Products
当社の製品は 3 つの層でできています。面の向きを取り出すセンサ、良否を決める判定エンジン、 その 2 つを現場で動く 1 台にまとめた装置。選ぶ順番は型番からではなく、 「何を・どこで・どれだけの速さで見たいか」から始まります。
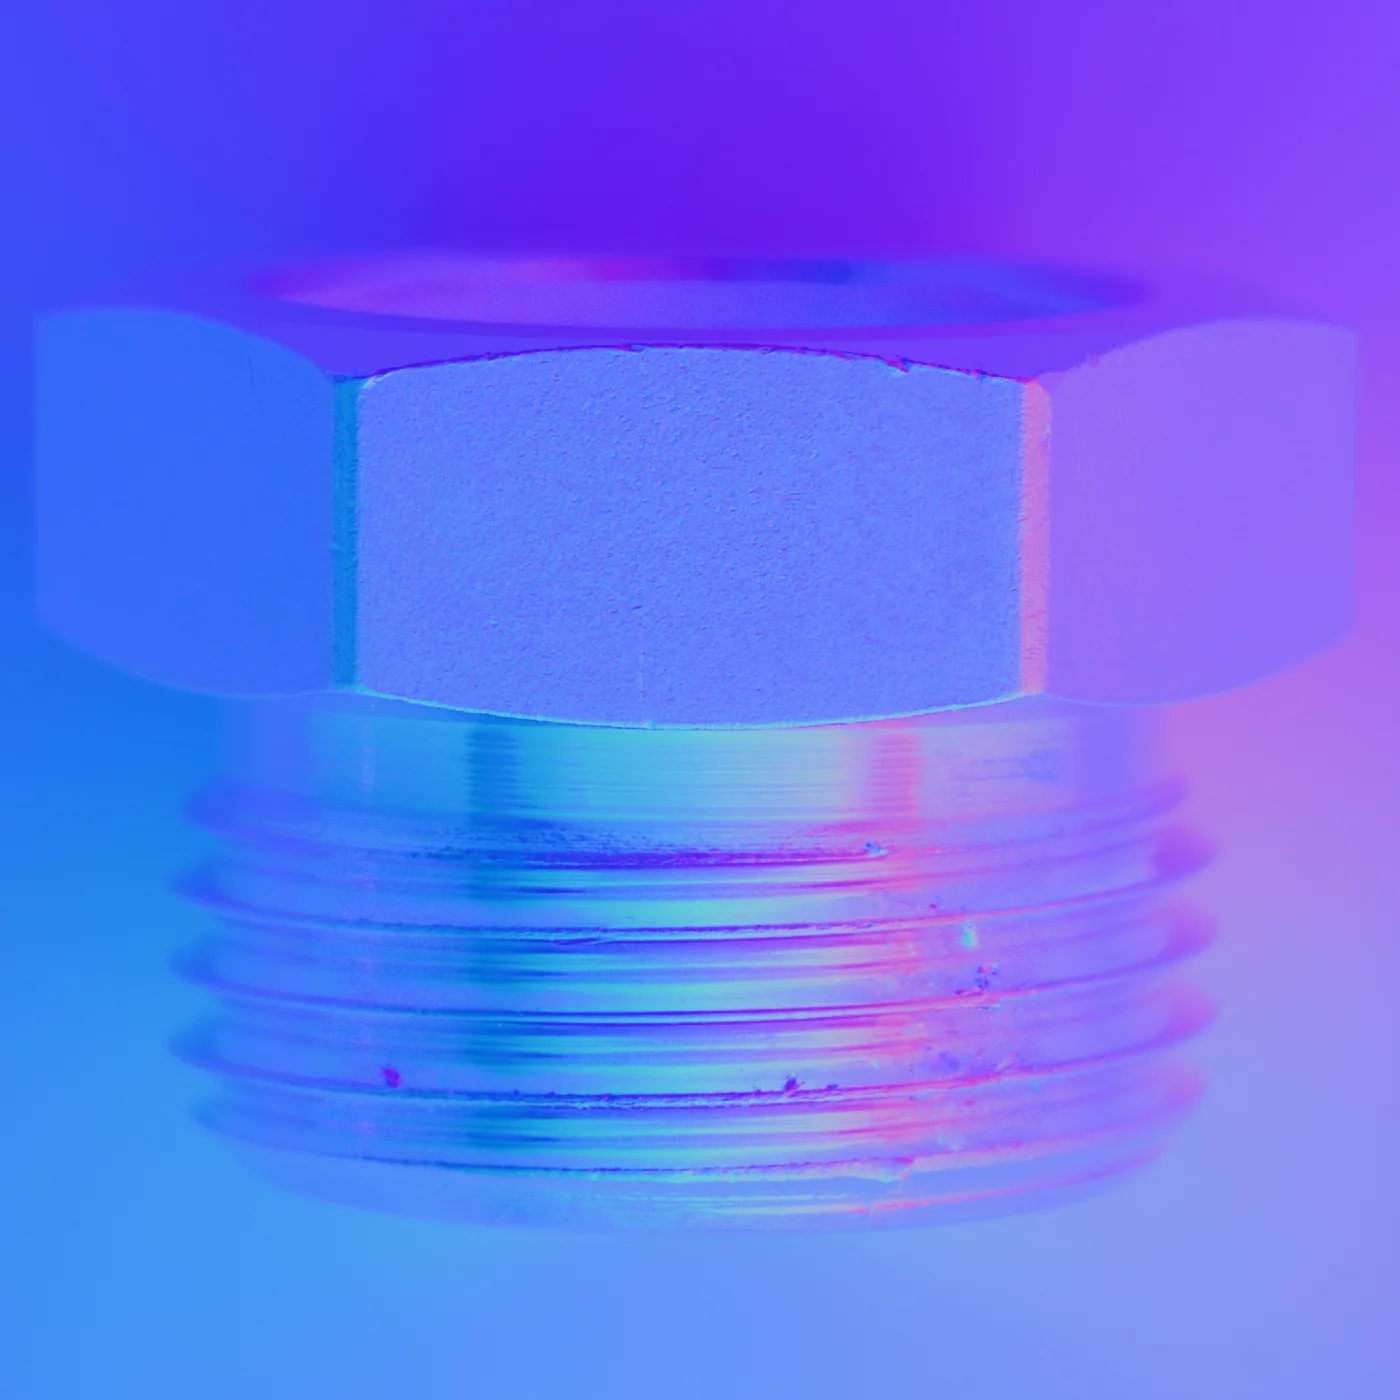
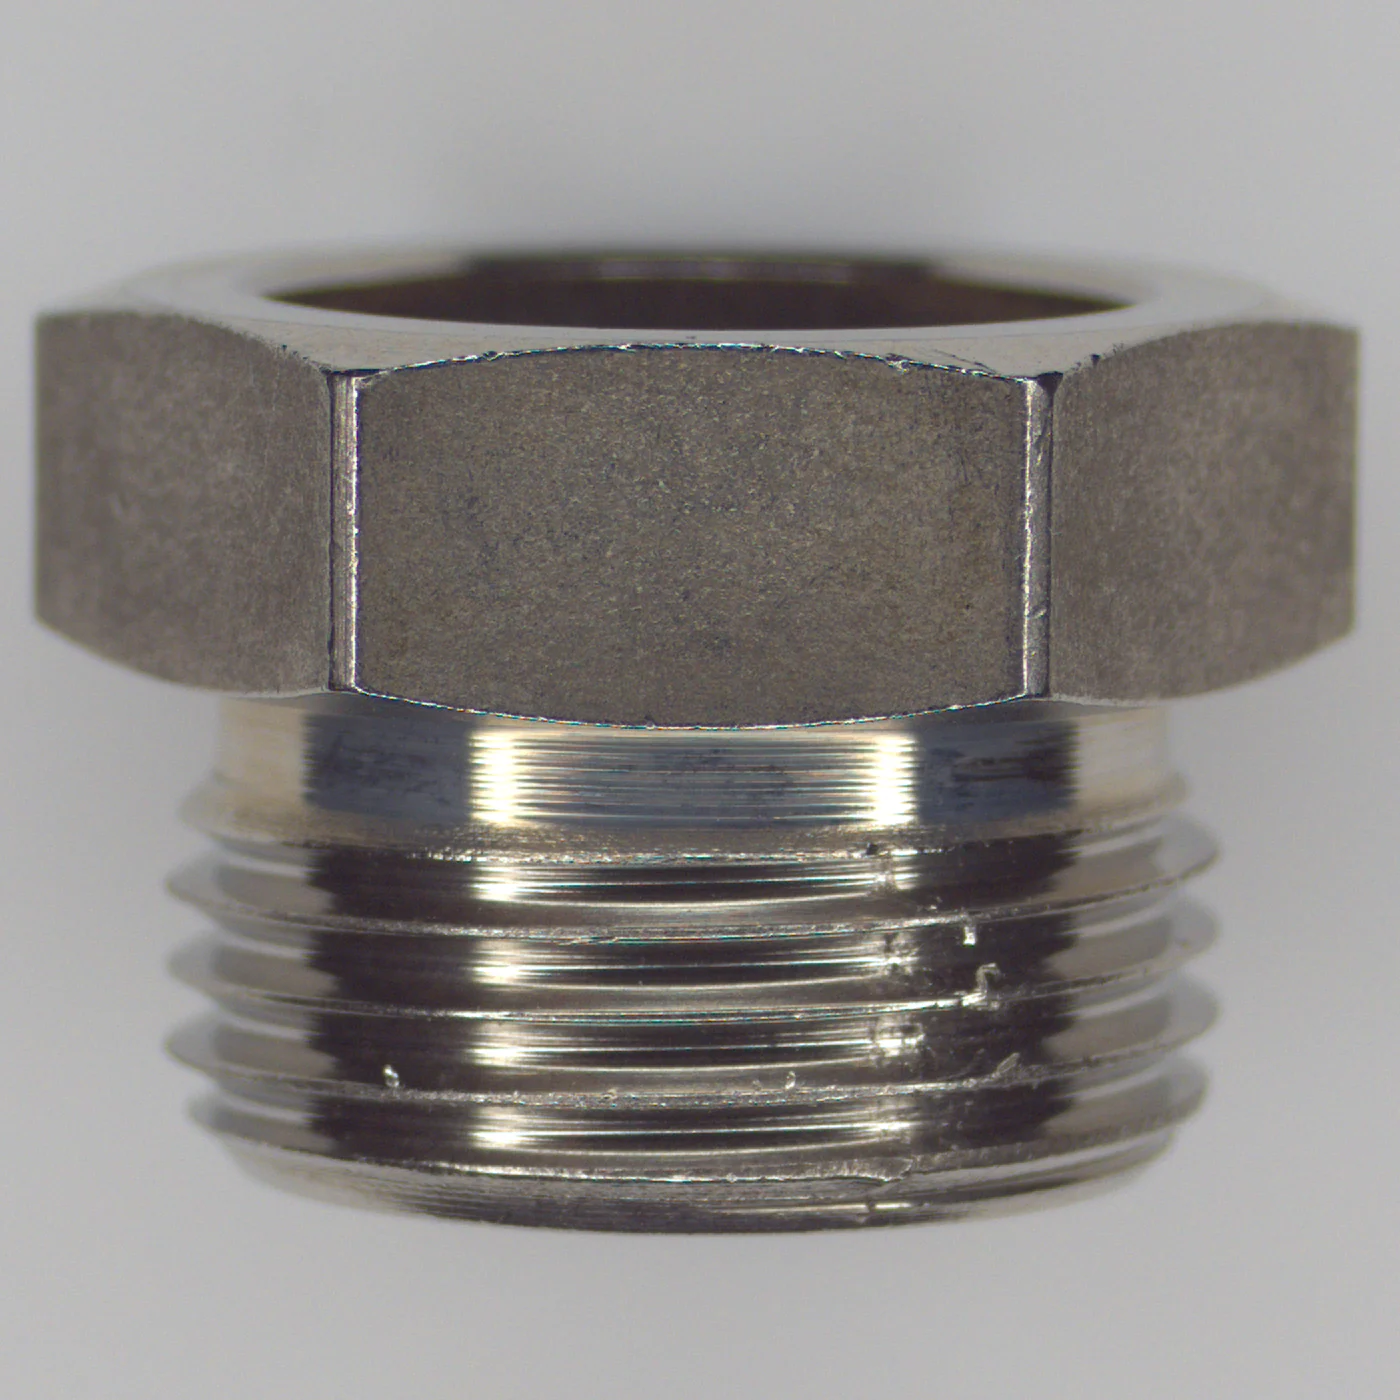
右はステンレス継手のねじ山です。写真では光沢に紛れている打痕とねじ山の乱れが、 面の向きで見ると形として立ちます。装置もソフトウェアも、すべてこの 1 枚を成り立たせるためにあります。
◀ ドラッグして比べる ▶
1 回の撮像から取り出した表面法線。どの製品も、出発点はここです。
How it fits together
名前が指すものを、はっきりさせておきます。 カタログの言葉が重なって見えるときは、たいていこの 3 つが混ざっています。
フォトメトリックステレオを独自に発展させた 3D 画像化技術。多方向照明から 表面法線を照明不変に取得し、3D 形状を復元する。当社の中核はここです。 方法の解説 →
AI 異常検知エンジン。良品だけを学習し、そこからの隔たりを数値化して OK / Human_Check / NG の 3 値で返す。 製品ページ →
センサと判定を、現場で動く 1 台にまとめたもの。卓上の観察機から、 ライン上の連続検査機、ロボット搭載機まで。 4 機種を見る →
※ 単体ソフトウェアの AI SMART MASK は、この 3 層の外側にあります。撮像でも判定でもなく、「どこを見るか」を決める前処理(マスク/ROI の作成)を担います。良否判定はしません。
Devices
置いて見るだけの機械から、止まらないラインの上で判定する機械まで。 ワークと装置のどちらが動くかで、選ぶ機種が変わります。
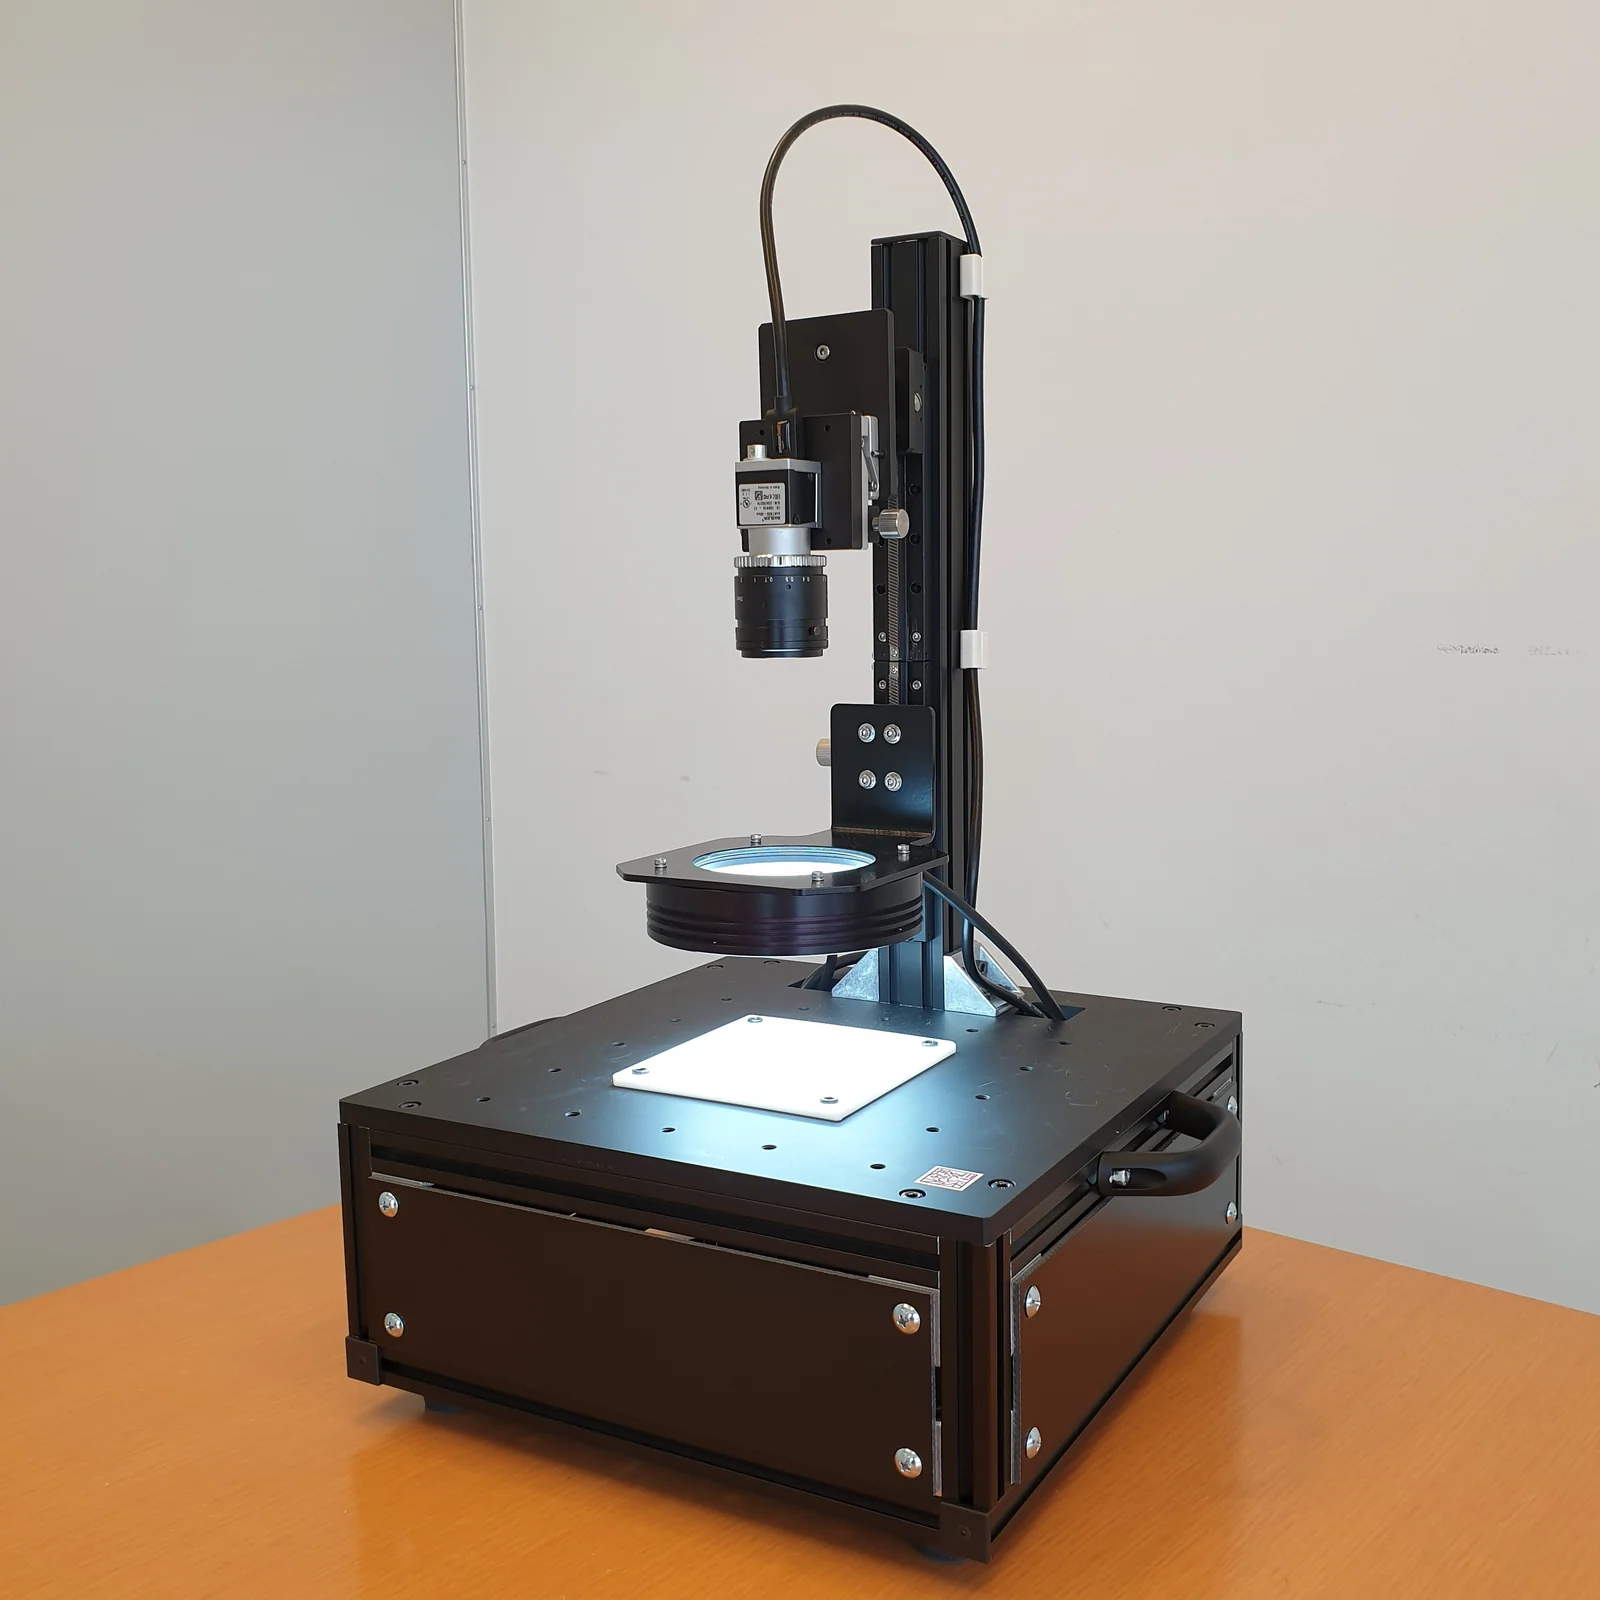
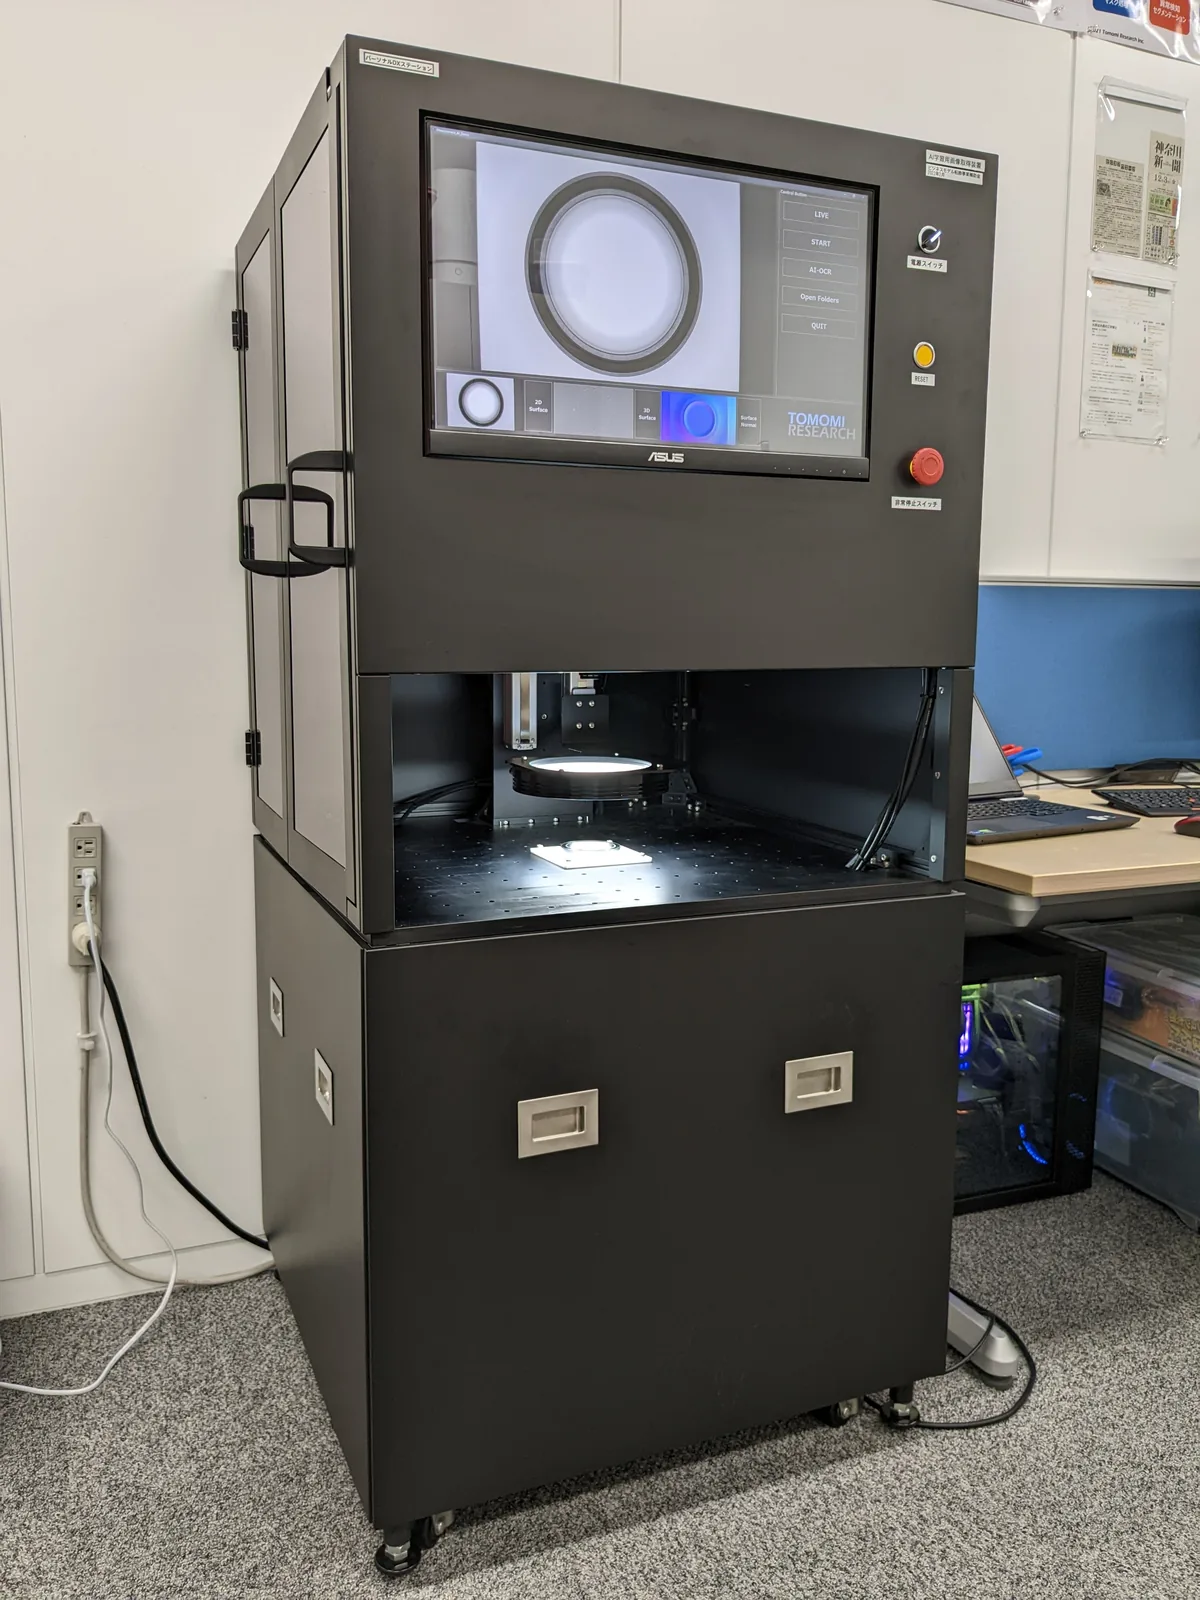
置いてすぐ、表面を 3D で見る。真上からの 1 枚では分からない起伏を、その場で確認できます。 E3 ENGINE は載せていません(観察が目的で、良否は判定しません)。
詳しく見る →
撮像から判定までを 1 台に収めた構成。ワークは止めて置きます。 Desktop / Standard / Premier の 3 構成があり、PLC・ロボット・コンベアまで含めた形も選べます。
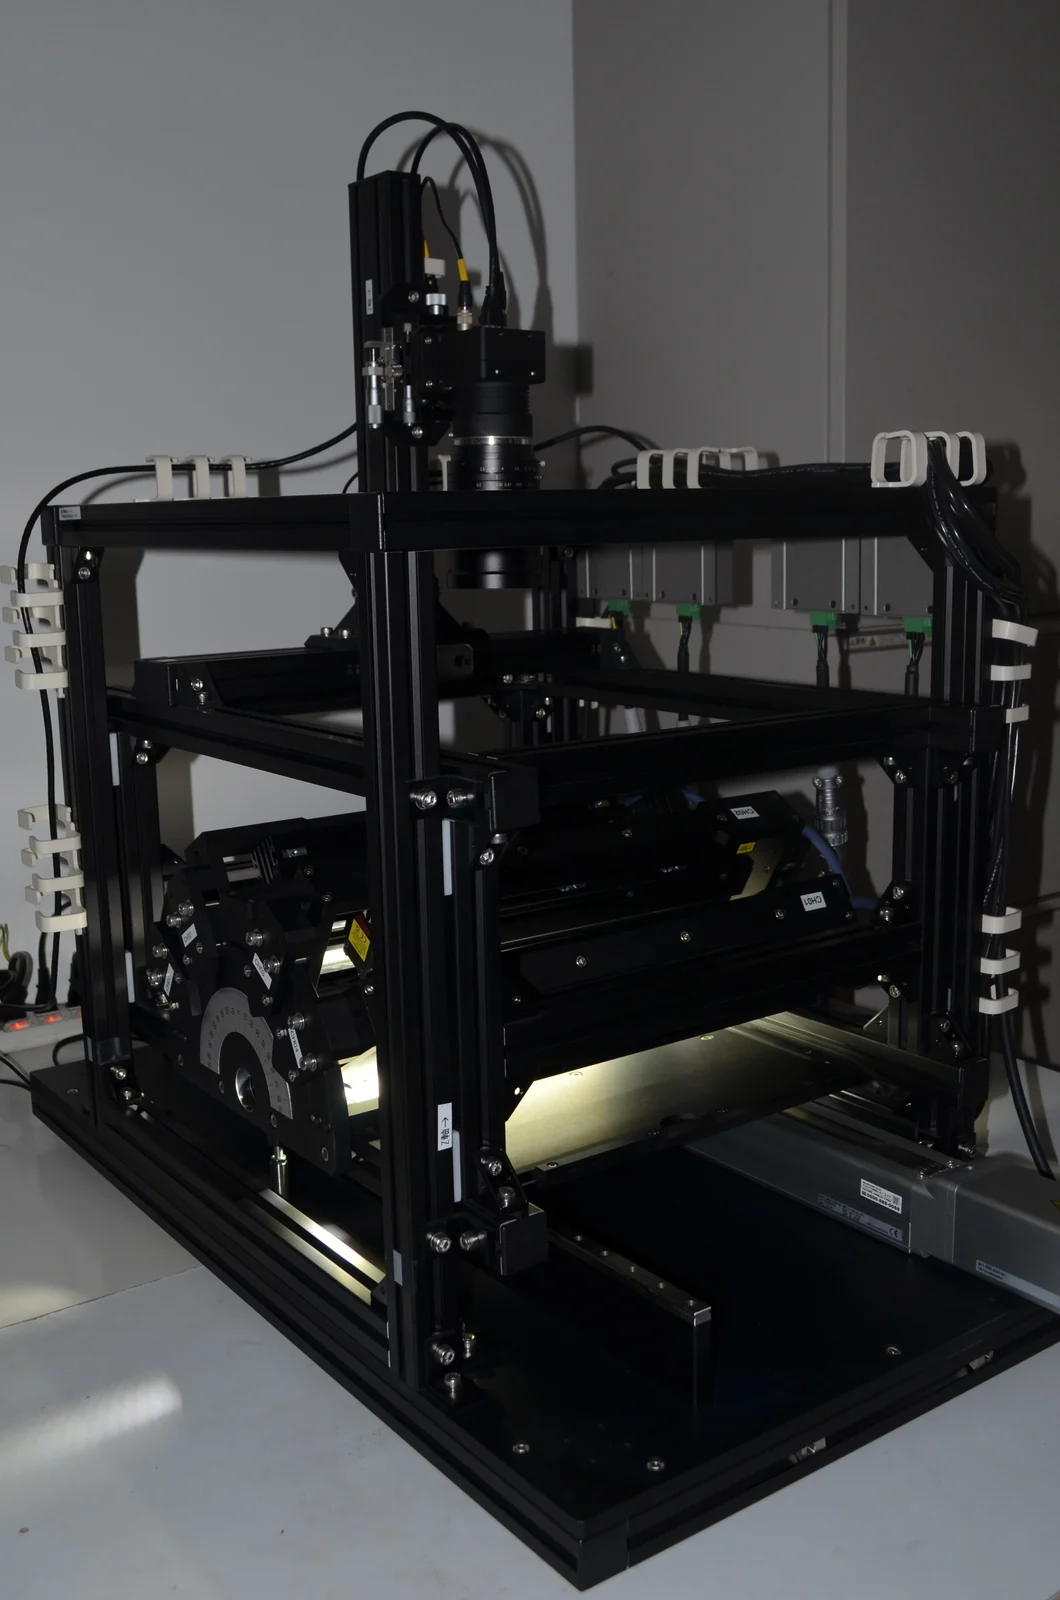
動いているラインの上で 3D 化しながら検査します。ワークは流れたまま、装置が 1 列ずつ撮る構成。 神奈川県工業技術開発大賞「未来創出賞」受賞機。
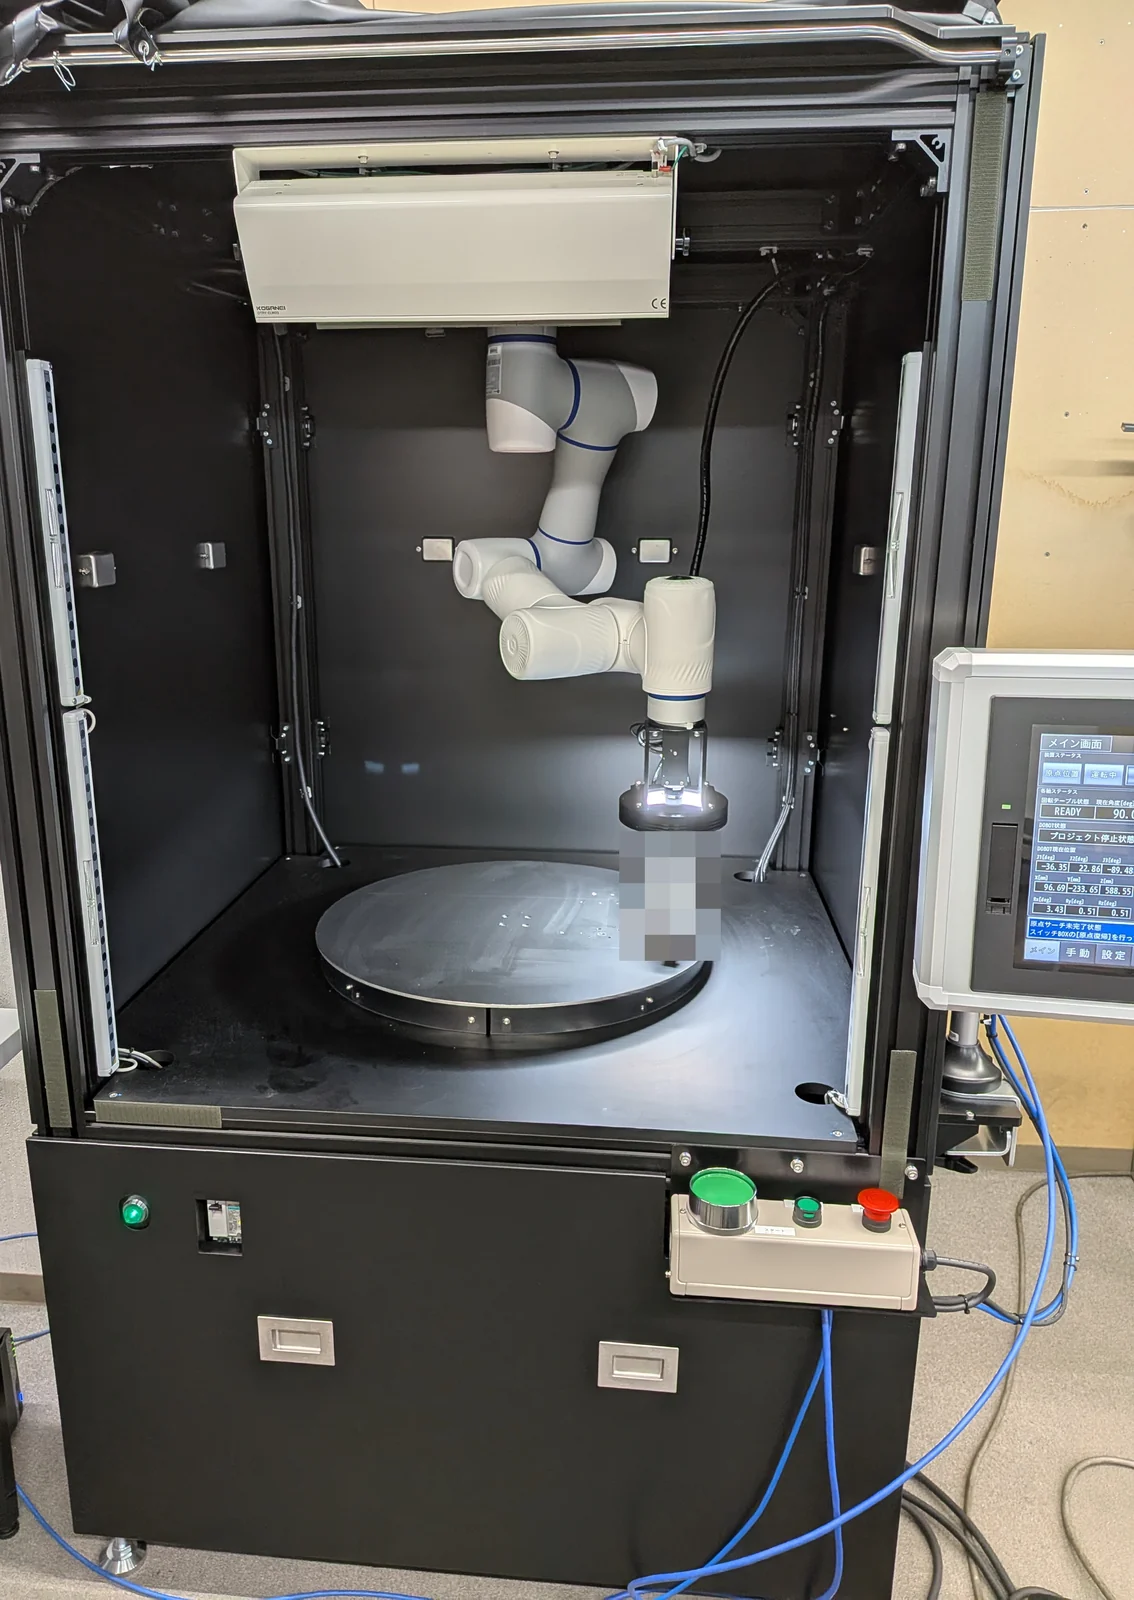
動かすのはワークではなくセンサ。ワークは回転テーブルに固定したまま、 6 軸協働ロボットが撮像ヘッドを撮像ポイントへ運びます。1 個体を複数の面から見たいときに。
迷ったときは、ワークと装置のどちらが動くかで切ってください。
※ 視野・分解能・外形寸法などの機種別の仕様は各製品ページに記載しています。 未公表の項目は 〔要確認〕 としています。 この表は選び方の目安であり、対象物・ライン条件によっては当てはまりません。
Software
装置に載るものと、単体で使えるもの。 良否を判定するのは E3 ENGINE だけで、ほかの 2 つは判定をしません。
AI 異常検知エンジン。良品だけを学習し、検査員が感じる「良品にはない違和感」を数値化して良否を判定します。 機械が決めきれない帯は Human_Check として人に返します。
取得した 4 出力と復元した 3D 形状を、視点を変えながら閲覧するソフトウェア。良否判定はしません。
検査したいところだけを、囲むだけで切り出す。しきい値や輪郭抽出のパラメータを合わせずにマスクをつくる前処理のソフトウェアです。 良否判定はしません。
※ 判定に渡す前に「どこを見るか」を決めると、同じ画素数を見たい範囲に使えます。 その理由は 分解能の解説 → に書いています。
Contact
対象物の表面仕上げ、見たい欠陥の大きさ、良品のばらつき、ラインの速度。 カタログの上で決められるのはここまでです。サンプルをお預かりして撮り、判定まで試すところからご相談ください。