E3 ENGINE Motion Controller for Dobot MG400 / Robot arm control with a DualSense controller
手の中で、
アームを
動かす。
E3 ENGINE Motion Controller for Dobot MG400 は、PS5 の DualSense ワイヤレスコントローラーで、卓上ロボットアーム Dobot MG400 を操作する Windows アプリです。ジョグ操作とピック&プレースのデモに使うことを想定し、安全を最優先して作っています。
無償 / ライセンスファイル不要 / 最新版 1.3.0(2026-11-06)/ Windows 10・11(64 ビット)
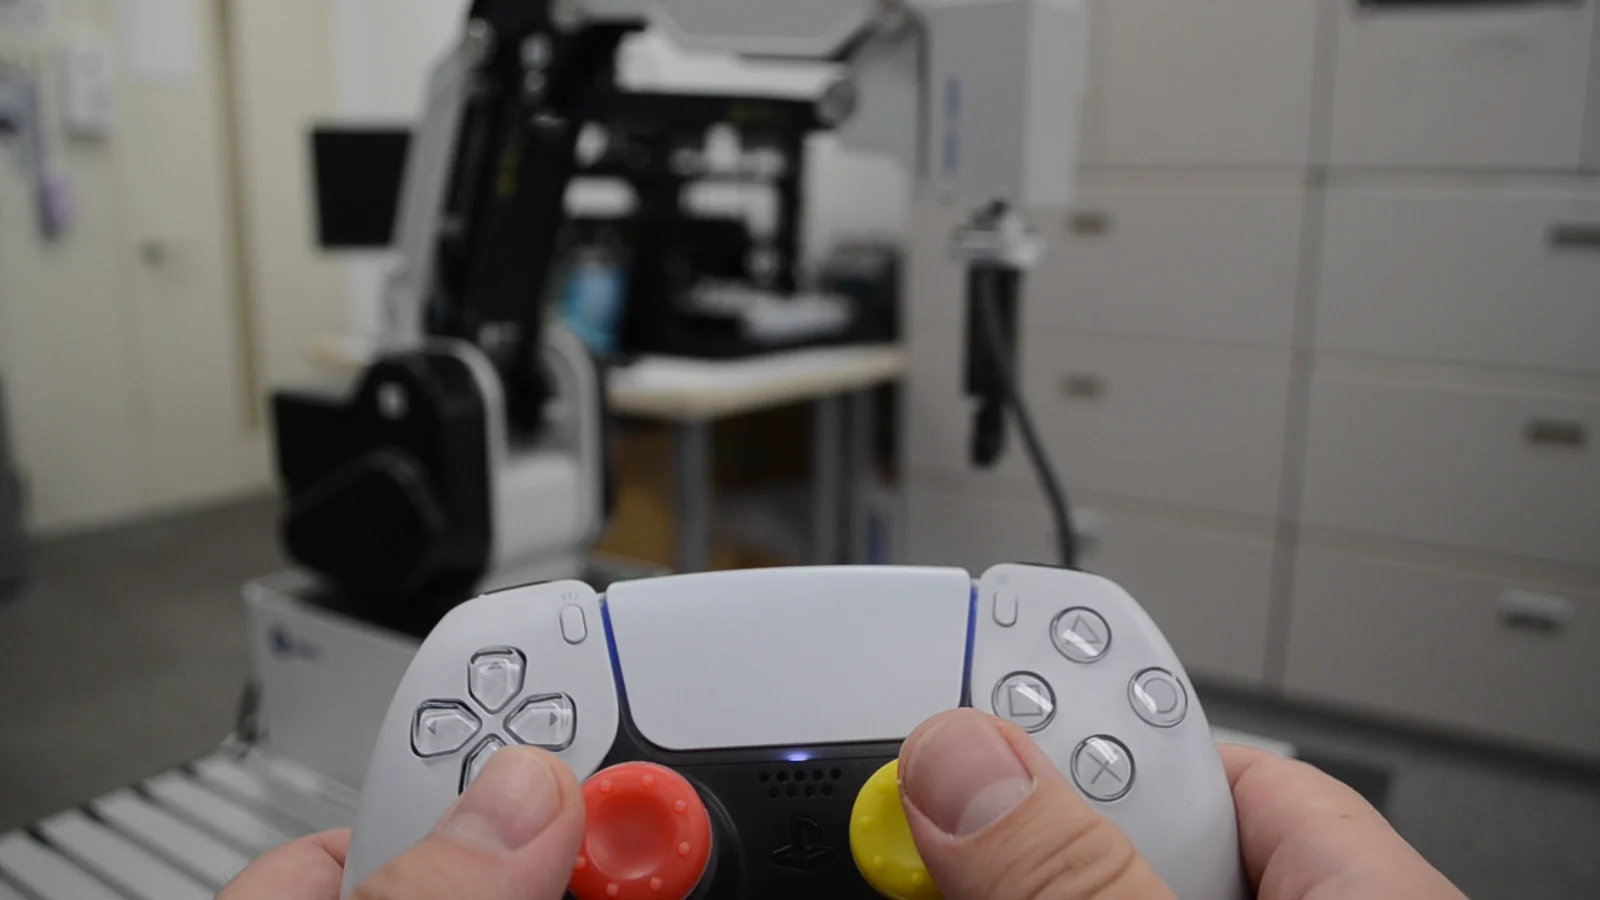
操作者の側から見たところ。操作者はロボットの後ろに立ち、スティックの向きはこの位置から見た向きに合わせてある。
See it move
ジョグから、
ピック&プレースまで。
スティックでのジョグ操作、速度の切り替えと 1 mm 移動、記録した点を順にたどるピック&プレース、非常停止と自動停止、そして画面の見どころまで。3 分で、実機が動くところを見られます。
 3:03
TOMOMI RESEARCH / YouTube YouTube で見る ↗
映像は当社が当社の事務所で撮影した実機の操作です。押すまで YouTube への通信は発生しません (押した時点で youtube-nocookie.com の再生画面に切り替わります)。
Key features
動かす、覚える、
戻る、つかむ。
スティックでアームを動かし、つかむ位置と置く位置を記録して、記録した順に移動させる。ピック&プレースのデモに要る操作を、コントローラー 1 台にまとめました。コントローラーが無くても、すべての操作を画面のボタンから実行できます。
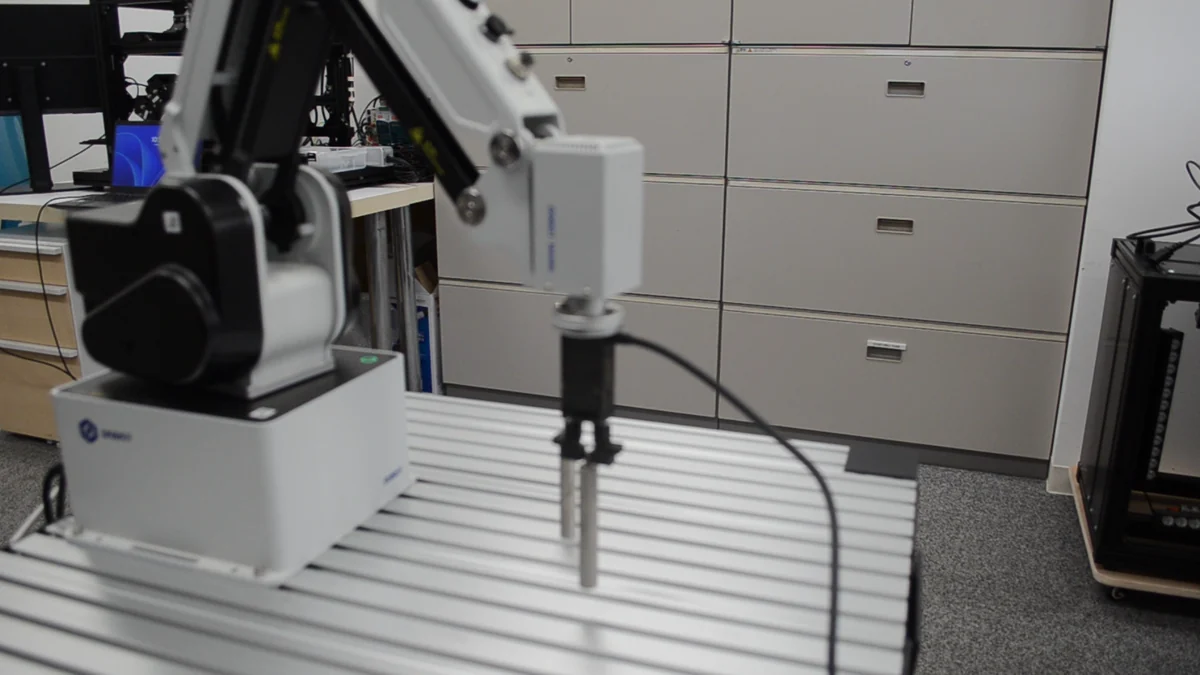
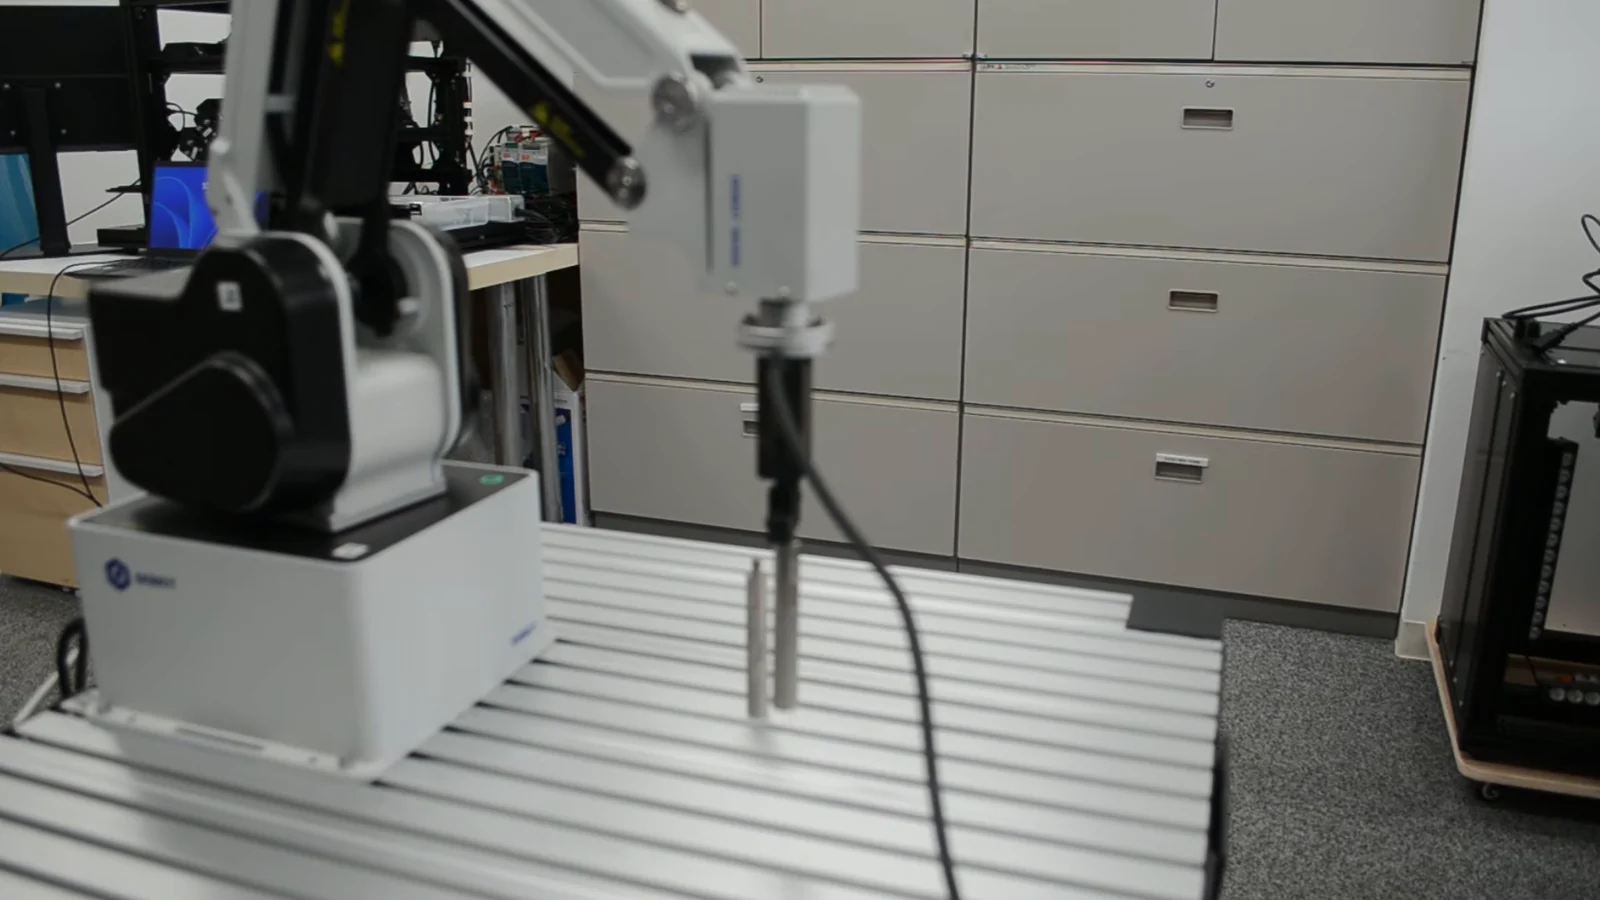
つかむ。記録した点へ降りて、× でグリッパーを閉じる。
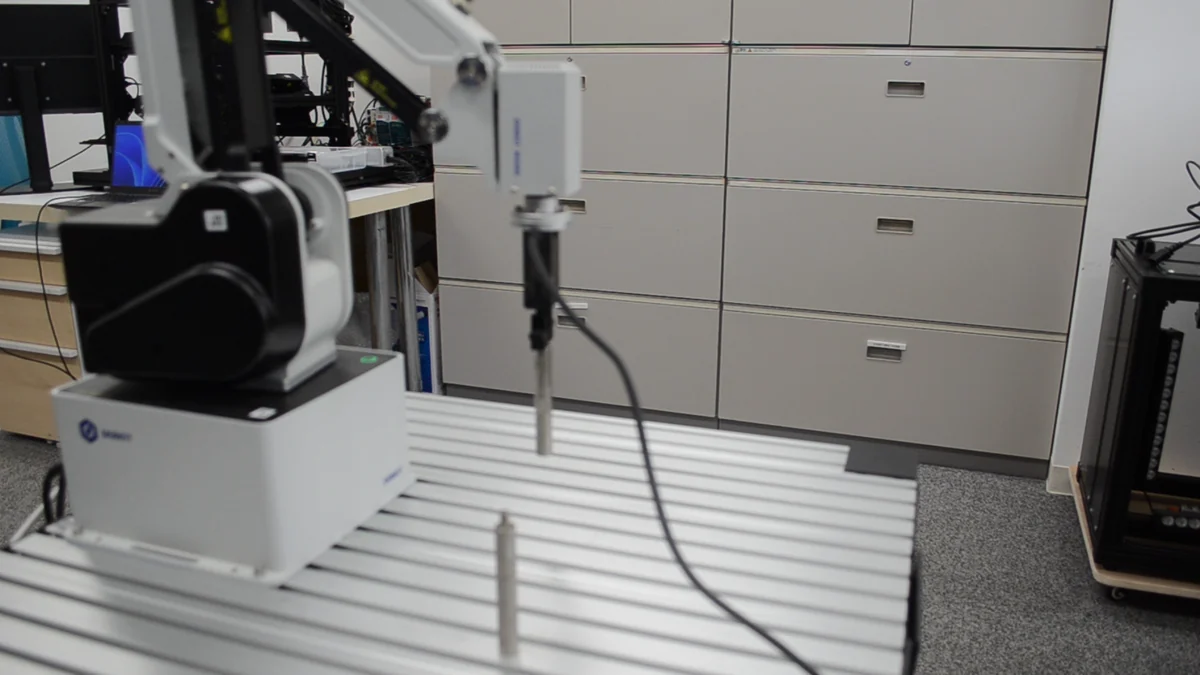
運んで、置く。○ で次の点へ。移動は安全な高さを経由する。
スティックで、1 軸ずつ動かす。
左スティックで X・Y、右スティックで Z(高さ)と R(先端の回転)を動かします。一度に動くのは、いちばん大きく倒した 1 軸だけ。速度は R1 で 4 段階(slow 10%・medium 30%・fast 60%・max 100%)に切り替え、段階の数だけコントローラーが振動して知らせます。十字キーでは X・Y に 1 mm ずつ動かせます。
記録した順に、安全な高さを通って移る。
□ で現在の位置を記録し(最大 10 点)、○ を押すたびに記録した順に移動します。移動は必ず、安全な高さまで上がる → 水平に目標の真上へ → 目標の高さへ下がる、の 3 段階。経路が作業範囲から出る場合は移動しません。記録した点は次回の起動時にも残ります。
ホームへ戻り、つかんで、離す。
△ でホーム位置へ戻り、× でグリッパーを開閉します。グリッパーはロボットのデジタル出力 DO_01 に接続して使います。画面のグリッパーのボタンには、いま開いているか閉じているかが表示されます。
いまの状態と、次にすべき操作を出す。
接続・有効化・ジョグの状態と、アラームの内容を画面の上の帯に表示し、次にすべき操作を案内します。DualSense の操作図では、押したボタンが光ります。座標・関節角・速度・グリッパー・記録した点の数は Robot Status に並びます。
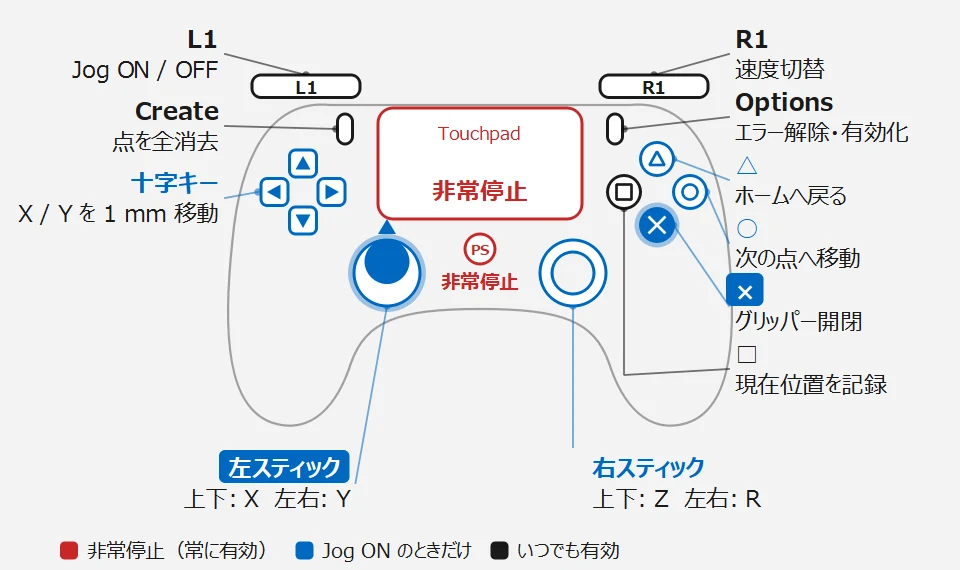
操作図(アプリの画面の一部)。押したボタンが光る。赤は非常停止(常に有効)、青は Jog ON のときだけ有効、黒はいつでも有効。
操作者は、ロボットの後ろに立つ。
スティックの方向は、ロボットの後ろに立ち、ロボットと同じ方向を向いた操作者から見た向きに合わせてあります。左スティックを上に倒すと、アームはロボットから離れる向き(+X)へ動きます。
ジョグはスティックを戻すまで続き、戻すと止まります。動かす軸を変えるときや逆向きに切り替えるときは、ロボットがいったん止まるのを待ってから次の動作を始めます。
Safety
安全装置ではない。
だから、止まり方を先に決めた。
本ソフトウェアは安全装置ではありません。ロボット本体の非常停止スイッチを、常に手の届く所に置いて使ってください。そのうえで、ソフトウェアの側でも、止める手段と、自分から止まる条件を用意しています。
いつでも、止める。
コントローラーの PS ボタンかタッチパッド、または画面の EMERGENCY STOP ボタン。ジョグの状態に関係なく常に有効で、動作と予定していた移動を取り消し、ロボットを無効化します。
異常があれば、自分で止まる。
ロボットからの状態が 0.5 秒以上届かないとき、コントローラーが切断されたとき、ロボットが操作できない状態になったとき、命令が失敗したときは、自動で Jog OFF にしてロボットをすぐに止めます。
範囲の端の、手前で止まる。
作業範囲は PC 側で確かめます。ジョグは範囲の端の手前で止まり、止まる余裕は速度が速いほど大きく取ります。端に達するとコントローラーが振動して知らせます。範囲から出る移動は実行しません。
本ソフトウェアは安全装置ではありません。ロボット本体の非常停止スイッチを、常に手の届く所に置いてください。
アームはベースの真後ろ近くまで回り込みます(ベースの角度は ±155° まで動きます)。操作中は、ロボットの動作範囲に人や物が入らないようにしてください。
接続中(Connect)と有効化中(Enable、数秒〜最大 15 秒)は、ロボットからの応答を待っているため、画面の非常停止が効くのが遅れます。この間に止める必要があるときは、ロボット本体の非常停止スイッチを使ってください。
作業範囲の下限(Z −91.4 mm)は当社の設置環境に合わせた値です。テーブルの高さが違う場合は、ゆっくり動かして干渉しないことを確かめてください。
Without a controller
コントローラーが
無くても、動かせる。
DualSense は任意です。接続・有効化・ジョグの切り替え・速度段階・ホーム・グリッパー・点の記録と移動は、すべて画面右の Control タブのボタンからも実行できます。
コントローラーは Bluetooth でも USB ケーブルでも使え、アプリの実行中に抜き差ししても自動で認識し直します。Bluetooth の設定画面は、Control タブのボタンから開けます。
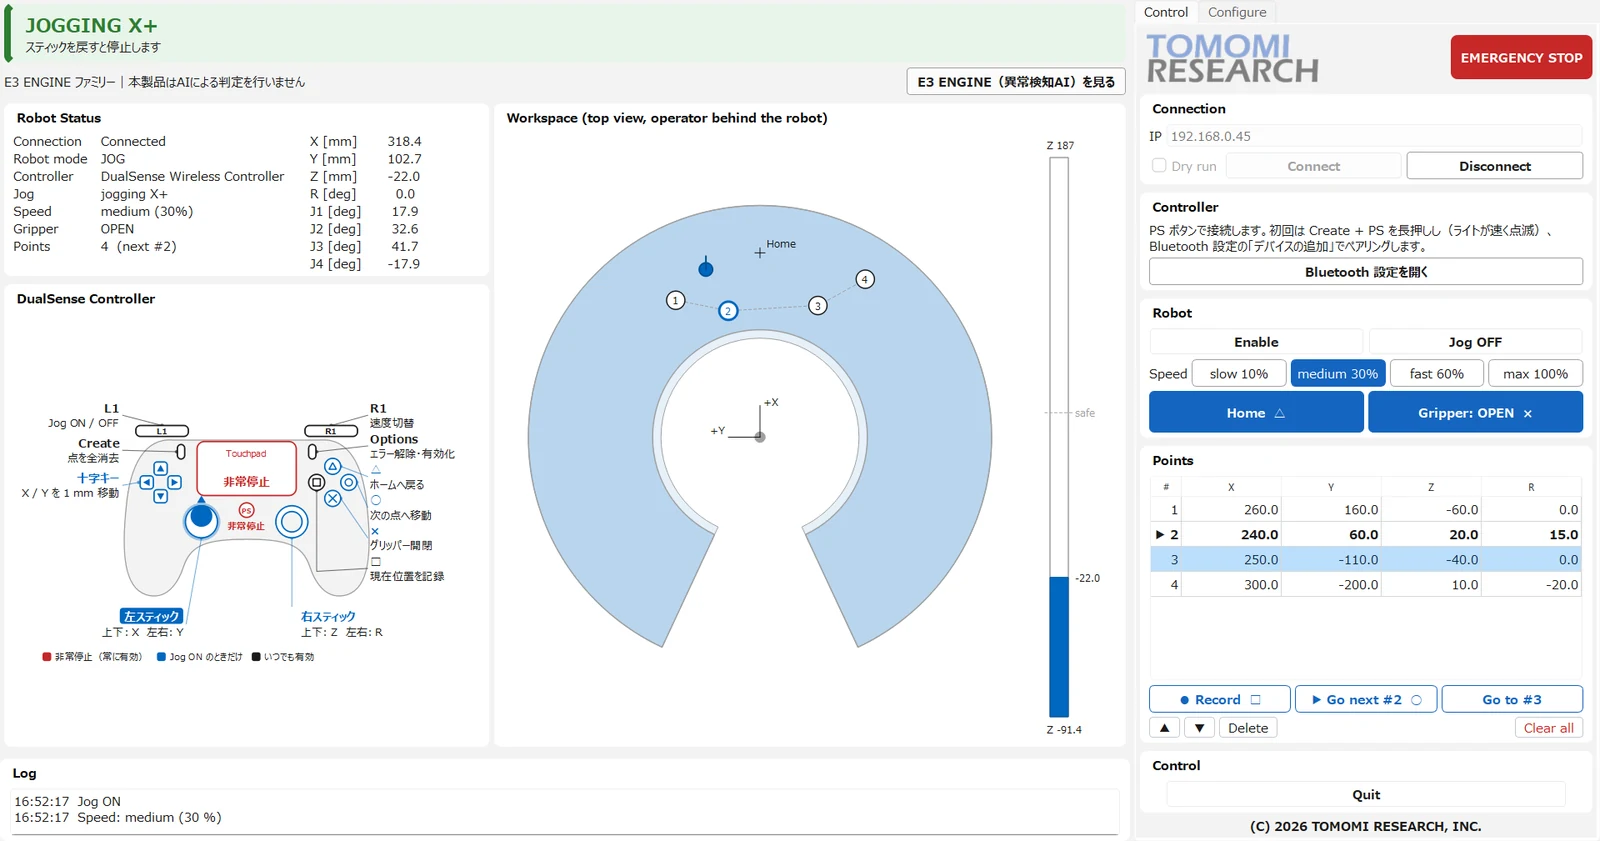
メイン画面(バージョン 1.3.0・ジョグ中)。右側が Control タブ。上の帯が、いまの状態と次にすべき操作を知らせる。
Where it fits
判定はしない。
アームを動かす。
E3 ENGINE Motion Controller for Dobot MG400 は、判定エンジン E3 ENGINE のファミリーのソフトウェアです。AI による判定は行いません。受け持つのは、卓上ロボットアームを手元で動かすことと、ピック&プレースを見せることです。
Specifications
Windows の PC から、
有線 LAN でつなぐ。
インストーラから入れ、ロボットコントローラーと有線 LAN でつないで使います。本ソフトウェアの通信は、LAN 上のロボットとの通信と、新しいバージョンの確認だけです。
| 製品区分 | ロボットアーム操作ソフトウェア(Windows デスクトップアプリ)。E3 ENGINE ファミリー |
|---|---|
| 価格 | 無償 |
| ライセンス | ライセンスファイルは不要。インストール時に使用許諾契約に同意して使う |
| 最新版 | 1.3.0(2026-11-06) |
| 対応 OS | Windows 10 / Windows 11(64 ビット) |
| ディスク空き容量 | 300 MB 以上 |
| 画面 | 1920 × 1080 以上を推奨 |
| 対応ロボット | Dobot MG400(コントローラーのファームウェア 1.6.0.0 で動作確認) |
| 接続 | ロボットコントローラーと有線 LAN |
| ゲームコントローラー | PS5 DualSense ワイヤレスコントローラー(任意。Bluetooth または USB ケーブル) |
| グリッパー | ロボットのデジタル出力 DO_01 に接続(ON で閉じる) |
| ジョグ | X / Y / Z / R。1 軸ずつ。速度は 4 段階(slow 10% / medium 30% / fast 60% / max 100%。比率はロボットの速度比率) |
| 位置の記録 | 最大 10 点。安全な高さを経由して記録順に移動。記録はファイルに保存され、次回の起動時にも残る |
| 安全機能 | 非常停止(コントローラーの PS ボタン・タッチパッド、画面のボタン)/異常時の自動 Jog OFF /作業範囲の制限 |
| ネットワーク | LAN 上のロボットとの通信と、新しいバージョンの確認だけ(確認は Configure タブで止められる) |
| インストール | インストーラ形式(約 44 MB・管理者権限が必要)。MG400_DualSense_Controller_Setup_v1.3.0.exe |
| お送りするファイル | インストーラ/READ_ME_FIRST.txt/SHA256SUMS.txt(ファイルの確認用)/取扱説明書 manual_ja.pdf(17 ページ)/クイックリファレンス cheatsheet_ja.pdf(A4 1 枚) |
| 取扱説明書の言語 | 日本語 |
※ 本ソフトウェアは安全装置ではありません。AI による判定も行いません。
※ インストーラにはコード署名がありません。初回の実行時に Windows SmartScreen が「Windows によって PC が保護されました」と表示することがあります。「詳細情報」→「実行」を選んで進めてください。
※ DualSense および PlayStation は、株式会社ソニー・インタラクティブエンタテインメントの商標または登録商標です。Dobot および MG400 は、Shenzhen Yuejiang Technology Co., Ltd. の商標または登録商標です。本ソフトウェアはこれらの企業とは関係ありません。
What’s new in 1.3.0
バージョン 1.3.0 の、
変更点。
2026-11-06 公開。1.2.0 以前をお使いの場合は、インストーラを実行すると上書きで更新されます。
| 速度段階 | max(100%)を追加。この速度になるのはスティックのジョグだけで、ホームと記録した点への移動は fast(60%)と同じ速度 |
|---|---|
| 作業範囲 | DOBOT MG400 Hardware Guide の形に合わせて広げた。半径は高さによって変わり(188〜440 mm)、ベースの角度は ±155°、高さの上限は 187 mm。関節の限界からは余裕を取っている |
| Control タブ | ボタンを整理。Home と Gripper を大きくし、Gripper は開閉の状態を表示。Points のボタンは、記録と移動、リストの編集に分けた |
| 更新のお知らせ | 新しいバージョンをお知らせする機能を追加(Configure タブで止められる) |
| 非常停止 | キーボードの Space / Esc による非常停止を廃止。非常停止は、コントローラーの PS ボタン / タッチパッドと、画面の EMERGENCY STOP ボタンで行う |
How to get it
申し込みから、
動かすまで。
本ソフトウェアは無償です。お申し込みをいただいたあと、ダウンロードリンクをメールでお送りします。ライセンスファイルはありません。
申し込む
申し込みページのフォームから。
メールを受け取る
インストーラ・取扱説明書などのダウンロードリンクを、お申し込みから 2 営業日以内にメールでお送りします。
インストールする
MG400_DualSense_Controller_Setup_v1.3.0.exe を実行し、使用許諾契約に同意して進めます。管理者権限が必要です。コード署名がないため、Windows SmartScreen が「Windows によって PC が保護されました」と表示した場合は、「詳細情報」→「実行」を選んでください。
ロボットを設定して、つなぐ
接続の前に、DobotStudio Pro でロボットを「TCP/IP Secondary development」に設定し、DobotStudio Pro とロボットの接続を切ってください。ロボットは同時に 1 つのアプリからしか操作できません。
※ ダウンロードリンクはメールでのみお送りします(このページには掲載していません)。
※ 社内のネットワークで Google Drive にアクセスできない場合は、info@tomomi-research.com までお問い合わせください。
※ 新しいバージョンが出ると、アプリの画面でお知らせします。
Get started
まず、
手元の MG400 で動かす。
無償でお使いいただけます。お申し込みから 2 営業日以内に、ダウンロードリンクをメールでお送りします。導入や使い方についてのご質問は、お問い合わせからどうぞ。
Tel 0466-54-9003 / info@tomomi-research.com / https://www.tomomi-research.com