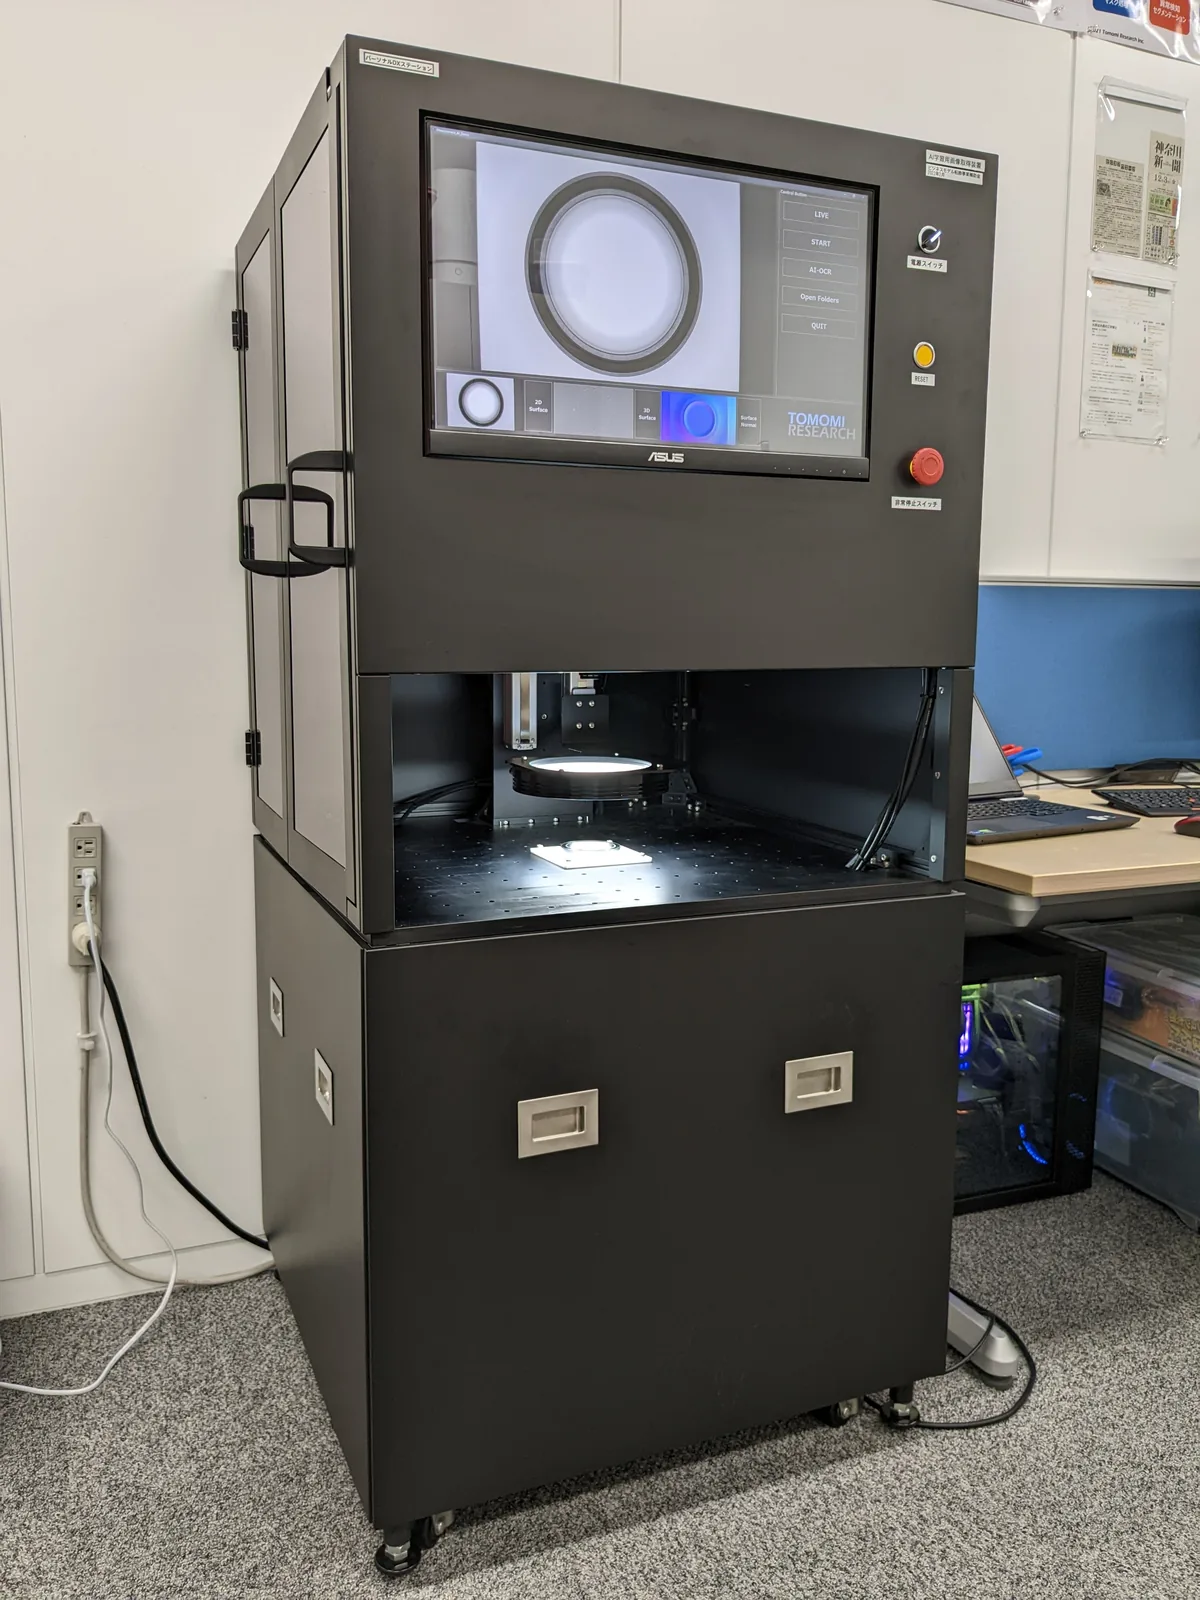
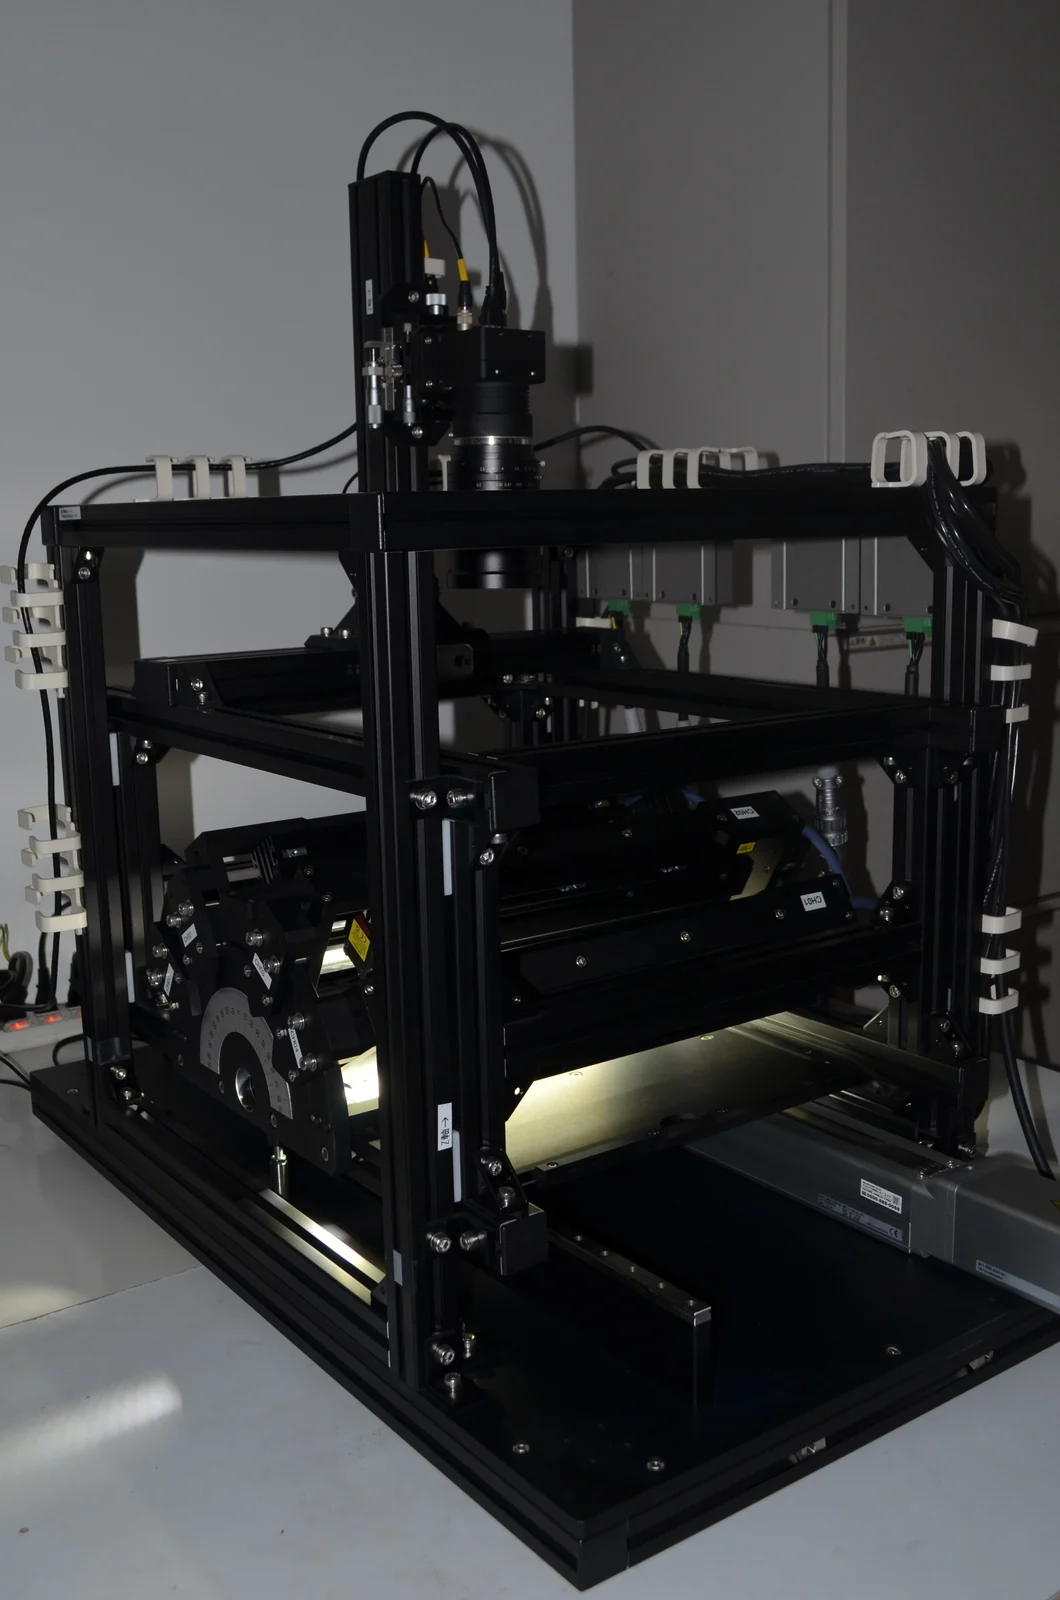
Anomaly detection
異常検知は、不良の見本を集めて教える代わりに、良品だけを学習し、 そこからの隔たりを数値にする方法です。当社の判定エンジン E3 ENGINE の中核にある考え方でもあります。
「不良を集めなくてよい」とはどういうことか。そして、それでも不良が要る場面はどこか。 このページは、その 2 つを読むのではなく触って確かめるためにあります。
◀ ドラッグして比べる ▶
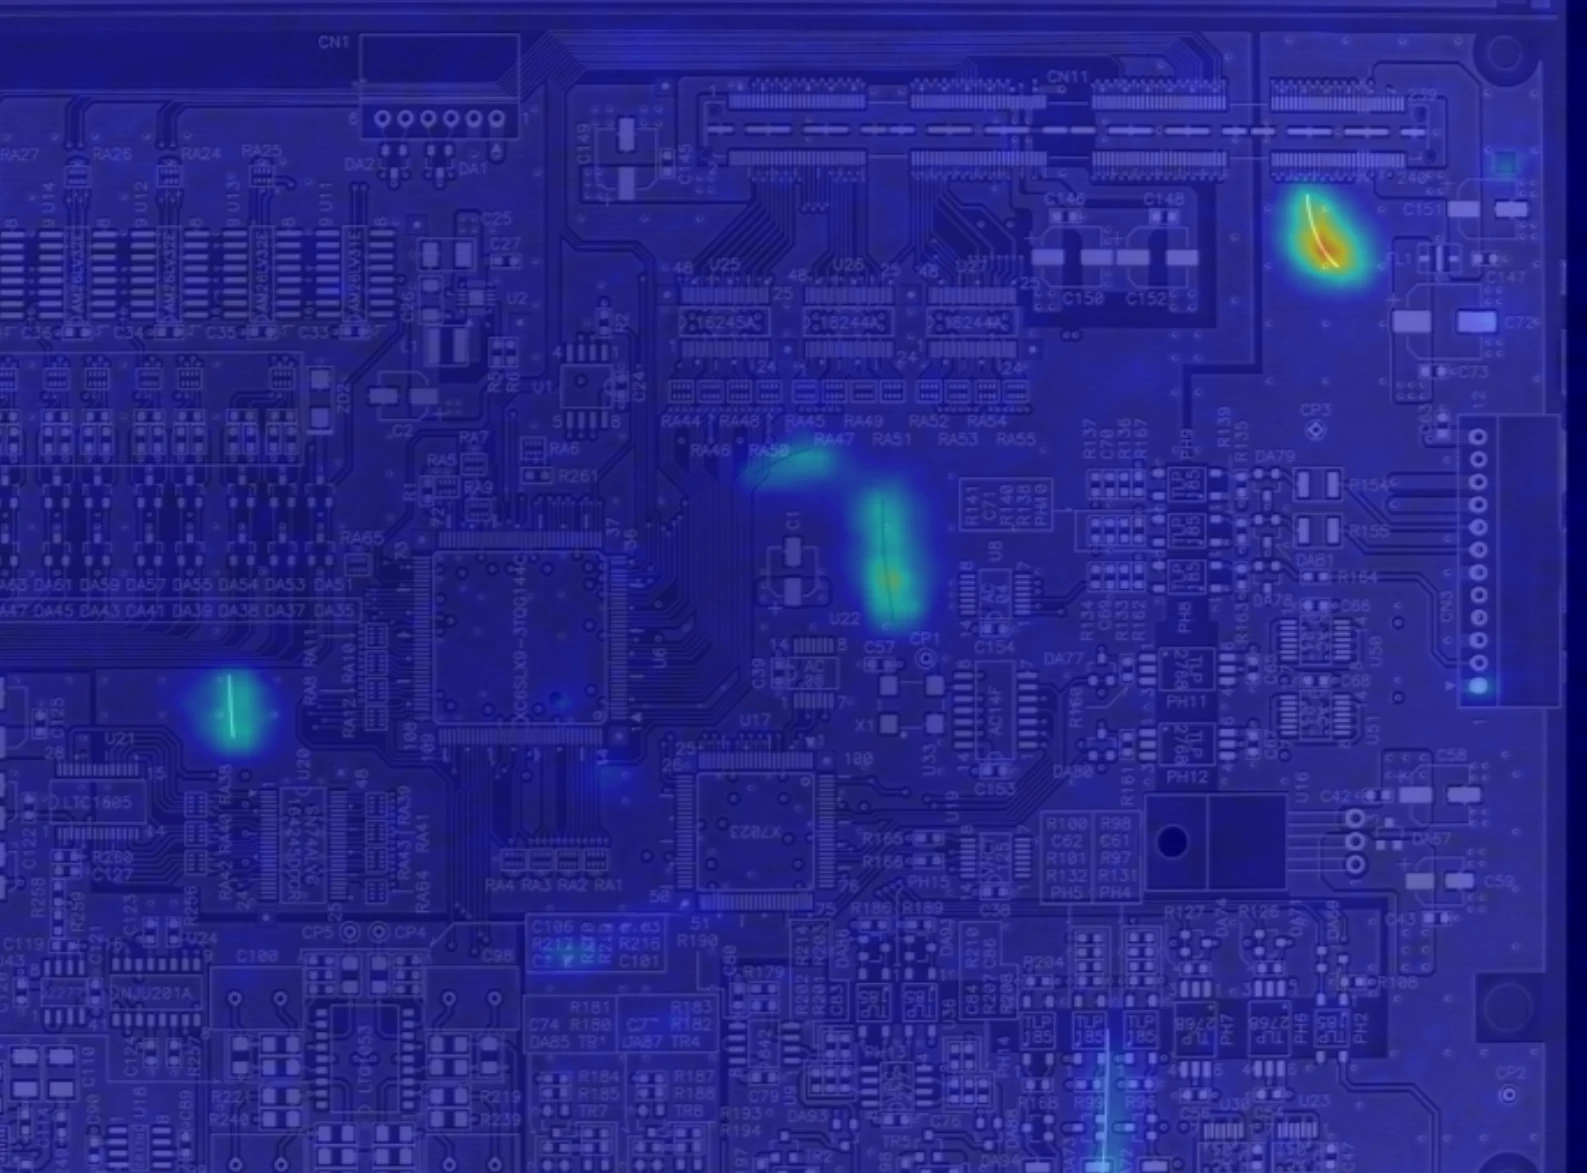
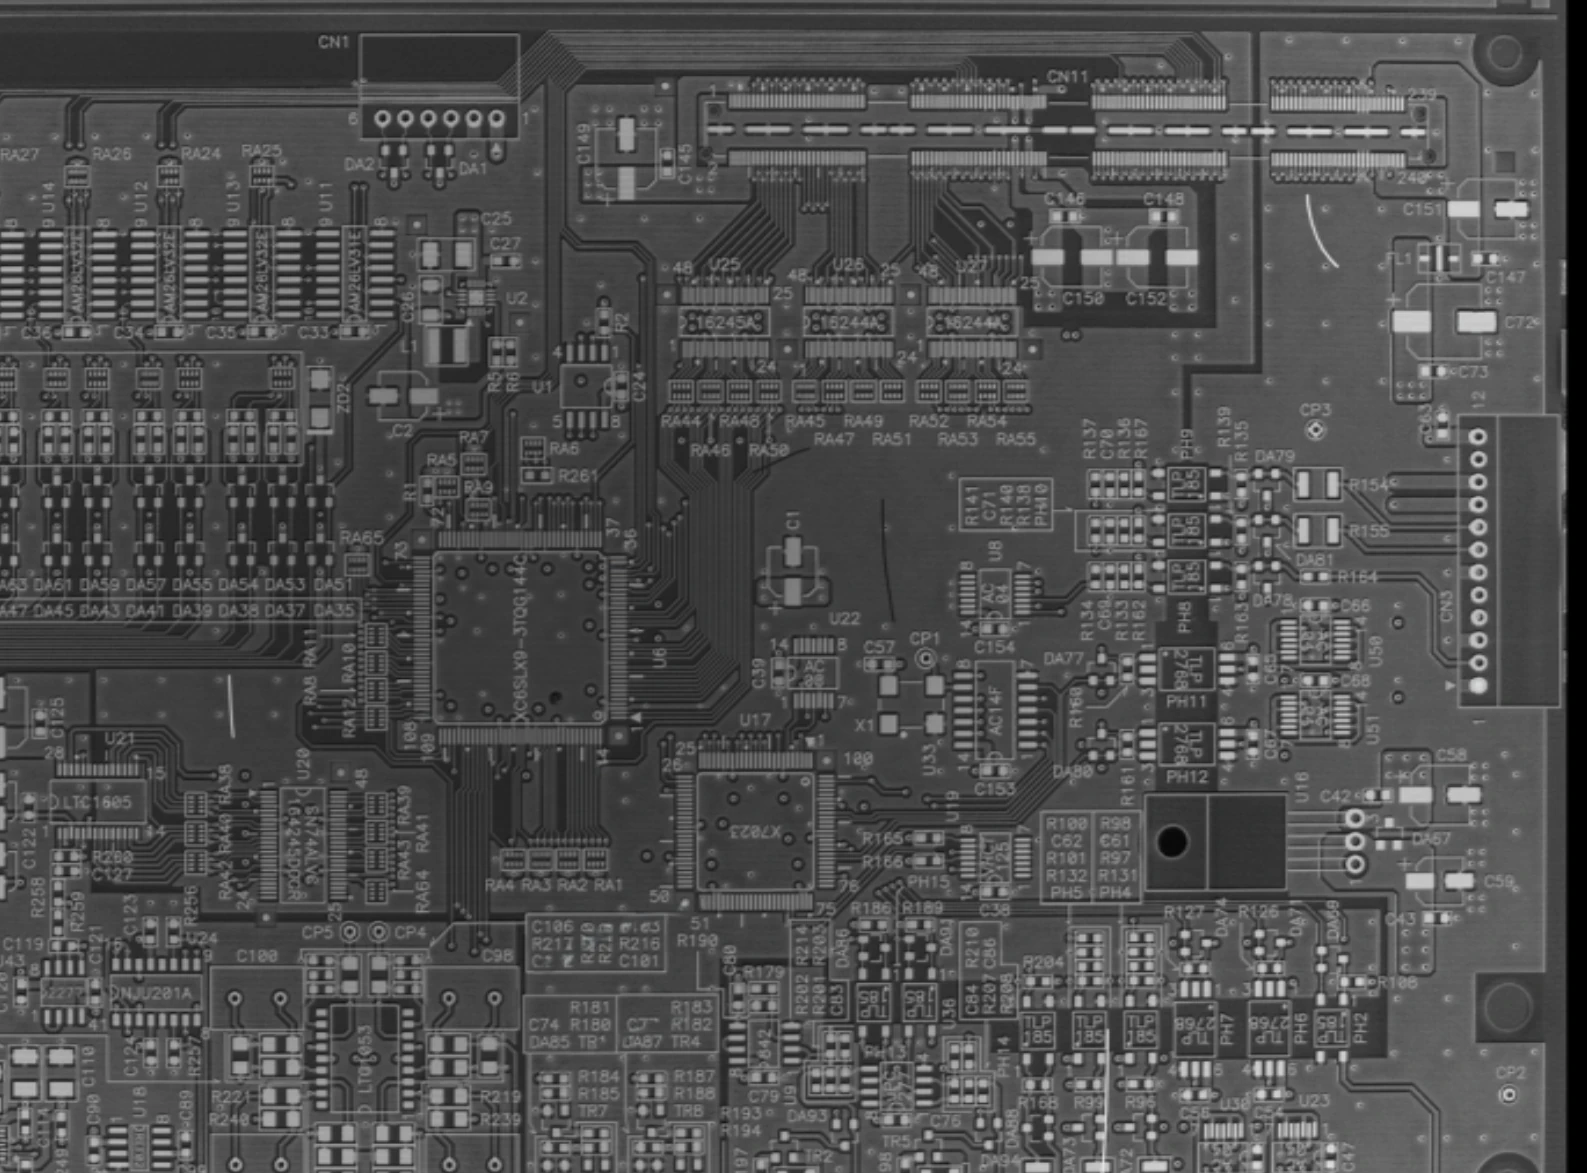
実案件のプリント基板。良品 122 枚だけで学習した E3 ENGINE の実出力で、 異常スコア 0.45(しきい値 0.169)の NG 判定。 このあとの体験は、この仕組みを簡略版で再現して触れるようにしたものです。
Experiment 01
下の青い面は写真ではありません。公開データセットのコンクリート画像を使い、 入力画像の小さな窓ひとつひとつについて「記憶している良品の窓のうち、いちばん近いものとの距離」を ブラウザ上でその場で計算し、距離が大きい場所ほど濃く塗ったものです。 いまは良品 16 枚を覚えた状態です。覚えている枚数を減らし、 それから健全な面 D に切り替えてみてください。
計算した異常マップ(画像の上にポインタを置くと、その場所の「いちばん近い良品」を右の一覧に示します)
テスト画像
覚えている良品の枚数 16 枚
撮像条件のずれ(明るさ) ±0 %
記憶した良品と違う明るさで撮ると、どうなるか。
画像スコア(窓のスコア上位 1% の平均) —
いちばん遠い窓 —
記憶している良品(薄いものはまだ覚えていない)
入力は公開データセット「Concrete Crack Images for Classification」(Özgenel, Ç.F., 2018 / Mendeley Data / CC BY 4.0)の 227px 画像 20 枚(良品 17 枚・ひび割れ 3 枚)。計算は 96px に縮めた濃淡画像に対して、 5×5 画素の窓を 2 画素おきに切り出し、記憶している良品の全窓との距離を総当たりで求めています(近似はしていません)。 青の濃さは距離 0.6 で飽和する固定の尺度です。
1 枚しか覚えていないときは、健全な面 D も青く塗られます。記憶にない模様や明るさが、 ひび割れと同じ「知らないもの」として扱われるからです。 覚える枚数を増やすと、健全な面は静かになり、ひび割れだけが残ります。 良品のばらつきを覚えることが、この方法の学習です。
明るさをずらしてみてください。暗い側へ寄せるほど、健全な面まで青くなります。 記憶にない明るさは異常と区別がつかない── だから撮像条件が変わったら、同じモデルを使い回さず学習し直すことになります。
ここでは窓の画素値そのものを特徴にしています。E3 ENGINE は学習済みのニューラルネットワークが取り出す特徴で 同じ距離を測るので、模様の揺らぎや明るさの差に対してずっと鈍く、ひび割れのような「構造の違い」に敏感です。
共通しているのは、良品だけを記憶すること、記憶の中でいちばん近いものを総当たりで探すこと、 画像 1 枚のスコアを窓のスコアの上位 1% の平均で決めること。仕組みの骨格は同じです。
※ 対象物も画像も当社の検査対象ではなく、仕組みを見るための公開データです。 当社の装置での実例は上の基板と、下の エナメル線 をご覧ください。
スコアが出たあと「どこで OK / NG を分けるか」を自分で動かしてみたい方へ ── 分布としきい値をブラウザで動かせるデモを公開しています。 LAB →
The principle
良品の画像を小さな窓に分け、それぞれの特徴を記憶として持ちます。 入力画像も同じ窓に分け、窓ごとに「記憶の中でいちばん近い良品の窓」までの距離を測ります。 この距離が、その場所の異常スコアです。
M が良品の記憶、f が窓から特徴を取り出す関数です。 距離を画像の上に並べたものが異常マップ。マップの上位 1% の平均が画像スコアになり、 それをしきい値と比べて判定します。
学習に不良の画像は出てきません。不良が「どう見えるか」を教えていないので、 想定していなかった種類の不良にも距離は立ちます。 その代わり、良品にない明るさや模様も同じように距離が立つ── これが長所と短所の両方を決めています。
E3 ENGINE は記憶を作るとき、互いに遠い代表点だけを残して圧縮し(既定で全体の 10%)、 推論では近似索引を使わず総当たりで最近傍を探します。速さより、答えが変わらないことを選んでいます。
入力の窓を特徴の空間に置き、良品の記憶の中でいちばん近い点までの距離を測る。 良品に似た窓は距離が短く、良品に無いものは距離が長い。
Experiment 02
学習は良品だけで済みます。ところが「どこからを NG と呼ぶか」は、 良品のスコアだけでは決まりません。上の基板と同じ実案件で実測した 18 枚のスコアの上で、 2 本の境界を自分で動かしてみてください。
実案件の実測スコア 18 枚(良品 13・不良 5)。境界線は図の上でドラッグしても、下のスライダでも動きます。
データ
良品側の境界(ここまで OK) —
不良側の境界(ここから NG) —
良品 13 枚 —
不良 5 枚 —
実案件のスコアは E3 ENGINE Trainer の評価出力(プリント基板・良品 122 枚で学習・画像サイズ 1024・2026-02-12)。 不良 5 枚は results_summary.csv の値、良品 13 枚は評価図から 小数 2 桁で読み取った値です。 破線は Trainer が算出した最適しきい値 0.169。 公開データセットの分布は Trainer のヒストグラム(幅 0.005 / 0.007 のビン)から読み取った値で、 割合はすべて概算です。良品 4,000 枚・不良 20,000 枚を、それぞれの総数で正規化して描いています。
良品の上限と不良の下限のあいだには、どちらとも言い切れない帯があります。 E3 ENGINE はそこを Human_Check として切り出し、人の目に戻します。 帯を広く取れば見逃しも過検出も減りますが、人が見る枚数は増えます。 どこに線を引くかは、機械ではなく現場の判断です。
公開データセットに切り替えると、良品と不良の山が重なる場合の手触りが分かります。 片方の境界を動かすと、もう片方の数字が必ず動きます。
「不良の実例を隠す」を入れてみてください。良品の上限は見えます。 しかしその上のどこに線を引けば不良が入るのかは、不良を 1 枚も見ていない状態では決めようがありません。
学習は良品だけで足ります。けれどもしきい値の較正には、良品・不良を含む評価用のデータが要ります。 この 2 つを混同しないことが、この方法を現場で使うための最初の約束事です。
What to feed
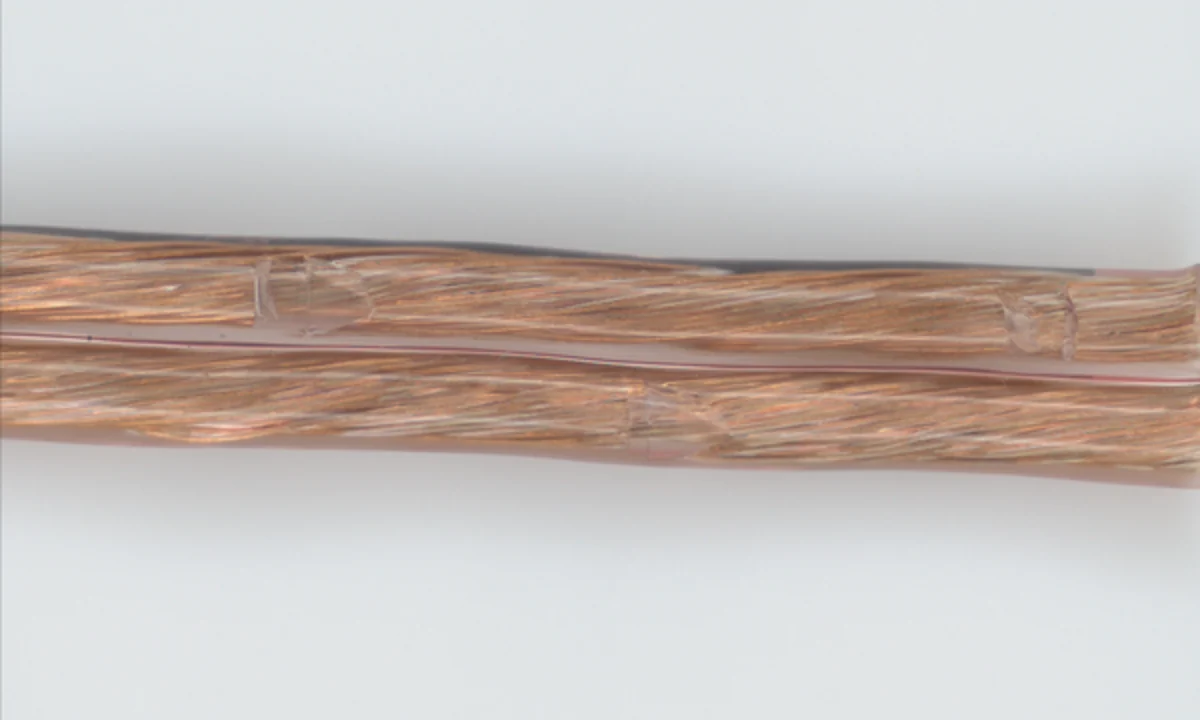
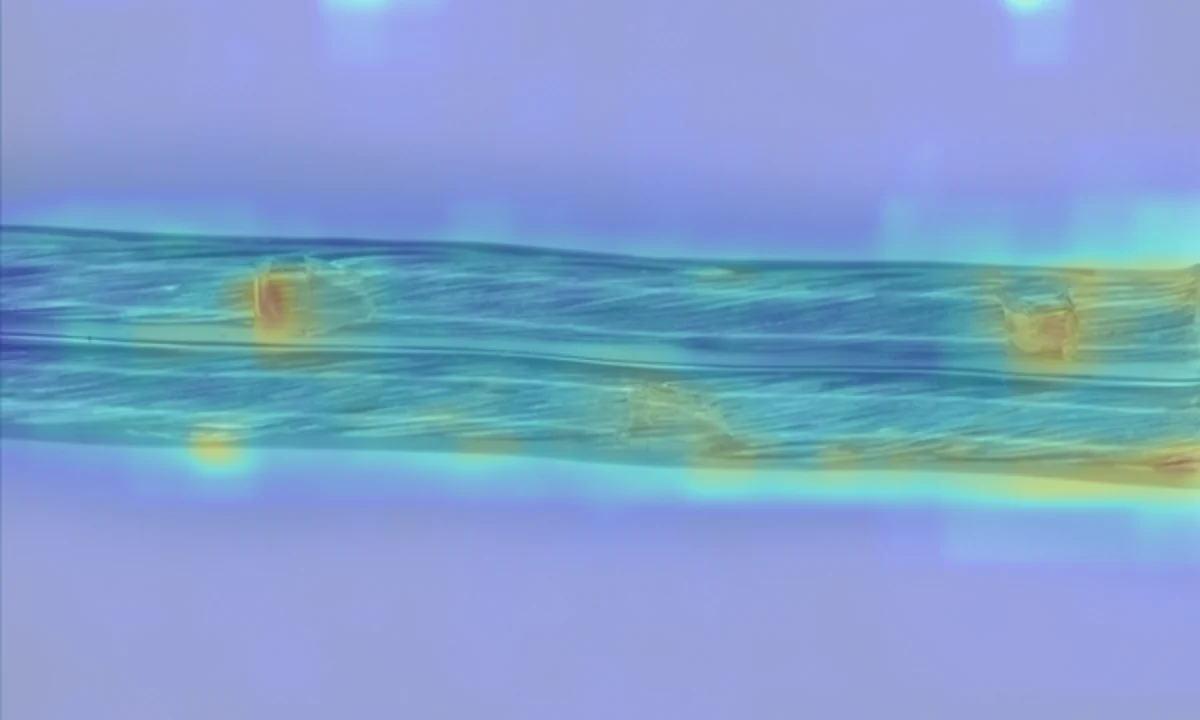
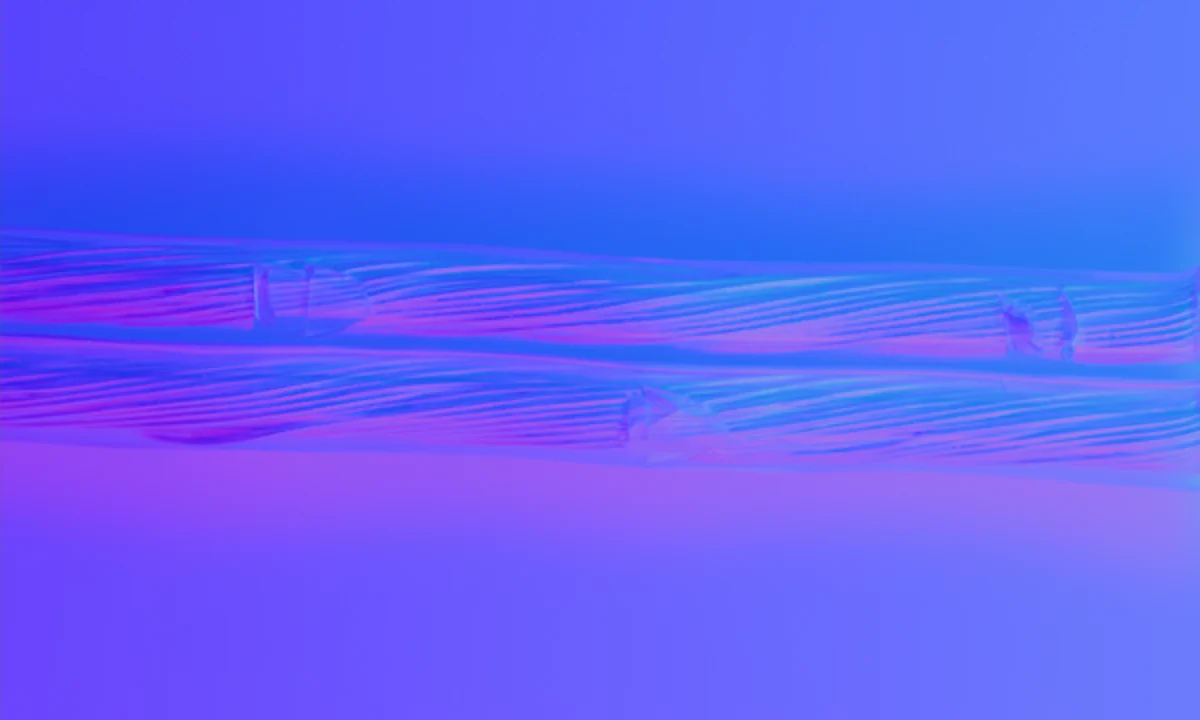
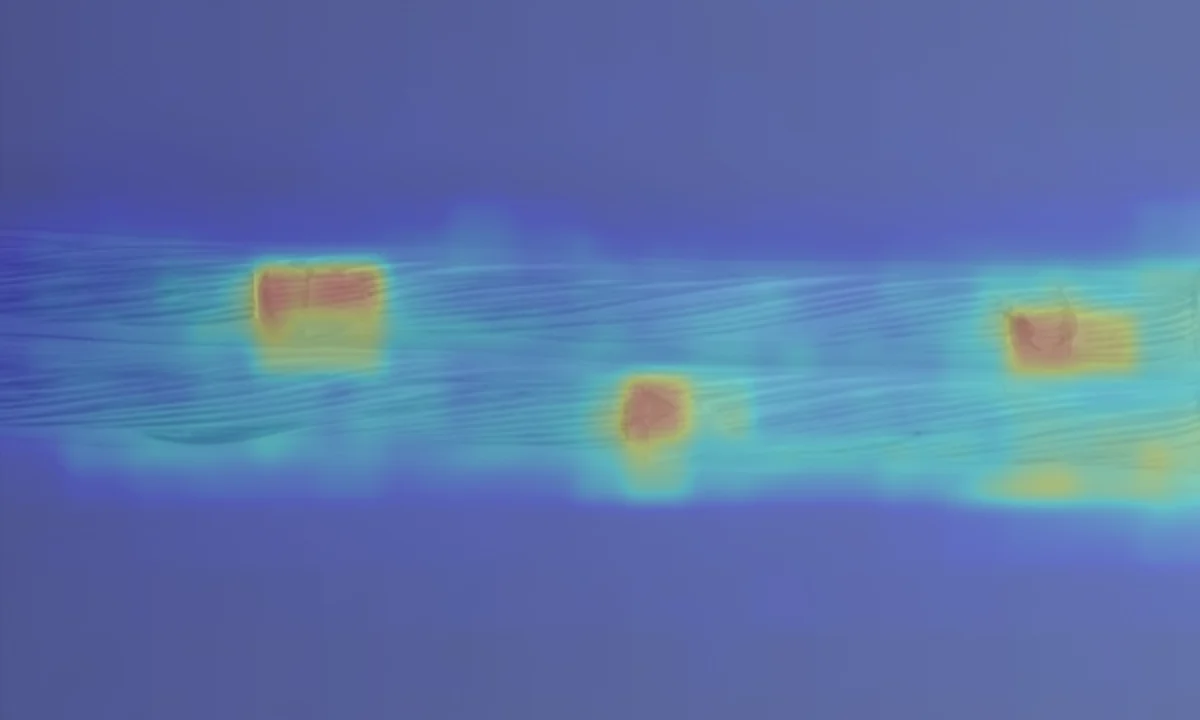
異常検知が拾うのは「記憶と違うもの」です。だから入力に何を渡すかが、結果を決めます。 同じエナメル線を、人が見るままの Live で学習・判定した場合と、 FORESIGHT STEREO® の Surface Normal で学習・判定した場合のスコアマップです。
光沢の揺らぎも、そのまま「記憶」に入る。
傷にも反応はする。ただし健全な撚り線にも暖色が乗り、どこを見るべきかが絞り込めない。
照明に依存しない物理量。光沢の揺らぎは入らず、形の乱れだけが残る。
記憶に入るのが形だけになると、距離が立つのも形の異常だけになる。
※ 測定条件 ─ Surface Normal: 良品 63 枚で学習/評価は良品 14・不良 7。 Live: 良品 61 枚で学習/評価は良品 10・不良 7。 学習・評価の枚数が揃っていないため、入力だけを入れ替えた厳密な比較ではありません。 この 1 標本で観察されたことであり、あらゆる対象物で同じ差が出ることを示すものではありません。 どの出力を渡すかは対象物ごとにサンプルで確かめます。 Surface Normal がどう測られるかは、フォトメトリックステレオの解説へ →
Strengths and limits
良品だけを学習する異常検知は、不良を集めて教える分類と、得意と不得意がちょうど裏返しの関係にあります。
※ 方式どうしの一般的な比較であり、個別の製品の性能を示すものではありません。 何が見つかるかは、対象物・撮像条件・良品のばらつきによって変わります。
この方法は「良品に無いものは、すべて異常」という前提の上に立っています。 体験①②で触れたとおり、その前提は便利さと引き換えに、いくつかのことを諦めています。
返るのは「良品からどれだけ離れているか」と「どこが」です。キズなのか汚れなのか欠けなのかは判定しません。 種類を分けたいなら、この仕組みの後段に別の仕事が要ります。
照明・角度・ラインが変わると、良品も記憶から遠くなります。 体験①で明るさをずらしたときに起きたことが、現場では撮像条件の変化として起きます。 条件が変わったら、別のモデルを作り直すのが前提です。
学習は良品だけで足りますが、OK / Human_Check / NG を分ける境界は 良品・不良を含む評価データで較正します。体験②のとおり、不良を 1 枚も見ずに線を置くことはできません。
距離は窓ごとに測るので、窓の粒度より細かい違いは窓全体の中に薄まります。 細かい欠陥を拾うには画像サイズを上げて窓を細かくしますが、記憶と計算はその分だけ重くなります (E3 ENGINE の目安: 512px で VRAM 4GB 以上、768px で 6GB 以上、1024px で 8GB 以上)。
当社が異常検知の前に力を入れてきたのは、この 02 と 04 を少しでも楽にするためです。 照明に依存しない Surface Normal を渡せば「記憶に無い明るさ」は減り、反射に埋もれていた形が距離として立ちます。 アルゴリズムを変える前に、見るものを変える── それが当社の順序です。
Where it sits
異常検知は方法であって、製品名ではありません。 当社の製品でこの方法を担っているのは、3 層のうち Layer 02 です。
フォトメトリックステレオを独自に発展させた 3D 画像化技術。多方向照明から 表面法線を照明不変に取得する。異常検知に渡す「見るもの」を作る層。 仕組みを見る →
このページの方法を実装した AI 異常検知エンジン。良品だけを学習し、 OK / Human_Check / NG の 3 値で返す。 製品を見る →
センサと判定を、現場で動く 1 台にまとめたもの。卓上の観察機から、 ライン上の連続検査機、ロボット搭載機まで。
※ 単体ソフトウェアの AI SMART MASK は、この 3 層の外側にあります(「どこを見るか」を決める前処理で、良否判定はしません)。
Related
このページの方法そのもの。学習・評価・推論の 3 つのアプリケーションと、実案件での実測。
詳しく見る →
撮像から判定までを 1 台に収めた構成。上のエナメル線は、この装置の系統で撮った実測。
移動ライン上で撮像し、その場で判定まで返す連続検査システム。
Contact
分かれるかどうかは、対象物と、良品のばらつきと、見つけたい状態で決まります。 画面の上で確かめられるのは、ここまでです。良品の画像をお預かりして学習し、 不良の実例でスコアがどう分かれるかをお返しするところからご相談ください。