Line scan camera
止まらないラインで、
1 列ずつ撮る。
ラインスキャンカメラは、画素が1 列しかないカメラです。対象が流れるのに合わせて 1 列ずつ撮り、列を積み重ねて 1 枚の画像にします。鋼板、フィルム、長尺の部品── 止めて撮れないものは、こうして撮ります。
ただし、フォトメトリックステレオは「動かないもの」が前提の方法でした。 当社はそれを、1 列ごとに照明を切り替え、搬送と同期させることで流れるライン上に持ち込んでいます。 このページは、その仕組みを読むのではなく触って確かめるためにあります。
◀ ドラッグして比べる ▶
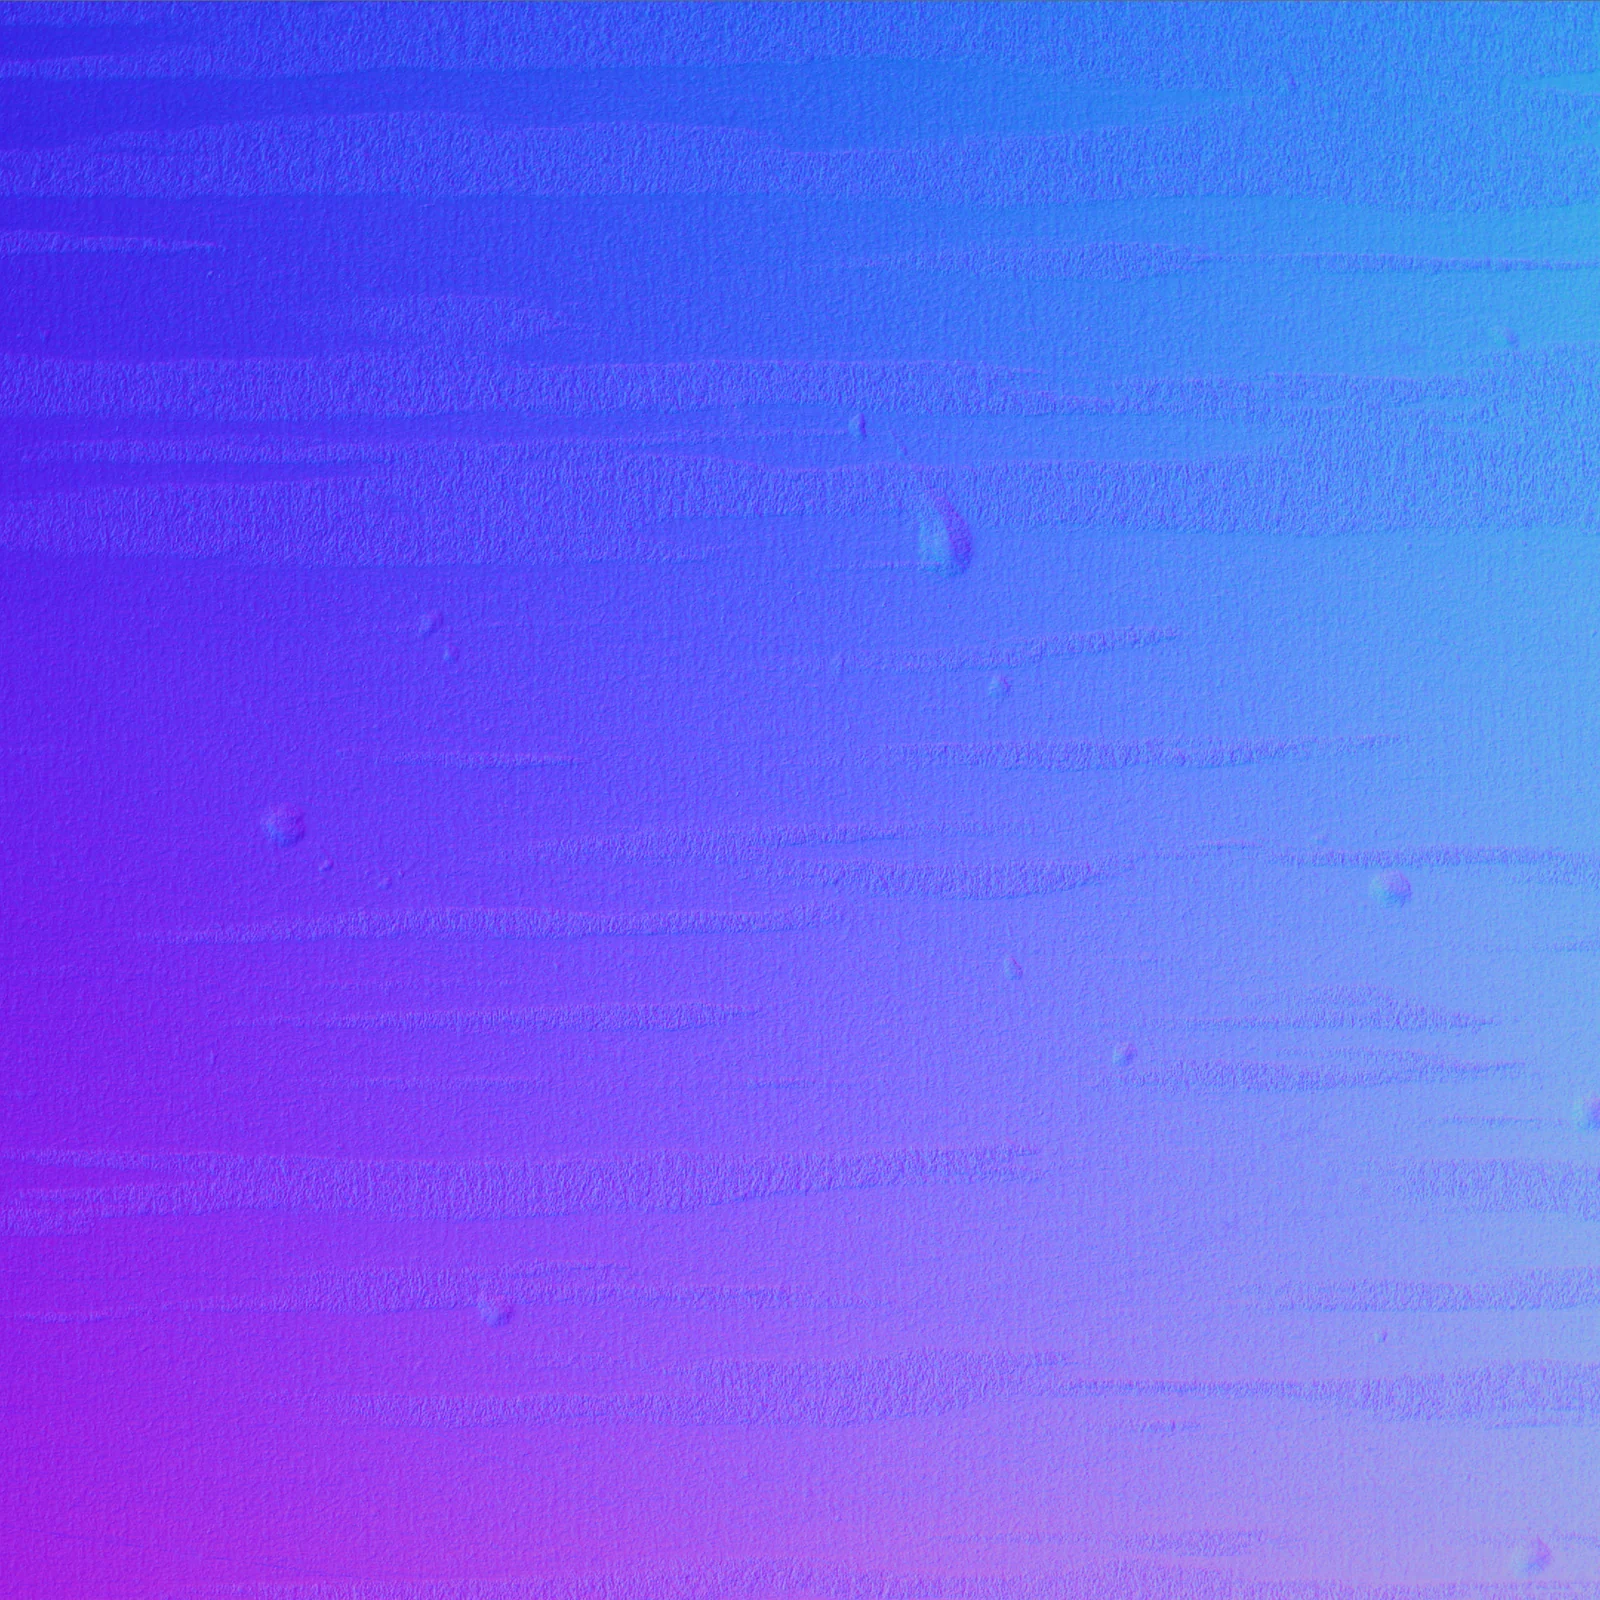
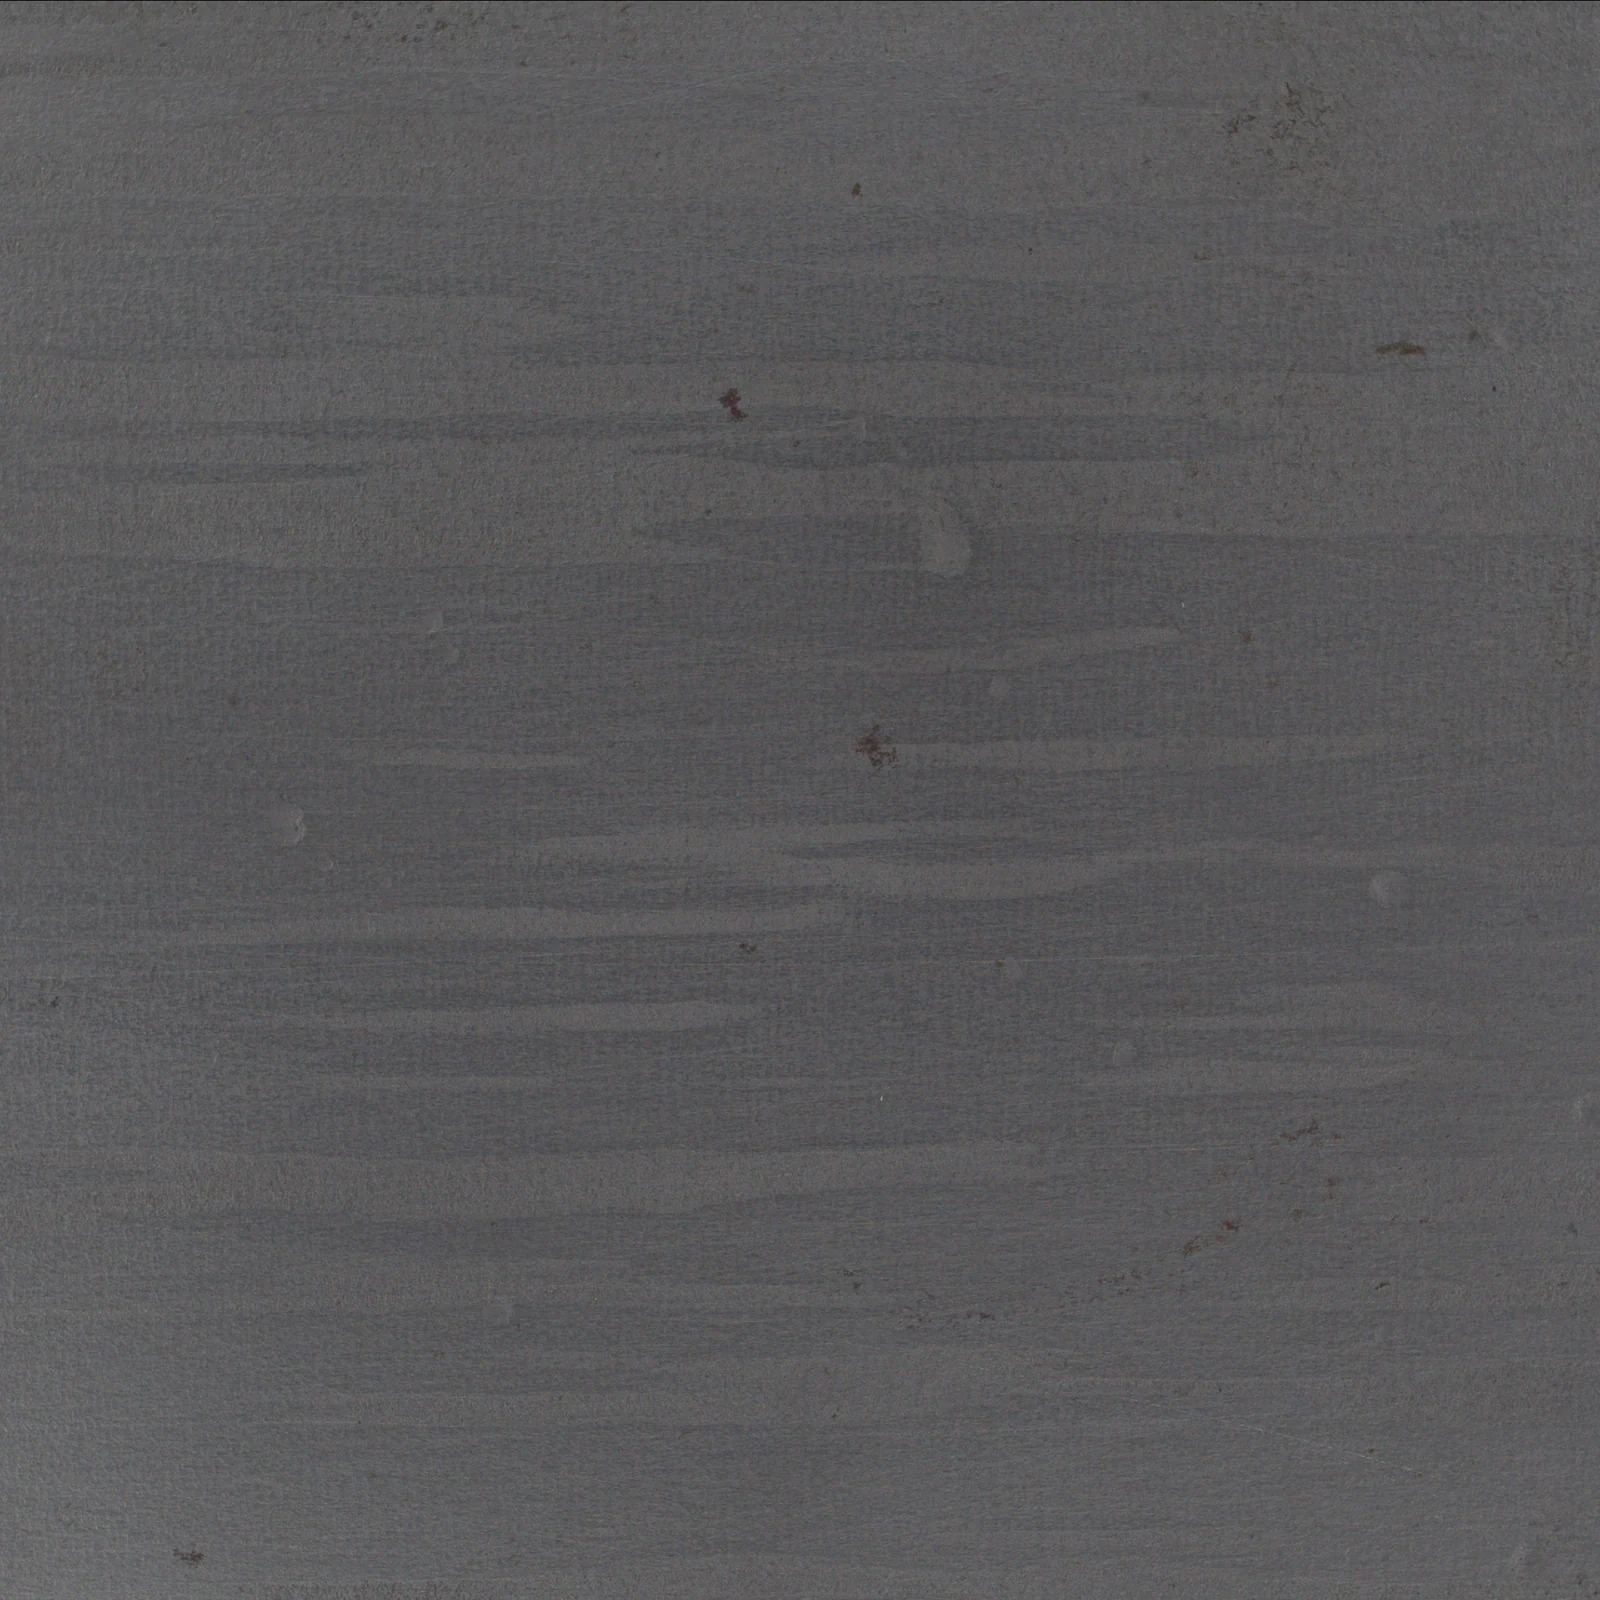
ラインスキャン構成の TR-300 で撮った鋼板の押し疵。1 列ずつ撮った画像から、面の向きまで解けている。 このページの体験①は、この鋼板の画像を使います。
Experiment 01
画像の縦は、カメラではなく
搬送が決める。
下の画像は、上の鋼板を「1 列ずつ撮った」と仮定して組み立て直したものです。 搬送速度とラインレート(1 秒に撮る列の数)を動かしてみてください。 横の画素サイズはカメラで決まりますが、縦の画素サイズは「1 列撮る間に対象がどれだけ進むか」で決まります。
組み立てた画像(横 512 列 × 縦 512 列。横の画素サイズは 4K カメラで 300 mm 幅の場合の約 73 μm とした)
60 m/min
13.7 kHz
1 列撮る間に進む距離(縦の画素サイズ) —
縦の画素 ÷ 横の画素 —
この速度で縦横を揃えるラインレート —
入力は上の鋼板の Live 画像(512px・濃淡)。「1 列撮る間に進む距離」を 送り = 搬送速度 ÷ ラインレート で求め、 その間隔で元画像の行を読み出して並べています(行の間は線形補間)。エンコーダ同期では送りを横の画素サイズに固定します。 加速は、撮影の開始から終わりにかけて速度が直線的に 1.6 倍になる模擬です。
エリアカメラとの、いちばんの違い。
エリアカメラは縦横の画素が一度に決まります。ラインスキャンは横だけがカメラで決まり、 縦は搬送が作ります。速すぎれば縦に潰れ、遅ければ縦に伸びる── 画像の形がラインの都合で変わるのがこの方式です。 だから現場では、搬送の動きそのものをカメラに伝えるエンコーダが欠かせません。
エンコーダが入ると、速度は気にしなくてよくなる。
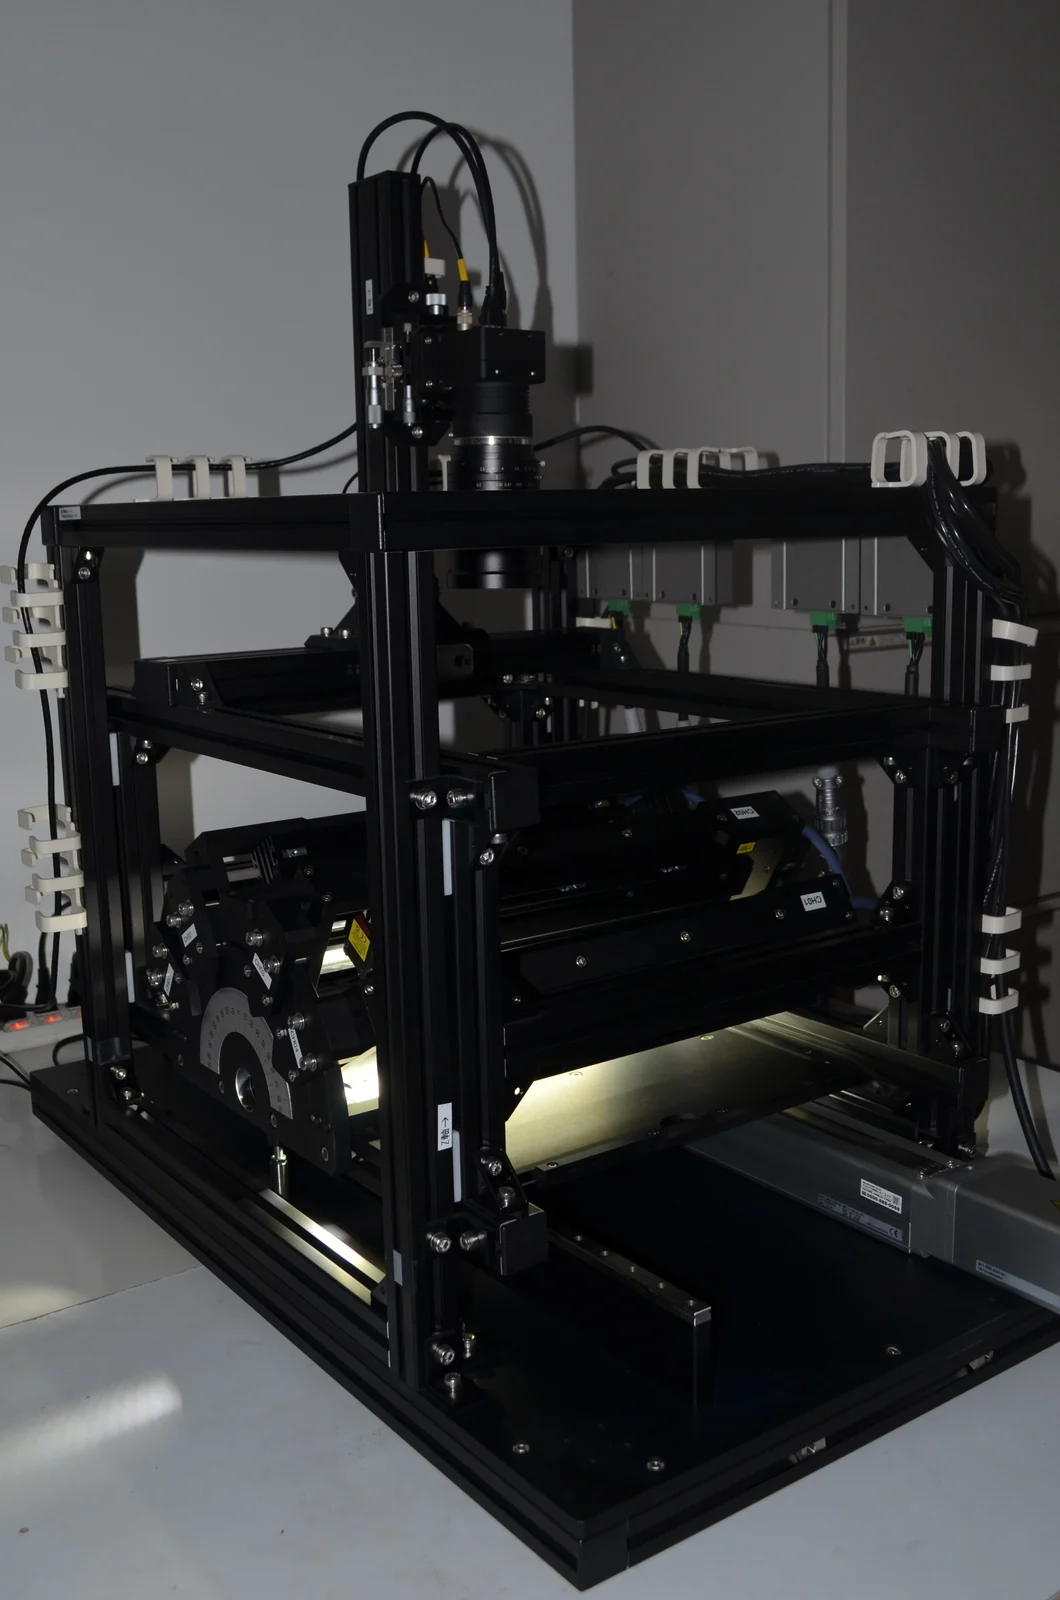
エンコーダは「どれだけ進んだか」をパルスで返す部品です。その合図で 1 列ずつ撮れば、 速度が揺れても加速しても、1 列の送りは常に同じ距離になります。 当社のラインスキャン構成でも、エンコーダが照明コントローラとカメラの合図の起点になっています(→ 原理の構成図)。
How it is synchronized
照明を切り替えながら流し、
あとで並べ直す。
フォトメトリックステレオは、同じ場所を違う方向の光で複数枚撮る方法です (→ フォトメトリックステレオとは)。 対象が動いていると、1 枚目と 2 枚目で写っている場所がずれてしまう── これが「動かないものが前提」と言われる理由です。
当社の構成は、1 列ごとに照明の方向を切り替えて撮り、エンコーダの合図で列ごとの位置を知り、 同じ方向の光で撮った列だけを集めて位置を揃えて並べ直します。 こうして 4 方向ぶんの画像がそろえば、あとは止まっているときと同じ式で面の向きが解けます。
出典: 当社配布資料「FORESIGHT STEREO ラインスキャンカメラ対応」(2025-08)のシステム構成図と、 会社紹介資料(2026-02)の「1 ラインごとに 4 方向の LED 照明を高速切替、搬送速度に同期」の記述。 ラインスキャン構成(TR-300)の照明は 4 方向、エリアカメラ構成(TR-100)は 8 方向です。 切替の順序やタイミングの詳細は公表していません。
合図の起点はエンコーダ。照明とカメラが同じ合図で動くから、列ごとの位置が分かり、あとで並べ直せる。
Experiment 02
並べ直せば解ける。
ずれれば、崩れる。
硬貨の実測した法線とアルベドから、「1 列ごとに 4 方向の照明を切り替えて流した」ときの 4 枚を作り、 そこから面の向きを解き直してみます。同期のずれを入れると何が起きるか、 並べ直しを止めると何が起きるかを、実測の法線との誤差で確かめてください。
解き直した法線(面の向きを色で符号化)
4 方向の照明で、1 列ごとに切り替えて撮った画像(模擬)
それぞれの画像は 4 列に 1 列しか埋まっていません。位置で並べ直し、間を補って使います。
並べ直し
0.0 列
照明の切替がカメラの合図から遅れると、方向ごとに撮る位置がずれていきます。
実測の法線とのずれ(平均角度) —
4 枚は模擬画像です(実測した n と ρ に I = ρ (n · l) を当て、±2% の一様乱数をノイズとして加えた上で、 列番号を 4 で割った余りで照明を割り当てています)。照明は方位 45°・135°・225°・315°、仰角 38° に置きました。 当社の実機の照明配置・切替順とは別物で、仕組みを見るための配置です。法線の解き方は フォトメトリックステレオの体験② → と同じ最小二乗です。
「そのまま重ねる」と、なぜ崩れるか。
4 方向ぶんの画像は、それぞれ 4 列に 1 列ずつ、しかも 1 列ずつ違う場所を写しています。 位置を無視して重ねると、面の向きの式に別の場所の明るさが混ざり、エッジや刻印のところで法線が乱れます。 エンコーダの位置情報で並べ直し、抜けた列を隣から補ってはじめて、4 枚は「同じ場所の 4 枚」になります。
同期は、マイクロ秒の仕事。
100 m/min のラインで 1 列 73 μm なら、1 列の時間は約 44 μs です。 照明の切替がこの時間より遅れれば、方向ごとに撮る場所が列単位でずれていきます。 スライダで入れた「ずれ」がそれに当たります。当社の構成で照明コントローラとカメラを同じ合図で動かしているのは、この理由です。
On a real line
シートも、長尺物も、
止めずに 3D にする。
ラインスキャン構成の FORESIGHT STEREO が出すものは、エリアカメラのときと同じ 2D Texture / 3D Surface / Surface Normal です。配布資料に載せている実例と、公表している数字を並べます。
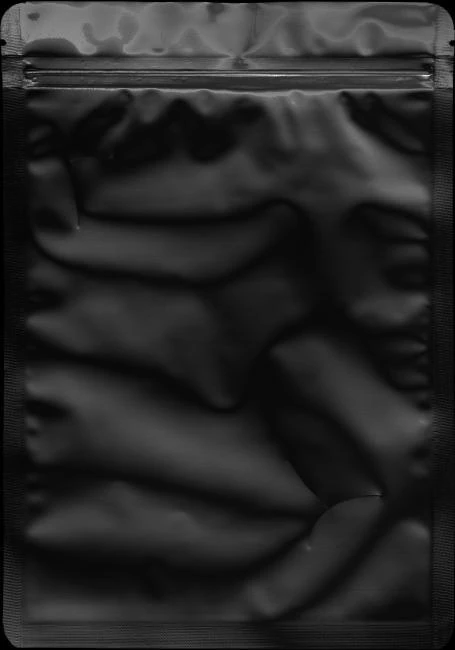
光沢のむらに、形が沈む。
パウチ型 EV 電池。黒い光沢面で、傷みは明るさの差としてはほとんど現れない。
流したまま、起伏として立つ。
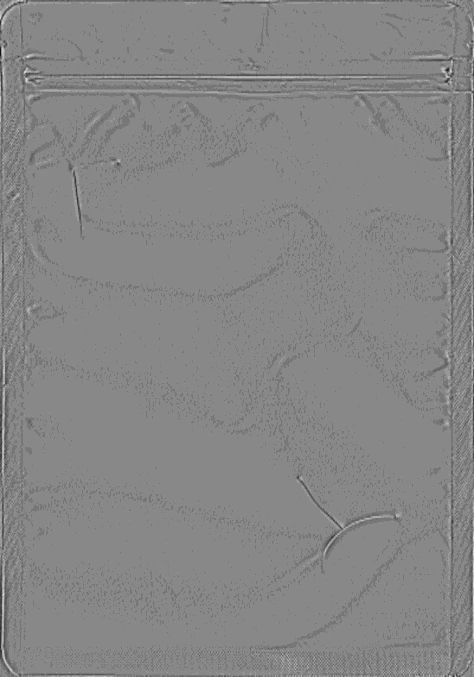
ラインスキャン構成で撮像。光沢のむらが落ち、線状の傷みが形として残る。
※ 2 枚とも当社配布資料「FORESIGHT STEREO ラインスキャンカメラ対応」(2025-08)に掲載したもの。 撮像条件の詳細は同資料に記載がないため、ここでは画像のみを示しています。
公表している数字。
出典ごとに数字が違う項目は、両方を出典つきで並べ、どちらを正とするかは〔要確認〕としています。
| カメラ | 2K / 4K / 8K / 16K ラインスキャンカメラ(GigE) 出典: 配布資料 2025-08・TR-300 仕様 2026-08 |
|---|---|
| 照明 | 高速ストロボ対応のライン照明 4 方向(ラインスキャン構成の TR-300) 出典: 配布資料 2025-08(Leimac 製)・会社紹介 2026-02・2026-08-22 当社確定 エリアカメラ構成の TR-100 は 8 方向。 |
| 同期 | エンコーダ → 照明コントローラ → カメラ → PC/GPU 出典: 配布資料 2025-08 のシステム構成図 |
| 処理時間 | 30 ms(3D 画像の生成まで・4MP × 4 枚・RTX 3060 6GB) 出典: 配布資料 2025-08・2026-08-22 当社確定 60〜80 ms(AI 判定を含む代表処理時間) 出典: TR-300 仕様 2026-08 |
| 搬送速度 | 40〜100 m/min 出典: 配布資料 2025-08 / 最大 200 m/min 出典: TR-300 発表 2026-04〔要確認:条件の違い〕 |
| 視野と画素 | 撮像幅は用途に応じて設定。8K カメラで幅 100 mm なら 1 画素 約 12.2 μm(理論値) 出典: TR-300 仕様 2026-08 |
| 最小検出可能異常サイズ | 撮像条件・欠陥形状による 出典: TR-300 仕様 2026-08。単一の数値としては公表していない なぜ 1 つの数字にならないか → |
| 出力 | 2D Texture / 3D Surface / Surface Normal |
| 構成 | GPU + PC(FPGA・専用基板を使わない) 出典: 配布資料 2025-08 |
※ 数値はいずれも当社の公表値で、測定条件は出典に従います。対象物・撮像条件で変わるため、実際の対象物での性能を示すものではありません。 TR-300 の製品としての仕様は TR-300 のページ → を正とします。
Experiment 03
データは、どのくらい流れるか。
ラインスキャンカメラの伝送量は 幅 × 1 画素のバイト数 × ラインレート で決まります(当社技術ブログ 2024-11-15 の式)。 4 方向の照明を 1 列ごとに切り替える構成では、同じ送りを保つためにラインレートが 4 倍要ることに注意してください。
伝送量
1 秒あたり—
4 方向を 1 列ごとに切り替えるなら—
例: 4,096 画素 × 1 バイト × 3,300 Hz = 13.5 MB/s = 約 108 Mbps(技術ブログの例)。1 Gbps の GigE でも、幅と速度を上げるとすぐに上限に近づきます。
Strengths and limits
1 列ずつ撮る、
ということの裏側。
ラインスキャンとエリアカメラは、得意と不得意がちょうど裏返しの関係にあります。
| ラインスキャンカメラ | エリアカメラ | |
|---|---|---|
| 向いている対象 | 流れているもの、長いもの、幅広のもの(鋼板・フィルム・シート) | 止められるもの、1 個ずつ置けるもの |
| 画像の縦 | 搬送が作る。送りはエンコーダで決める | カメラが作る。置けばそのまま撮れる |
| 必要なもの | 搬送、エンコーダ、ライン照明、同期 | カメラと照明 |
| フォトメトリックステレオ | 列ごとに照明を切り替え、並べ直して解く(当社の構成) | 止めて N 枚撮る、そのまま解ける |
| 露光 | 1 列ぶんの短い時間。光量とストロボが要る | 1 枚ぶん。比較的長く取れる |
※ 方式どうしの一般的な比較であり、個別の製品の性能を示すものではありません。
苦手なことも、はっきりあります。
この方式は「対象が一定に流れている」ことと「列ごとの位置が分かる」ことの上に立っています。
1 列しか無いので、対象かカメラが動かないと画像になりません。置いて撮る用途には、エリアカメラの構成(TR-100・TR-55)のほうが向きます。
体験①のとおり、速度が揺れれば画像が伸び縮みします。エンコーダで距離に同期するのが前提で、 滑りや振動のある搬送ではその前提が崩れます。
体験②のとおり、照明の切替がカメラの合図からずれると、方向ごとに別の場所を写してしまいます。 当社の構成はここを同じ合図で束ねていますが、配線・設定の確認は導入時の仕事です。
1 列の露光は短く、方向を切り替えるぶん 1 方向あたりの時間はさらに短くなります。強いストロボが要ります。 そして体験③のとおり、幅と速度を上げるとデータは急に増えます。
当社がこの方式にこだわるのは、止められないものこそ全数で見たいからです。 鋼板のコイル、フィルムのロール、長尺の部品── 抜き取って止めて撮るのではなく、流れたまま、面の向きまで解く。 その装置が TR-300 です。
Where it sits
この構成は、どこにあるか。
ラインスキャン対応は、センサ(FORESIGHT STEREO)の構成のひとつです。 それを装置にしたものが Layer 03 の TR-300 です。
※ 単体ソフトウェアの AI SMART MASK は、この 3 層の外側にあります(「どこを見るか」を決める前処理で、良否判定はしません)。
Related
動くものを、どう見るか。
このページの構成そのもの。ワークを流したまま撮り、3D 化し、判定まで返す。
詳しく見る →
ワークではなくセンサを動かす、もうひとつの答え。複雑な形を回り込んで撮る。
止めて撮るエリアカメラ構成。置けるものなら、こちらが素直。
詳しく見る →
Contact
あなたのラインは、
止めずに撮れるか。
撮れるかどうかは、搬送速度と幅、対象の表面仕上げ、そしてエンコーダが取れるかで決まります。 画面の上で確かめられるのは、ここまでです。ラインの条件をうかがい、サンプルを流して撮るところからご相談ください。