Resolution
小さなキズが見えるかは、
1 画素の大きさで決まる。
「どのくらい小さいキズまで見えますか」── 商談でいちばん多い質問です。 答えは装置の名前ではなく、視野 ÷ 画素数という 1 本の割り算から始まります。
このページでは、実測した 1 枚を粗くしながら、その割り算が何を意味するのかを確かめます。 使うのは英国 2 ポンド硬貨を撮った当社の出力です。硬貨の直径 28.4 mm が物差しになるので、 この画像の 1 画素が何 μm なのかを、推定ではなく実測で決められます。


◀ ドラッグして比べる ▶
右は実測そのもの(1 画素 21.4 μm)。左はその画像を 8×8 画素ずつ平均して作った 1 画素 171 μm 相当の見え方で、撮り直した写真ではありません。 写っている範囲は 16.5 mm 角、どちらも同じ場所です。
Experiment 01
1 画素を、実物の上に置いてみる。
決めるのは 2 つだけです。どれだけの幅を写すか(視野)と、 カメラの横に画素が何個あるか。この 2 つで 1 画素が受け持つ実寸が決まります。
下の画像は、いま選んでいる 1 画素の大きさで撮ったらどう写るかを、 実測画像から計算し直したものです。見たい欠陥の幅を入れると、それが何画素にまたがるかが出ます。
元画像は 1 画素 21.4 μm。これより細かい設定にしても、 元より細かくは描けません(無いものは出せない)。
300 mm
300 μm
1 画素が受け持つ実寸 73.2 μm
欠陥がまたがる画素数 4.1 画素
形が出る。位置も大きさも読める。
この画像の物差しの取り方。
画像に写っている硬貨の輪郭に円を当てると、直径は 1325.4 画素 (当てはめの残差 0.67 画素)。英国王立造幣局が公表している 2 ポンド硬貨の直径は 28.4 mm なので、1 画素 = 21.4 μm と決まります。
画像の全体は 1640 × 1360 画素、つまり視野は約 35 × 29 mm。 レンズと構成で変わる値なので、機種ごとの視野・分解能は仕様表の〔要確認〕のままです。
「粗くする」は平均すること。
ここで行っているのは、元画像を新しい画素の範囲だけ面積で平均する計算です。 実際のカメラも、1 画素はその範囲に届いた光をまとめて 1 つの値にします。
※ レンズのボケ(結像の甘さ)は含んでいません。実物はこの計算よりさらに甘く写ります。 つまりここで見えているのは、その画素数で望みうる上限です (→ 画素が足りていても見えないとき)。
The arithmetic
割り算 1 本。
そのあとに条件がつく。
分解能の話は、まずこの 2 行で足ります。難しいのはここから先、 「何画素あれば『ある』と言えるか」のほうです。
1 画素にも満たない欠陥は、その画素の値をわずかに動かすだけで、周りとの差になりません。 2 画素あれば「何かある」ことは分かりますが、形は出ません。 並んだ構造を 2 つに分けて見るには、周期あたり 2 画素が理論上の限界(標本化定理)で、 そこではコントラストが元の 1/4 まで落ちます。実測したのが体験②です。
実務で「3〜4 画素は確保する」と言うのは、この落ち方への余裕を取っているからです。
画素数を変えずに視野を 3 倍に広げると、1 画素の実寸も 3 倍になる。 同じ欠陥が 3 画素から 0.3 画素になり、周りとの差として残らなくなる。
Experiment 02
点が、点でなくなるところ。
この硬貨は、肖像を囲む縁に間隔 0.54 mm の点が等間隔に並んでいます (1 周 113 個。画像から測った値です)。 間隔が分かっている構造なので、いつ「1 本の線」になるかを数字で追えます。
スライダーで 1 画素を大きくしてください。左は画像、右は点列のコントラストをその場で測った値です。 絵を切り替えているのではなく、粗くした画像の上で毎回測り直しています。 測るのは面の向き(法線)の傾き量です。点は「形」なので、明るさよりも法線に強く出ます。
青い円弧が、コントラストを測っている場所です(肖像を囲む点列に沿っています)。
縦は元(1 画素 21.4 μm)を 100 % とした割合。点は現在の設定です。
21.4 μm
点の間隔 26.0 画素
コントラスト 0.50
元に対して 100 %
点は点として分かれています。
ナイキストは「限界」であって「目標」ではない。
並んだ 2 つを分けて見るには、周期あたり 2 画素(=点 1 つあたり 1 画素)が理論上の限界です。 ただしそこまで落とすと、測ったコントラストは元の 4 分の 1。 ノイズや照明むらに埋もれるには十分な薄さです。
点 1 つあたり 4 画素(周期 8 画素)を残すと約 7 割、2 画素(周期 4 画素)で約半分。 TR-300 の代表構成(8K・視野 100 mm = 1 画素 12.2 μm)なら、 この「4 画素 = 7 割が残る」水準は幅 約 49 μm にあたります。 同じカメラで視野を 300 mm に広げれば 1 画素は 36.6 μm になり、同じ水準は約 146 μm。 最小の欠陥サイズが 1 つの数字にならないのは、このためです。
2〜3 画素あたりの値は当てにしない。
グラフのこの付近では、値が下がりきらずに上下します。点の並びと画素の格子が たまたま合うか外れるかで見え方が変わるためです(エイリアシング)。
同じ対象でも、置き方が少しずれただけで「見えた/見えない」が変わる領域です。 検査の条件をここに置くと、日によって結果が変わります。
In numbers
分解能は、1 つではない。
「分解能はいくつですか」と聞かれたとき、答えるべき数字は 1 つではありません。 撮り方によって、決まり方の違う分解能が同時に存在します。
視野の幅 ÷ 横の画素数。このページで扱ってきた割り算です。 レンズと画素数で決まり、装置の構成を変えない限り動きません。
撮った画像は、判定の前に決まった画素数の正方形にそろえてから学習・推論します。 撮像で足りていても、この段でもう一度粗くなります。何がどれだけ粗くなるかは下の表のとおりです。 判定に渡すと何が起きるか →
最小のサイズを 1 つの数字で言わないのは、なぜか。
| カメラ | 2K / 4K / 8K / 16K ラインスキャン対応 出典: TR-300 仕様 |
|---|---|
| 撮像幅 | 用途に応じて設定 出典: TR-300 仕様 |
| 横方向分解能 | 約 12.2 μm/pixel(8K・視野 100 mm 時。8,192 画素を 100 mm 幅に割り当てた理論値) |
| → 4 画素にまたがる幅 | 約 49 μm(12.2 μm × 4。当社の換算。体験②の「7 割が残る」水準) |
| → 視野を 300 mm に広げると | 1 画素 約 36.6 μm / 同じ水準は 約 146 μm(8K のまま。当社の換算) |
| 最小検出異常 | 撮像条件・欠陥形状による 出典: TR-300 仕様。単一の数値としては公表していない |
| 照明の方向数 | TR-300 = 4 方向 / TR-100 = 8 方向 |
| 処理時間 | 30 ms(3D 画像の生成まで・4MP × 4 枚・RTX 3060 6GB) 60〜80 ms(AI 判定を含む代表処理時間) |
| 機種ごとの視野・分解能 | 〔要確認〕 TR-55 / TR-100 / TR-500 は未公表 |
最小検出異常サイズを 1 つの数値で公表していないのは、それが分解能と欠陥の形で決まるからです。 上の表のとおり、装置が同じでも視野を決めた時点で答えは 3 倍変わります。 カタログの数字より先に決めるべきなのは、どれだけの幅を、何画素で写すかです。 これらは TR-300 の値であり、他機種へ一般化できません。 12.2 μm/pixel は理論値で、レンズのボケ(MTF)を含みません。
判定に渡すと、もう一度粗くなる。
ここまでは「撮る側」の話でした。撮った画像をそのまま判定にかけるわけではありません。 当社の判定エンジン(E3 ENGINE)は、決まった画素数の正方形にそろえてから扱います。 撮像の分解能が足りていても、この段でもう一度落ちます。
| 1. 正方形にそろえる | 決まった画素数の正方形に拡大・縮小します。縦横比は保たれませんので、
横長の撮像は横方向がより強く縮みます。 既定値: 512 画素(Trainer の標準)/ 256 画素(Simulator の既定)。案件ごとに設定します |
|---|---|
| 2. 四辺を落とす | 縁を crop の分だけ切り落としてから渡します。 512 なら 8 画素 → 496 × 496/ 256 なら 16 画素 → 224 × 224 |
| 3. スコアの地図になる | 異常マップは入力画素と同じ細かさではありません。特徴を取り出す段で
入力の 1/8 の格子になります。 496 × 496 → 62 × 62/ 224 × 224 → 28 × 28(当社実装で実測) |
このページで使っている撮像(1640 × 1360 画素・1 画素 21.4 μm)を 512 画素の設定に渡すと、 横は 3.2 倍・縦は 2.7 倍粗くなり、1 画素は 69 μm / 57 μm 相当。 スコアの地図 62 × 62 は、元の撮像でいえば 1 マスが 0.57 × 0.47 mm にあたります。
※ 1 マスより小さい欠陥が「検出できない」という意味ではありません。
マスの中の変化はその特徴に効くので、スコアは上がりえます。粗くなるのは
「どこにあるか」の細かさです。
※ 逆にいえば、見たい範囲が視野の一部なら、判定に渡す前にその範囲だけ切り出すほうが、
同じ 512 画素をその範囲に使えます。「どこを見るか」を決める前処理はそのためにあります
(→ AI SMART MASK)。
出典: 当社の判定エンジンの実装(動作するソースコード)。格子の大きさは実際に流して確かめた値です。
Limits
画素が足りていても、
見えないことがある。
体験①②で見たのは「画素だけを粗くしたら」という理想の話です。 実際にはこの手前で落ちる要因があります。画素数の見積もりは上限であって、約束ではありません。
画素を小さくしても、結像そのものが甘ければ細部は戻りません。 画素数を増やす前に、レンズがその細かさを結べているかを確かめる必要があります。
ピントの合う範囲は有限です。ワークに高さの差があると、 手前と奥で見え方が変わります。倍率を上げるほどこの範囲は狭くなります。
分解能は「分けられるか」の話で、「気づけるか」は別です。 周りとの差がノイズより小さければ、何画素にまたがっていても埋もれます。 当社が面の向きを測っているのは、明るさでは差が出ない相手に差を作るためです。
画像に写っていても、判定が拾うとは限りません。判定側の入力解像度、 学習した良品のばらつき、しきい値の置き方が別にあります。
1 画素を小さくする 4 つのやり方と、その代償。
| 視野を狭める | いちばん確実。ただし 1 回で見られる範囲が減るので、 同じワークを撮る回数が増えます |
|---|---|
| 画素数の多いカメラにする | 視野を保ったまま細かくできます。 代わりに 1 枚のデータ量と処理時間が増えます |
| レンズを替える | 結像が画素に追いついていないときは、これが効きます。 ピントの合う奥行きは狭くなります |
| 分割して撮る | 視野を分けて複数回撮り、あとでつなぎます。 位置決めの精度とタクトタイムが要ります |
どれを選ぶかは、見たい欠陥の大きさ・ワークの寸法・ラインのタクトで決まります。 対象物をお預かりして実際に撮り、必要な画素数を数字で出すところからご相談ください。
Where it sits
分解能を決めるのは、
いちばん手前の層。
3 つの層のうち、面内の分解能はセンサの層で決まります。 あとの層はそこで決まった細かさを引き継ぐだけで、増やすことはできません。
視野・画素数・レンズ・照明。ここで決まった 1 画素の実寸が、後段すべての上限になります。
受け取った画像で良否を返します。決まった画素数にそろえてから扱うため、 ここでもう一度粗くなることがあります。
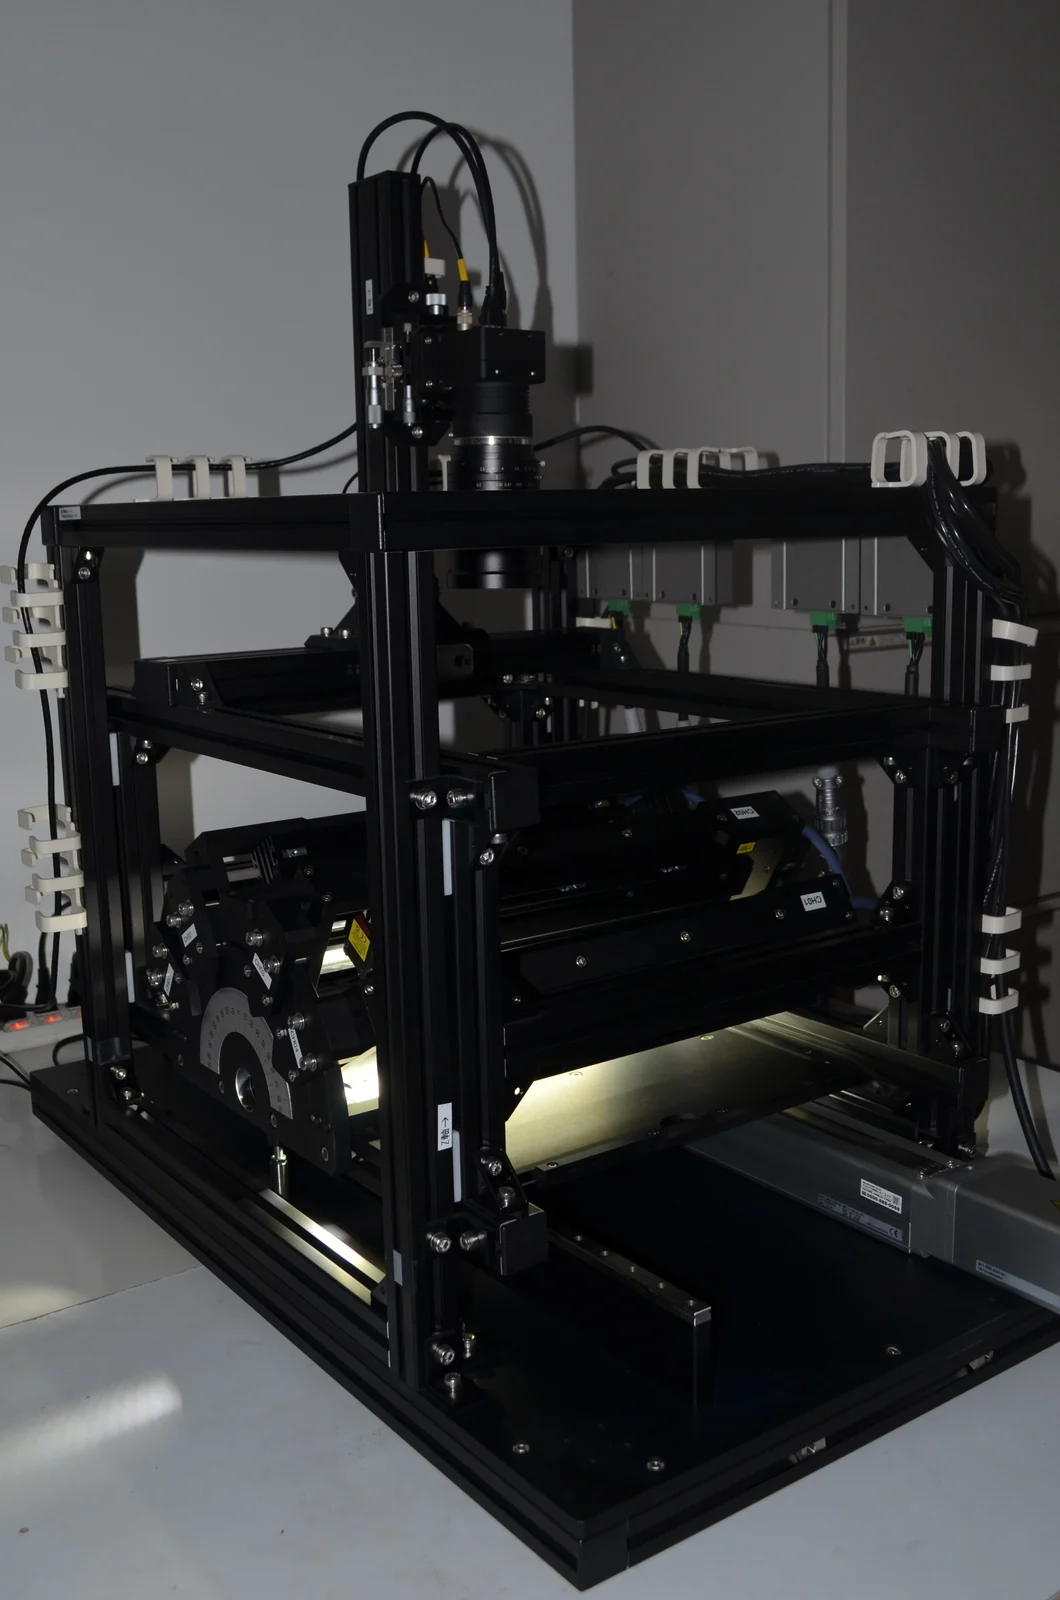
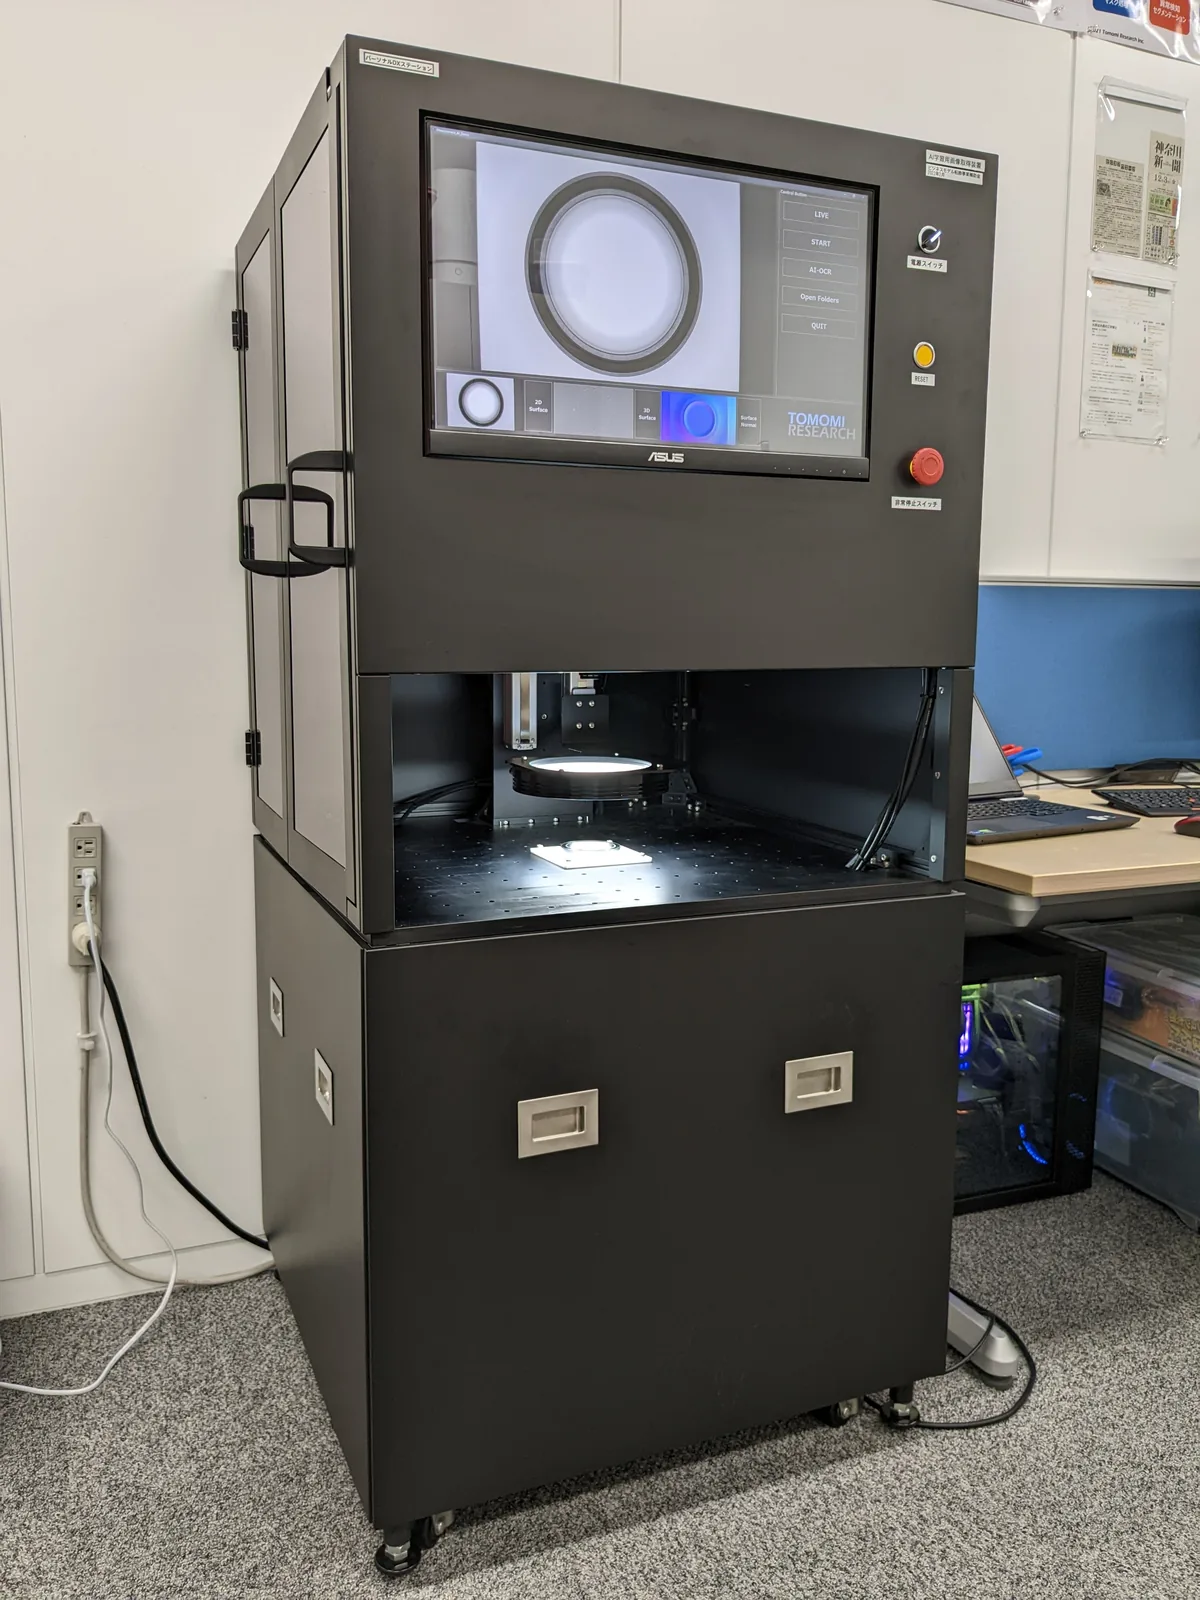
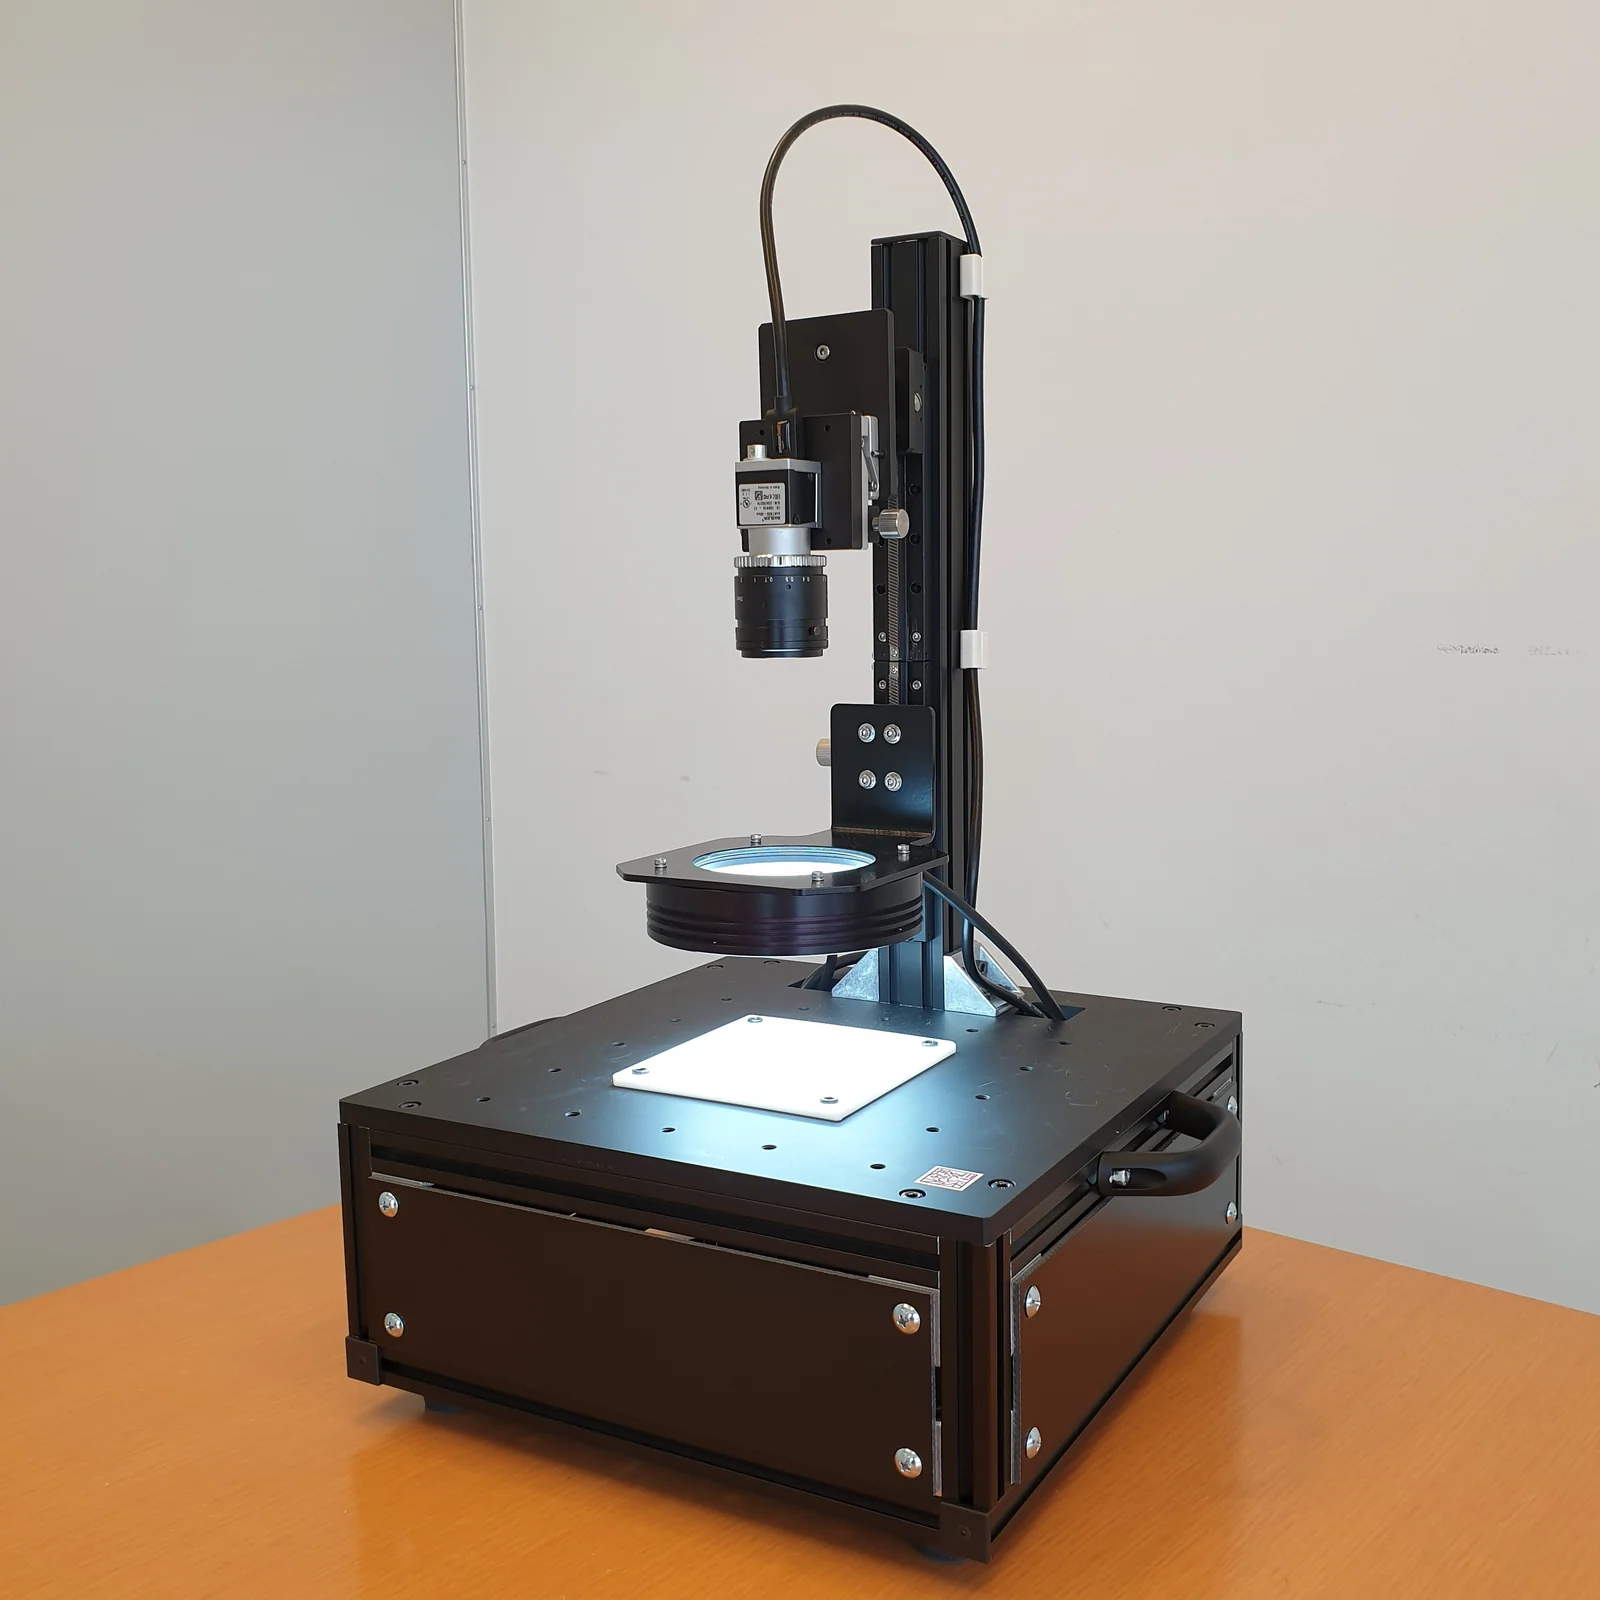
視野とタクトを現場に合わせて決めた形。同じ方法でも、機種によって 1 画素の実寸は変わります。
Contact
その欠陥に、
何画素あてればいいか。
見たい欠陥の大きさと、ワークの寸法と、ラインのタクト。 この 3 つが決まれば、必要な画素数は計算できます。 サンプルをお預かりして実際に撮り、何画素で写るのかをお返しするところからご相談ください。