Technology
見たいが見える、を
成り立たせているもの。
当社の技術は、センサ側と判定側の 2 つでできています。センサが面の向きを測り、それを高さに組み立て、 止まらないラインでも1 列ずつ撮る。判定エンジンが良品からの距離を数えて「違い」に気づく。 ここでは、その方法そのものを製品名から切り離して解説します。
営業の席でいつもいただく質問に、先に答えておくためのページです。 どの解説も読むだけでなく、ブラウザの上で触って確かめられます。
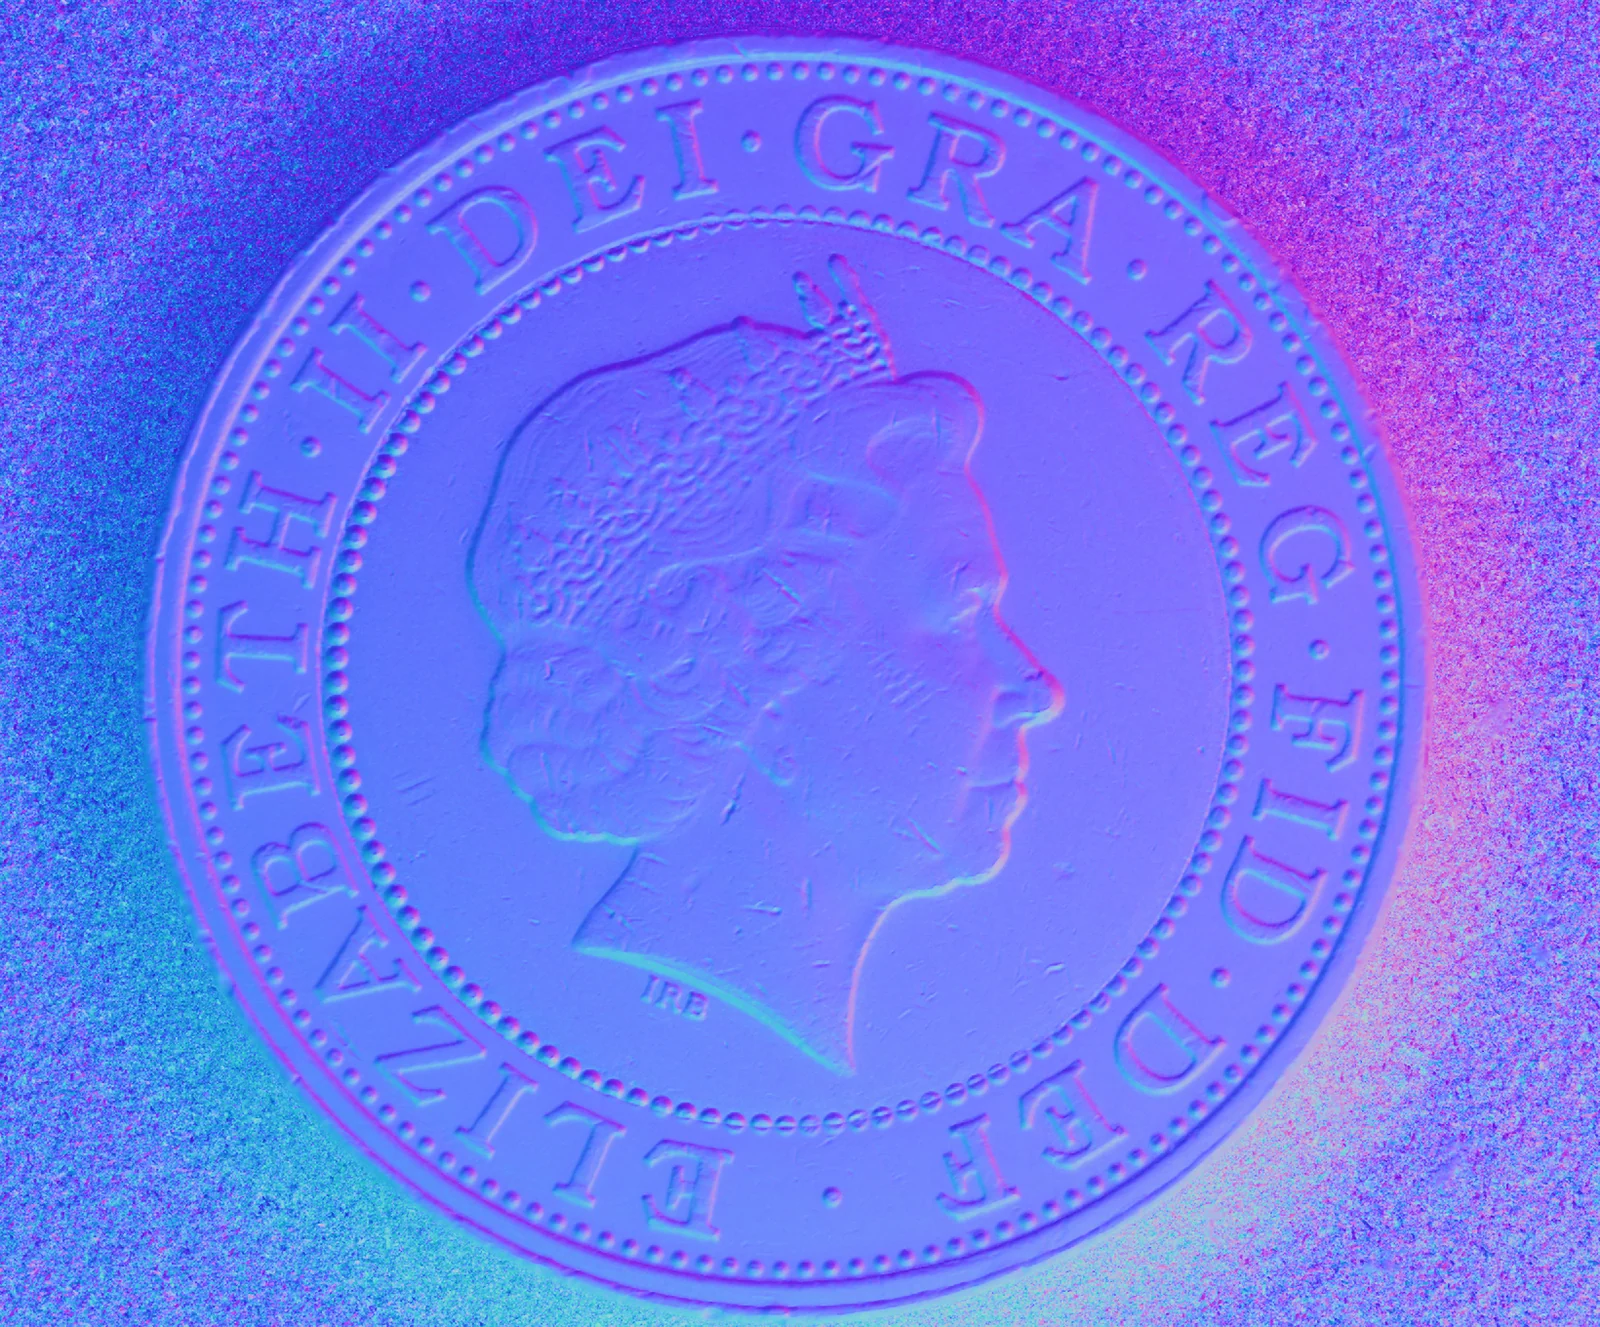
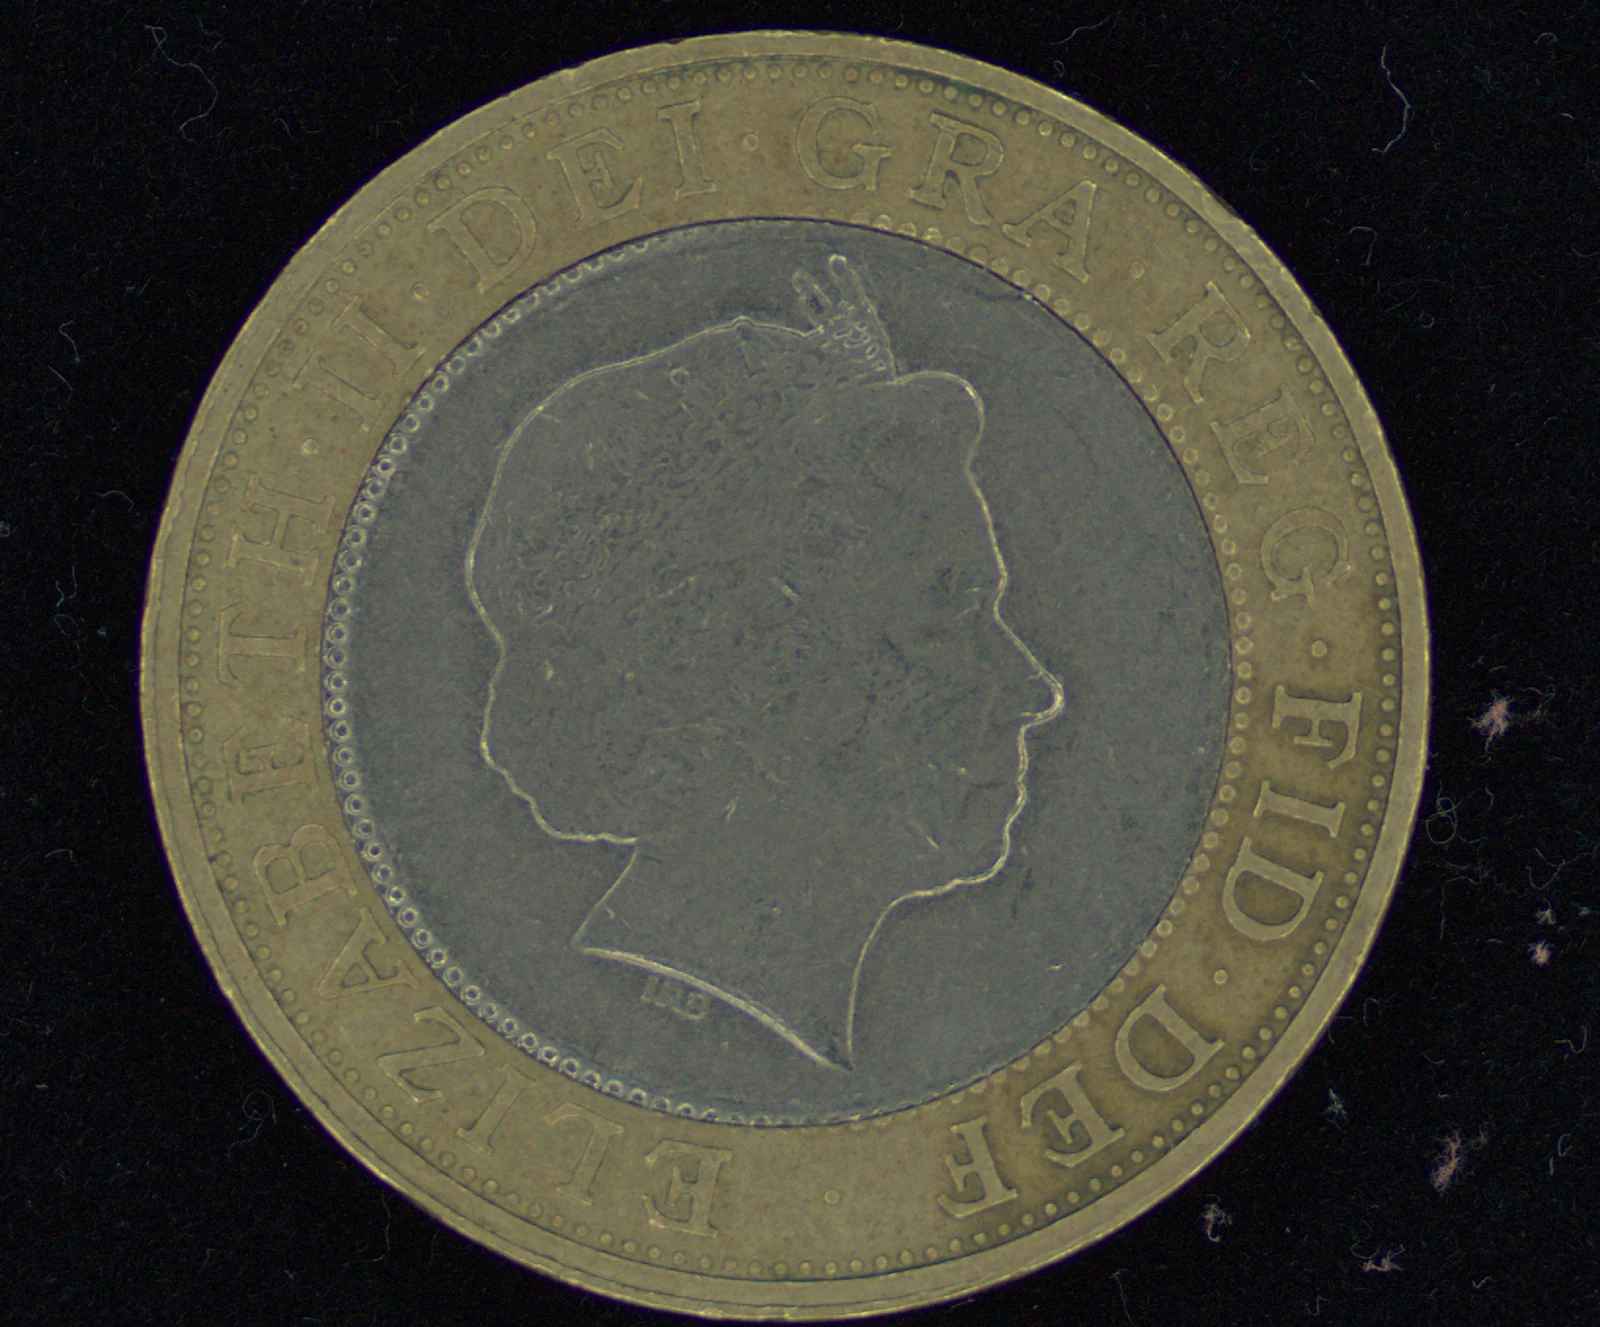
◀ ドラッグして比べる ▶
1 回の撮像から取り出した表面法線。このサイトの主張はすべて、ここから始まっています。
Explainers
方法ごとに、1 ページ。
製品の仕様ではなく、原理と限界を書いています。 それぞれ 2 つの体験ブロックを置き、主張ではなく操作から始めています。解説は今後も増やしていきます。
撮る ── センサが何を測っているか
光を動かして、面の向きを測る。三角測量の 3D と何が違うのか、照明が変わっても同じ結果になるのか、 画像は最低何枚要るのか。
体験 ── 光を動かす / 何枚あれば解けるか
解説を読む →
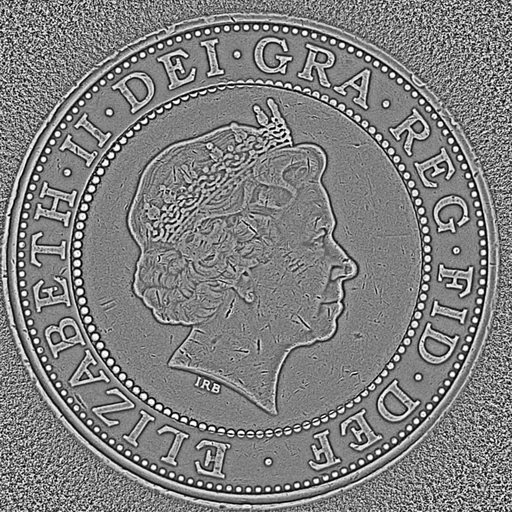
面の向きから、高さを組み立てる。端から足すとなぜ筋が出るのか、誤差はどこに溜まるのか、 高さは μm で測れるのか。当社の 3D 再構成の解説。
体験 ── 積分して回す / 誤差はどこに溜まるか
解説を読む →
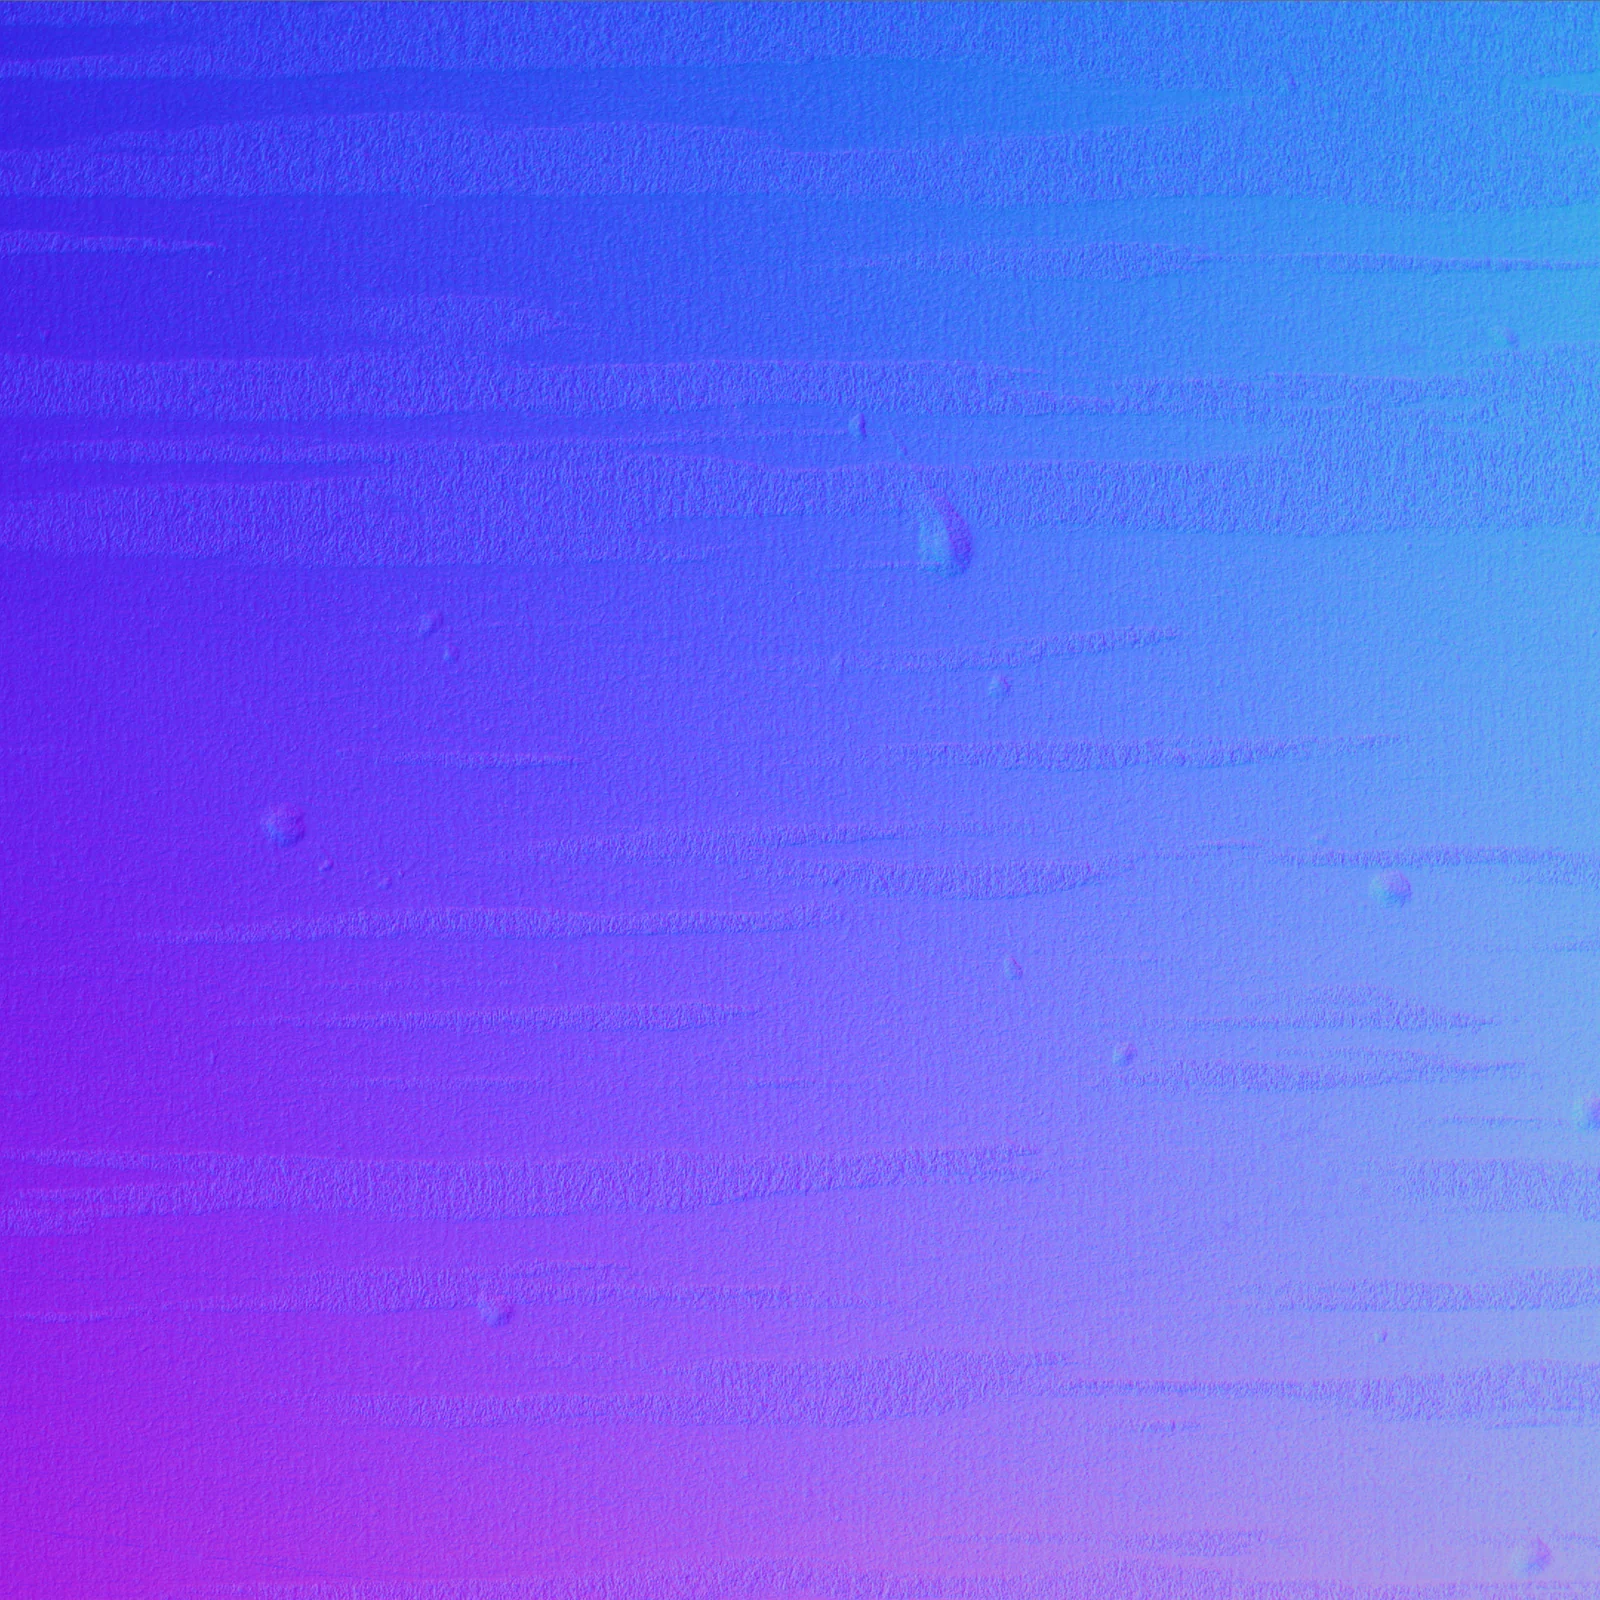
1 列ずつ撮るカメラで、動いているものにフォトメトリックステレオを使う。画像の縦は何が決めるのか、 エンコーダは要るのか、照明の切替はどう同期するのか、データはどのくらい流れるのか。
体験 ── 1 列ずつ撮る / 照明を切り替えながら流す / 伝送量を計算する
解説を読む →
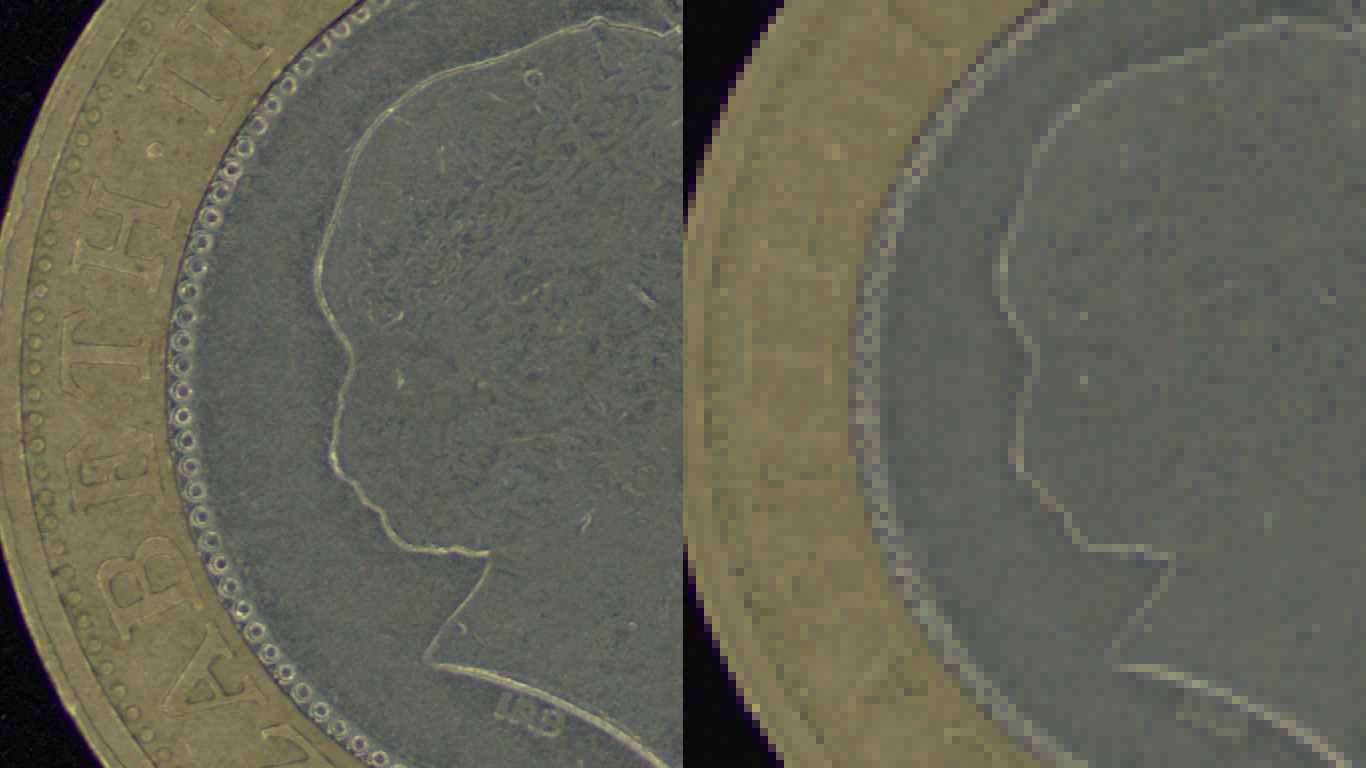
どのくらい小さいキズまで見えるのか。視野 ÷ 画素数で決まる 1 画素の実寸と、 「見える」と言うために何画素要るのか。画素を増やしても見えないのはどんなときか。
体験 ── 1 画素を実物の上に置く / 点が点でなくなるところ
解説を読む →
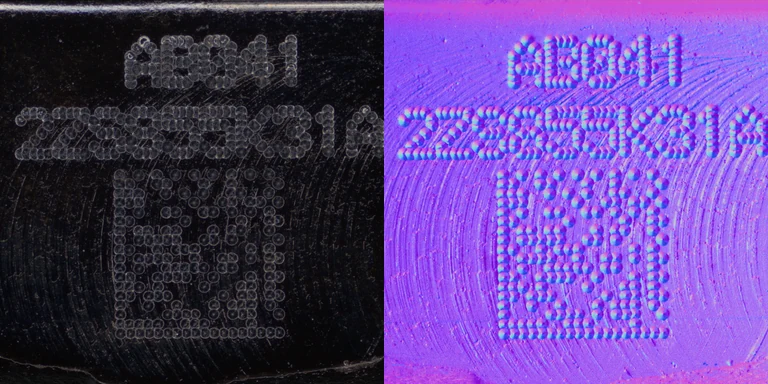
黒い樹脂・めっき面・透明な被膜・細かい凹凸は、それぞれどう写るのか。 実測した 6 種類を切り替えて、写真と面の向きの違いをその場で測れます。
体験 ── 写真の線と向きの線 / 6 種の居場所
解説を読む →
判る ── 判定エンジンが何を数えているか
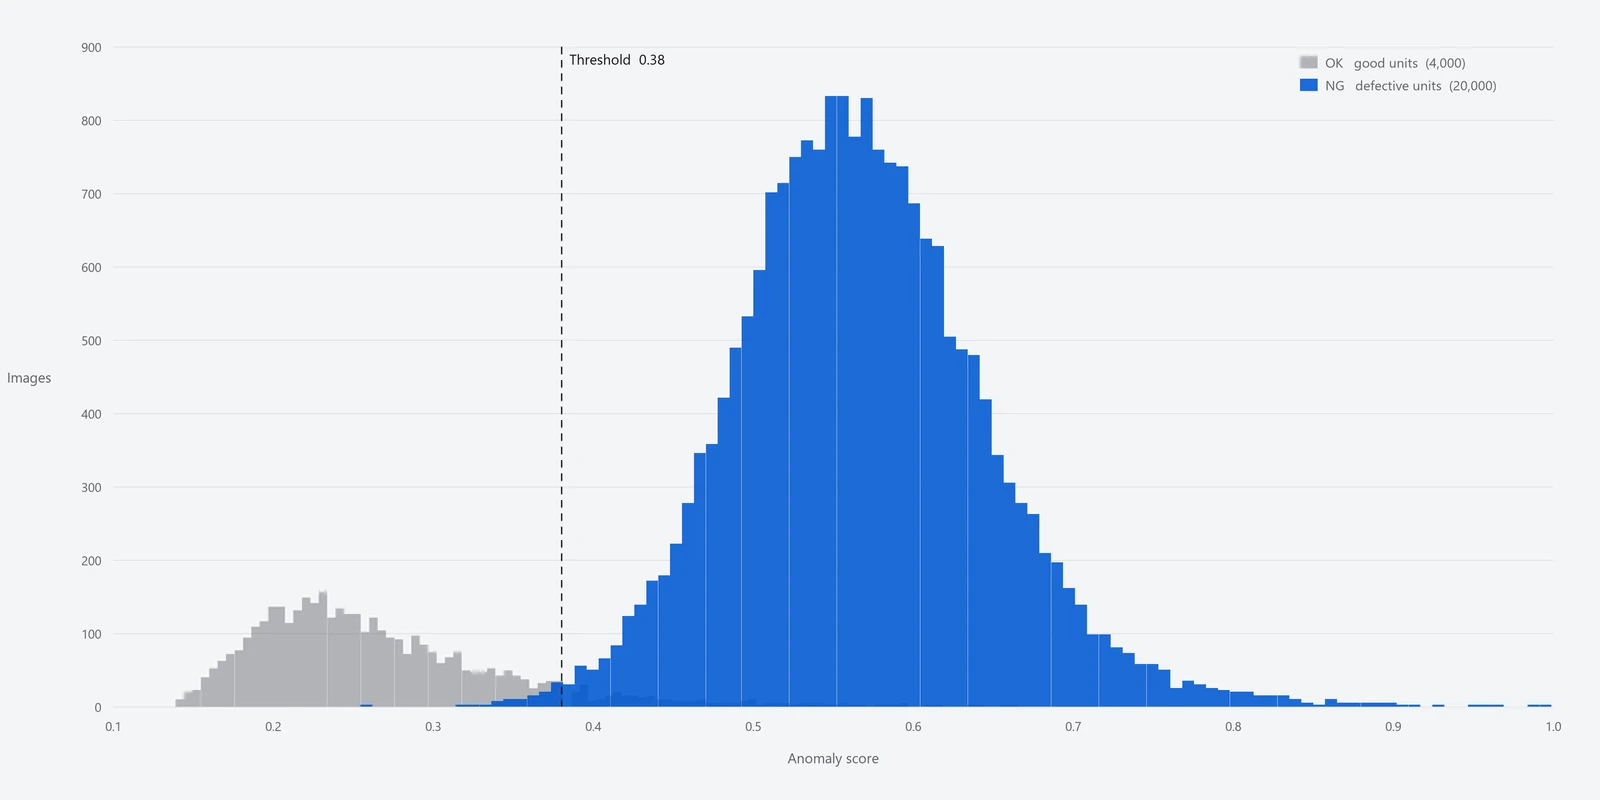
※ 読むだけでなく自分の条件で試したい方へ ── しきい値と評価指標については、 分布を自分で作って動かせる無料のデモも公開しています(インストール・ログイン不要)。 LAB →
Frequently asked
よく聞かれる質問から、
答えのある場所へ。
営業の席でいただく質問を、そのまま見出しにしました。 短い答えと、触って確かめられる場所を並べています。
撮像について ── フォトメトリックステレオ
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 普通の 3D カメラ(ステレオ・構造光)と何が違うのか | 測っているものが違います。点の位置ではなく面の向きを画素ごとに解くので、細かい凹凸に強く、大きな形には弱い。 | 得意と不得意 → |
| 照明が変わっても、同じ結果になるのか | 面の向きは光の当て方に左右されません。実測した法線から、光をあとから動かして確かめられます。 | 体験①:光を動かす → |
| 画像は最低何枚要るのか | 未知数が 3 つなので 3 枚で解けます。それ以上はノイズに強くするためです。 | 体験②:何枚あれば解けるか → |
| 当社の装置は、照明が何方向あるのか | エリアカメラ構成の TR-100 は 8 方向、ラインスキャン構成の TR-300 は 4 方向です。3 枚で解ける式を、ノイズと影に強くするために増やしています。 | 体験②:何枚あれば解けるか → |
| 1 回の撮像から、何が得られるのか | Live / 2D Texture / 3D Surface / Surface Normal の 4 出力が同時に出ます。 | 4 つの出力 → |
| 鏡面や光沢面は苦手ではないのか | 正反射は前提から外れます。照明を増やして外れ値として捨てるなど、手当てが要ります。 | 苦手なこと → |
| 流れているライン上でも撮れるのか | N 枚が画素単位で重なることが前提なので、そのままでは成立しません。1 列ごとに照明を切り替え、エンコーダで並べ直す構成で成立させています。 | ラインスキャン:同期の仕組み → |
分解能について ── どこまで小さく見えるか
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| どのくらい小さいキズまで見えるのか | 装置の名前ではなく 視野 ÷ 画素数 で決まる 1 画素の実寸で決まります。目安は欠陥 1 つあたり 3〜4 画素。 | 体験①:1 画素を実物の上に置く → |
| なぜ 2 画素では足りないのか | 並んだ 2 つを分ける限界(周期 2 画素)まで落とすと、実測でコントラストが元の 4 分の 1になり、ノイズに埋もれます。 | 体験②:点が点でなくなるところ → |
| 視野はどのくらい取れるのか | 分解能と同じ割り算の裏表です。視野を広げれば 1 画素が大きくなり、見える最小サイズもその分だけ大きくなります。 | 割り算 1 本 → |
| 最小で何 μm のキズまで見えるのか | 1 つの数字にはなりません。分解能と欠陥の形で決まります。TR-300 の代表構成(8K・視野 100 mm = 1 画素 12.2 μm)なら、実測で「コントラストが 7 割残る」水準は幅 約 49 μm。視野を 300 mm に広げれば 約 146 μm になります。 | 仕様との対応 → |
| 画素数を増やせば見えるようになるのか | 頭打ちがあります。レンズが結べていない・ピントの範囲を外れている・周りとの差がノイズより小さい、のどれかなら画素を足しても戻りません。 | 画素が足りていても見えないとき → |
| 撮像は足りているのに、検出できないのはなぜか | 分解能は 1 つではありません。判定に渡すときに決まった画素数へそろえるため、そこでもう一度粗くなることがあります。 | 分解能は 1 つではない → |
対象物について ── 何が写って、何が写らないか
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 真っ黒な部品でも見えるのか | 見えます。黒さは前提を壊さず、返る光の量の問題なので露光と灯りで届きます。実測の黒い樹脂は明るさの中央値が 19/255 でしたが、刻印は形として立ちます。 | 体験①:黒い樹脂を選ぶ → |
| 透明な被膜がついていても見えるのか | 被膜の下に光を返すものがあれば見えます。エナメル線では被膜と撚り線の両方の向きが混ざり、被膜が潰れた場所は撚りの乱れとして出ます。透明体そのものの表面は苦手です。 | 6 種類それぞれの読み方 → |
| 光るめっき面・鏡面はどうか | 正反射した画素は前提から外れます。一部が光る程度なら照明を増やして外れ値として捨てられますが、鏡そのものは苦手です。 | 苦手な対象 → |
| 写真で見えないものが、なぜ見えるのか | 測っているものが違うからです。鋼板は明るさのばらつきが 6 枚で最小(σ 4.6/255)なのに、面の向きのばらつきは最大です。 | 体験②:6 種の居場所 → |
| 梨地はどう見えるのか | 規則的な凹凸(ゴムシート)の実測はありますが、ランダムな梨地の実例はまだ持っていません。試写でお答えします。 | 6 種類それぞれの読み方 → |
高さについて ── 3D 再構成
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 面の向きから、どうやって高さにするのか | 傾き (p, q) に積分します。端から順に足すのではなく、全画素をまとめて最小二乗で解きます。 | 体験①:積分して回す → |
| 3D Surface の高さは μm で読めるのか | 読めません。積分で決まるのは相対的な高さの差で、絶対寸法には画素の実寸と別の基準が要ります。 | 苦手なこと → |
| 反りやうねりは分かるのか | 苦手です。誤差は長い波長に集まるため、当社の 3D Surface はうねりをあえて除き、キズや刻印のような細部を残します。 | 体験②:誤差はどこに溜まるか → |
ラインについて ── ラインスキャンカメラ
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 搬送速度が変わると、画像はどうなるのか | 縦に伸び縮みします。縦の画素サイズは「1 列撮る間に進む距離」で決まるからです。エンコーダで距離に同期すれば、速度に依らなくなります。 | 体験①:1 列ずつ撮る → |
| エンコーダは必要か | 必要です。搬送の進んだ距離を合図にして、照明の切替とカメラの撮像を同じタイミングで動かす起点になります。 | 同期の仕組み → |
| 照明の切替がずれると、どうなるのか | 方向ごとに別の場所を写してしまい、法線が縞状に乱れます。並べ直しても取り返せない誤差が残ります。 | 体験②:照明を切り替えながら流す → |
| データはどのくらい流れるのか | 幅 × バイト数 × ラインレート。4,096 画素・1 バイト・3,300 Hz で約 108 Mbps。4 方向を切り替えるならその 4 倍です。 | 体験③:伝送量を計算する → |
| 処理時間はどのくらいか | 3D 画像の生成まで 30 ms(4MP × 4 枚・RTX 3060 6GB)。AI 判定を含めると 60〜80 ms。FPGA や専用基板を使わず、GPU と PC で処理します。 | 公表している数字 → |
| どのくらい速いラインまで撮れるのか | 公表値は 40〜100 m/min(配布資料)と最大 200 m/min(TR-300 発表)。条件の違いは確認中です。 | 公表している数字 → |
判定について ── 異常検知
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 撮像は足りているのに、検出できないのはなぜか | 判定の前に決まった画素数の正方形にそろえるため、そこでもう一度粗くなります。スコアの地図はさらに入力の 1/8 の格子です(512 画素の設定なら 62 × 62)。 | 判定に渡すと何が起きるか → |
| 不良の画像を集めなくても、本当に判定できるのか | 学習は良品だけです。良品の記憶からの距離が立つものを拾うので、想定していなかった種類の不良にも反応します。 | 体験①:良品を覚えさせる → |
| 良品は何枚あれば足りるのか | 決まった数ではなく、良品のばらつきを覆う枚数です。覚える枚数で健全な面がどう静かになるかを動かして見られます。実案件の例は良品 122 枚(基板)・63 枚(エナメル線)。 | 体験①:覚える枚数 → |
| しきい値は、誰がどう決めるのか | 良品・不良を含む評価データで較正します。不良の実例を 1 枚も見ずに線を引くことはできません。 | 体験②:しきい値を置く → |
| Human_Check とは何か | 良品とも不良とも言い切れない帯を人に返す 3 値判定です。帯の広さは現場の判断で、広げるほど人が見る枚数が増えます。 | 体験②:帯を動かす → |
| 欠陥の種類まで分かるのか | 分かりません。返るのは「どれだけ離れているか」と「どこが」で、種類は分類しません。 | 苦手なこと → |
| 照明やラインが変わったら、どうなるのか | 記憶に無い変化は異常として出ます。撮像条件が変わったら、別のモデルを作り直すのが前提です。 | 苦手なこと → |
| Live と Surface Normal、どちらで判定するのか | 対象物によります。同じエナメル線で入力だけを替えたスコアマップを載せています。 | 何を渡すか → |
| 判定にどのくらい時間がかかるのか | 推論 1 枚あたり約 29 ms(RTX 3090・画像サイズ 256・公開データセット MVTec AD・当社測定)。条件が変われば値は変わります。 | E3 ENGINE 仕様 → |
評価と運用について ── 数字をどう読むか
| 質問 | 短い答え | 確かめる場所 |
|---|---|---|
| 精度はどのくらいですか | ひとつの数字では答えられません。しきい値をどこに置くかで見逃しと過検出が入れ替わります。分布と動作点をお見せします。 | 体験①:1 万個流したら → |
| NG と言われたのに良品ばかり出てくるのはなぜか | 不良率が低い工程では、過検出率が小さくてもNG 箱の大半が良品になります。モデルではなく母集団の効き方です。 | 4 つの数字の分母 → |
| 「精度 100%」と言えますか | 言えません。不良 5 枚で全部当てても、真の検出率は 56.6〜100% の幅としか言えない。下限が 99% を超えるには 500 枚前後が要ります。 | 体験②:何枚で測ったか → |
| 過検出が増えてきたらどうするのか | 手は 3 つ。しきい値を上げる/良品を追加で学習させる/見る範囲を絞る。どこに出ているかで選びます。 | 運用に入ってから → |
| 照明やロットが変わったら | 覚えていない変化はすべて異常として出ます。良品の分布ごと動くので、しきい値の調整ではなく学習し直しです。 | 運用に入ってから → |
※ 「短い答え」は要約です。条件や例外は、リンク先の本文と注記を正としてください。 数値はいずれも当社測定で、測定条件を併記した箇所の値です。
営業で受ける質問の台帳は _workspace/06_sales_faq_questions.md(たたき台・2026-08-22)。 〔要確認:営業担当の実リストと突き合わせる〕 答えのあるページが無い質問は、次に作る解説ページの候補になります。
White paper
解説ではなく、
実際に測った記録。
ここまでのページは「どういう方法か」の説明です。 その方法が実際に効くのかを測ったのが、この 1 本です。
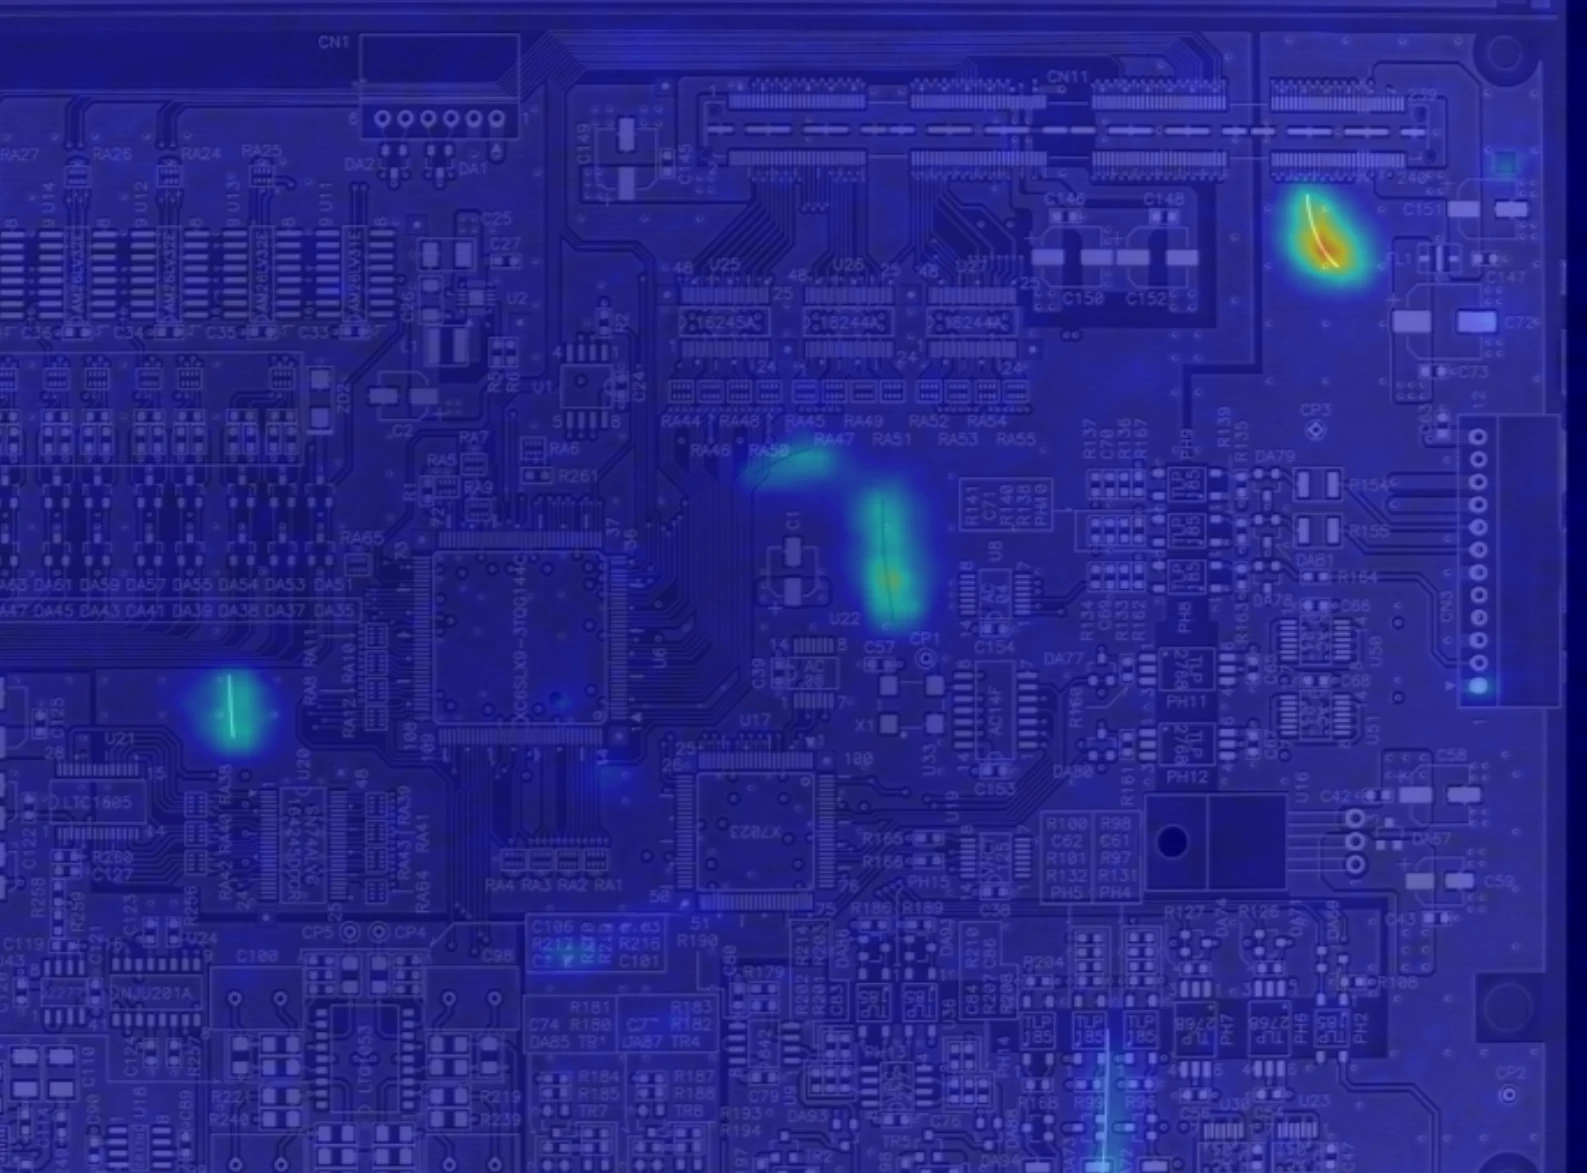
異常検知アルゴリズム(E3 ENGINE)とパラメータを完全に固定し、 入力だけを LIVE 画像から FORESIGHT STEREO の 3D Surface に替えて、 同一個体 128 枚を比べています。変えたのは入力チャンネルの一点だけです。
うまくいかなかったところも載せています ── 見逃しが 0 件から 4 件に増えた理由、 実ラインの不良率では人手確認が LIVE より多くなること、 単一しきい値の運用では LIVE のほうが有利な場合があること。
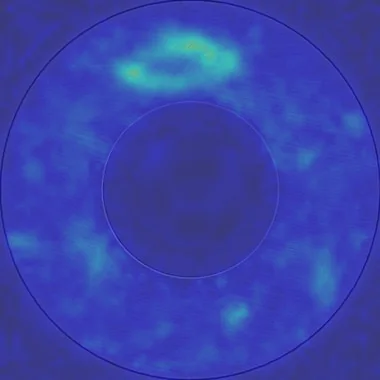
同一個体を LIVE で見ると反応が輪全体ににじみ、3D Surface で見ると欠陥の実位置に収束します (上は 3D Surface 側)。レポートには同じ組を 10 組載せています。
| ROC AUC | 0.935 → 0.970 |
|---|---|
| 良品・不良品スコアの重複幅 | 0.37 → 0.06 |
| 誤警報率(最適しきい値時) | 34.3% → 17.1% |
同一条件下のテストセット(n=128・単一部品)での値です。 あらゆる対象物・環境で同等の性能を保証するものではありません。
Where they sit
方法と、製品の関係。
解説は方法の話です。製品は、その方法を現場で動く形にしたもの。 3 層のどこに当たるかを示します。
E3 ENGINE®
良品だけを学習し、そこからの隔たりを数値化する AI 異常検知エンジン。 OK / Human_Check / NG の 3 値で返す。 方法の解説 →
※ 単体ソフトウェアの AI SMART MASK は、この 3 層の外側にあります(「どこを見るか」を決める前処理で、良否判定はしません)。
Contact
答えが、
ここに無かったら。
対象物の表面仕上げ、見たい欠陥の大きさ、良品のばらつき、ラインの速度。 画面の上で答えられるのはここまでです。サンプルをお預かりして撮り、判定まで試すところからご相談ください。