【論文解説】VerdictAD:再学習なしで異常検知の誤検知を抑える
 kotai2003
見本との「違い」が大きい所を不良とみなす異常検知では、正常品の個体差まで拾ってしまうことがあります。この記事では、既存の検出器を作り直さず、判定モデルによる「二次確認」を後付けして誤検知を抑える新しい論文 VerdictAD の要点と限界を、当社YouTubeの解説動画とあわせて紹介します。
解説動画:再学習なしでAIの誤検知を正す「VerdictAD」― 検出器の後ろに“裁判官AI”を置く発想(YouTube/TOMOMI RESEARCH, INC.)
少数ショット異常検知の課題:「違う」は「不良」ではない
正常品の写真を1〜4枚だけ見本にし、検査画像との違いが大きい所を異常とみなす方法を、少数ショット(few-shot)異常検知と呼びます。手軽な反面、弱点が二つあります。
- 正常な個体差に反応する: ジュースの液色やねじの向きは、見本と違っていても不良ではありません
- 「あるべき物がない」異常の位置を外す: 朝食ボックスの具の欠品のような異常は局所的な違いが小さく、異常の位置を正しく示せないことがあります
前者は誤報として現場の確認工数を増やし、後者は見逃しにつながるおそれがあります。
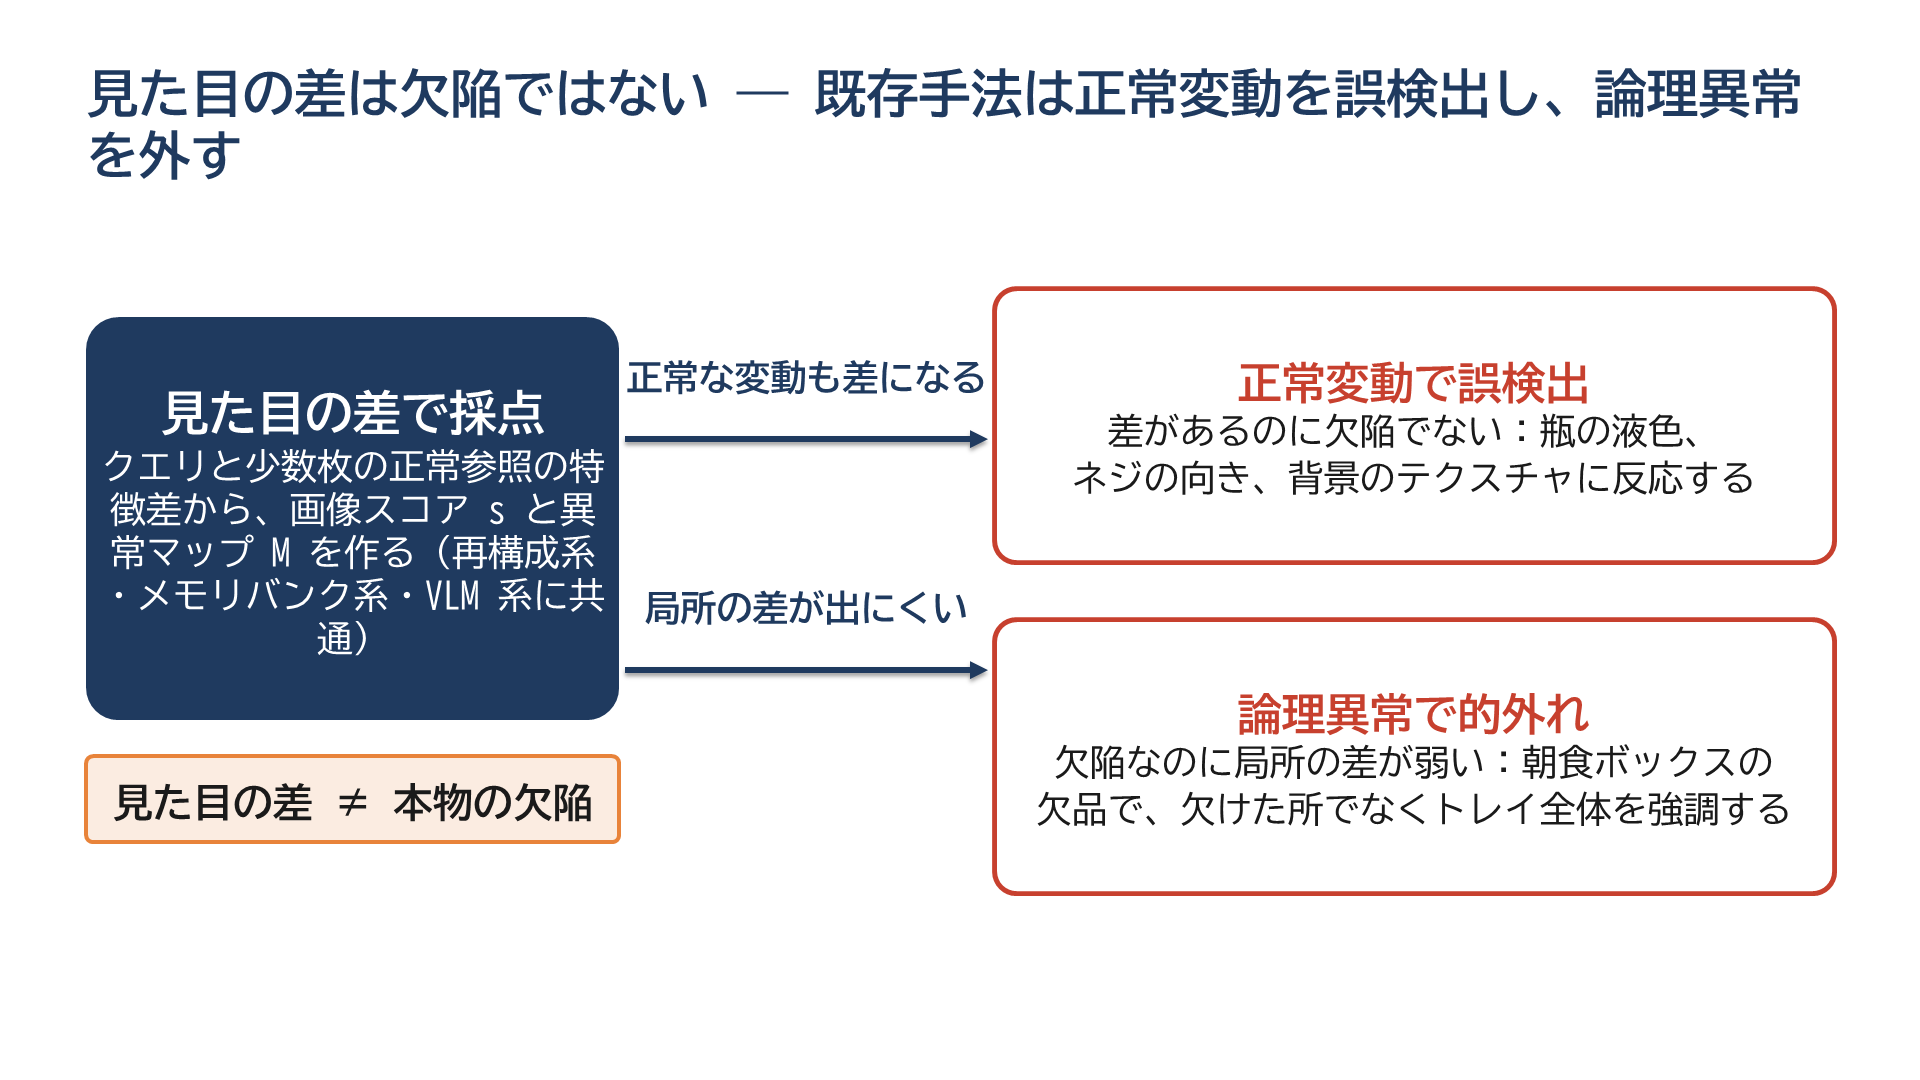
見た目の差は欠陥ではない。既存手法は正常な変動を誤って検出し、論理的な異常を外す。出典: Sun et al., arXiv:2611.02654 をもとに当社作成
VerdictADの仕組み:検出器はそのまま、判定モデルで二次確認
VerdictADは、既存の検出器(PatchCoreなど)の構造や学習に手を加えず、検出器が出した異常スコアと異常マップに「ここ、本当に不良ですか」と聞き直す二次確認を後から加えます。
検査員役を務めるのは人ではなく、凍結した(追加学習しない)90億パラメータの判定モデル Clef-Flash です。動画では「裁判官AI」と呼んでいますが、実体はこの判定モデルです。文章は生成せず、Yes/Noの確率を直接返します。その確率に応じた係数を元のスコアに掛けることで、欠陥らしくない所の反応を抑えます。
判定は2つの単位で行います。
- GVR(Global Verdict Refinement、画像単位): 見本なしの質問と、見本を2×2に並べた質問の判定を平均し、画像全体のスコアに掛けます
- LVR(Local Verdict Refinement、領域単位): 画像を16個の窓に分け、各窓を「切り出して比べる」視点と「全体画像に赤枠を付けた」視点の2つで判定して、異常マップに反映します。著者によれば、切り出しは傷や割れなどの細部に、赤枠は欠品や配置ミスのように文脈が要る異常に向きます
論文では、判定モデル単独よりも検出器と組み合わせた方が高精度で、両者は補い合うと報告されています。
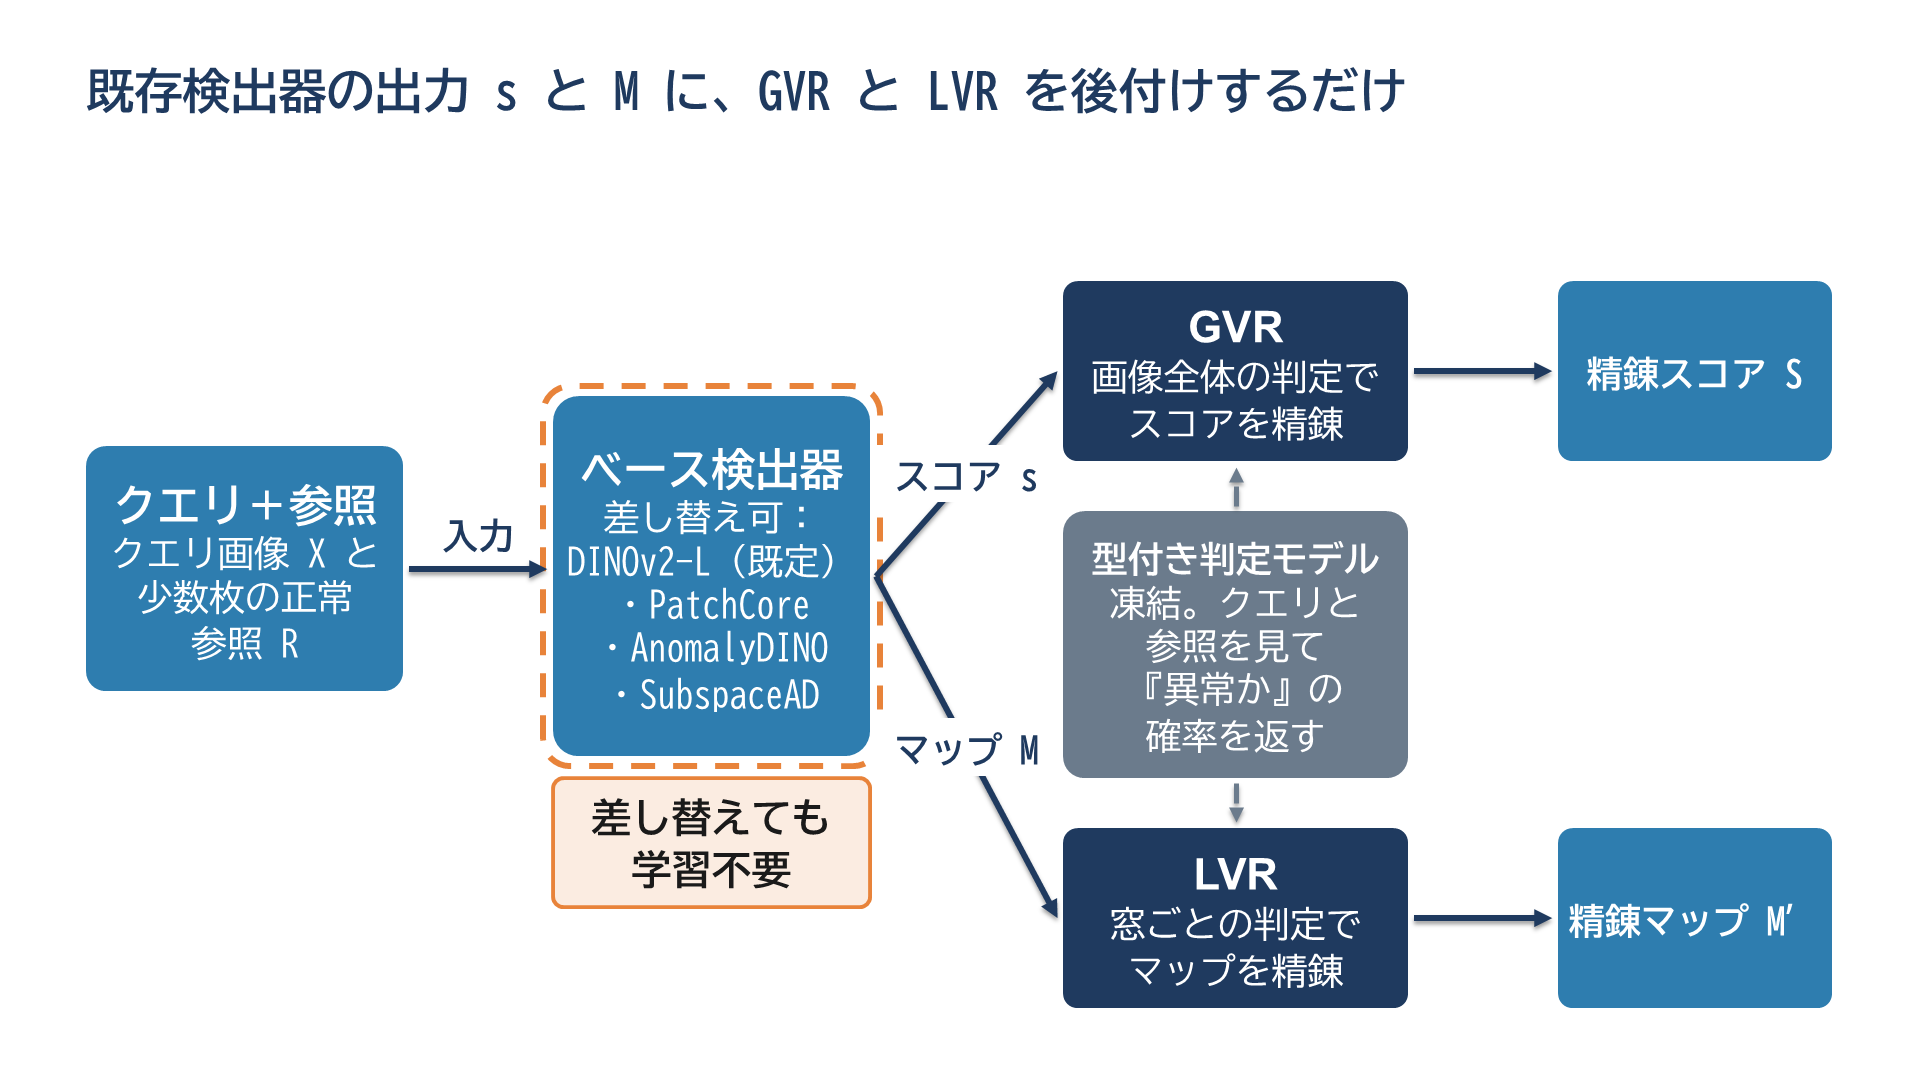
既存検出器の出力(スコア s と異常マップ M)に、GVRとLVRを後付けするだけ。出典: Sun et al., arXiv:2611.02654 をもとに当社作成
結果:報告値がある組み合わせでは画像AUROCがすべて向上
指標の画像AUROCは、異常品を正常品より高いスコアに並べられる確率です。50%が当て推量、100%が完全な判別を意味します。
| 検出器 | MVTec AD(1枚) | VisA(1枚) | MVTec LOCO AD(4枚) |
|---|---|---|---|
| DINOv2-L | 94.3→97.5 | 92.0→95.7 | 68.7→77.5 |
| AnomalyDINO | 96.6→98.1 | 87.4→95.2 | 67.4→74.9 |
| SubspaceAD | 97.1→98.0 | 93.4→95.9 | 67.5→75.3 |
| PatchCore | 83.4→(記載なし) | 79.9→(記載なし) | 67.4→78.0 |
画像AUROC(%)の補正前→補正後。論文のTab.1・Tab.2より(3シード平均)。論文の報告値であり、当社による実測ではありません。 括弧内は正常品の見本枚数。
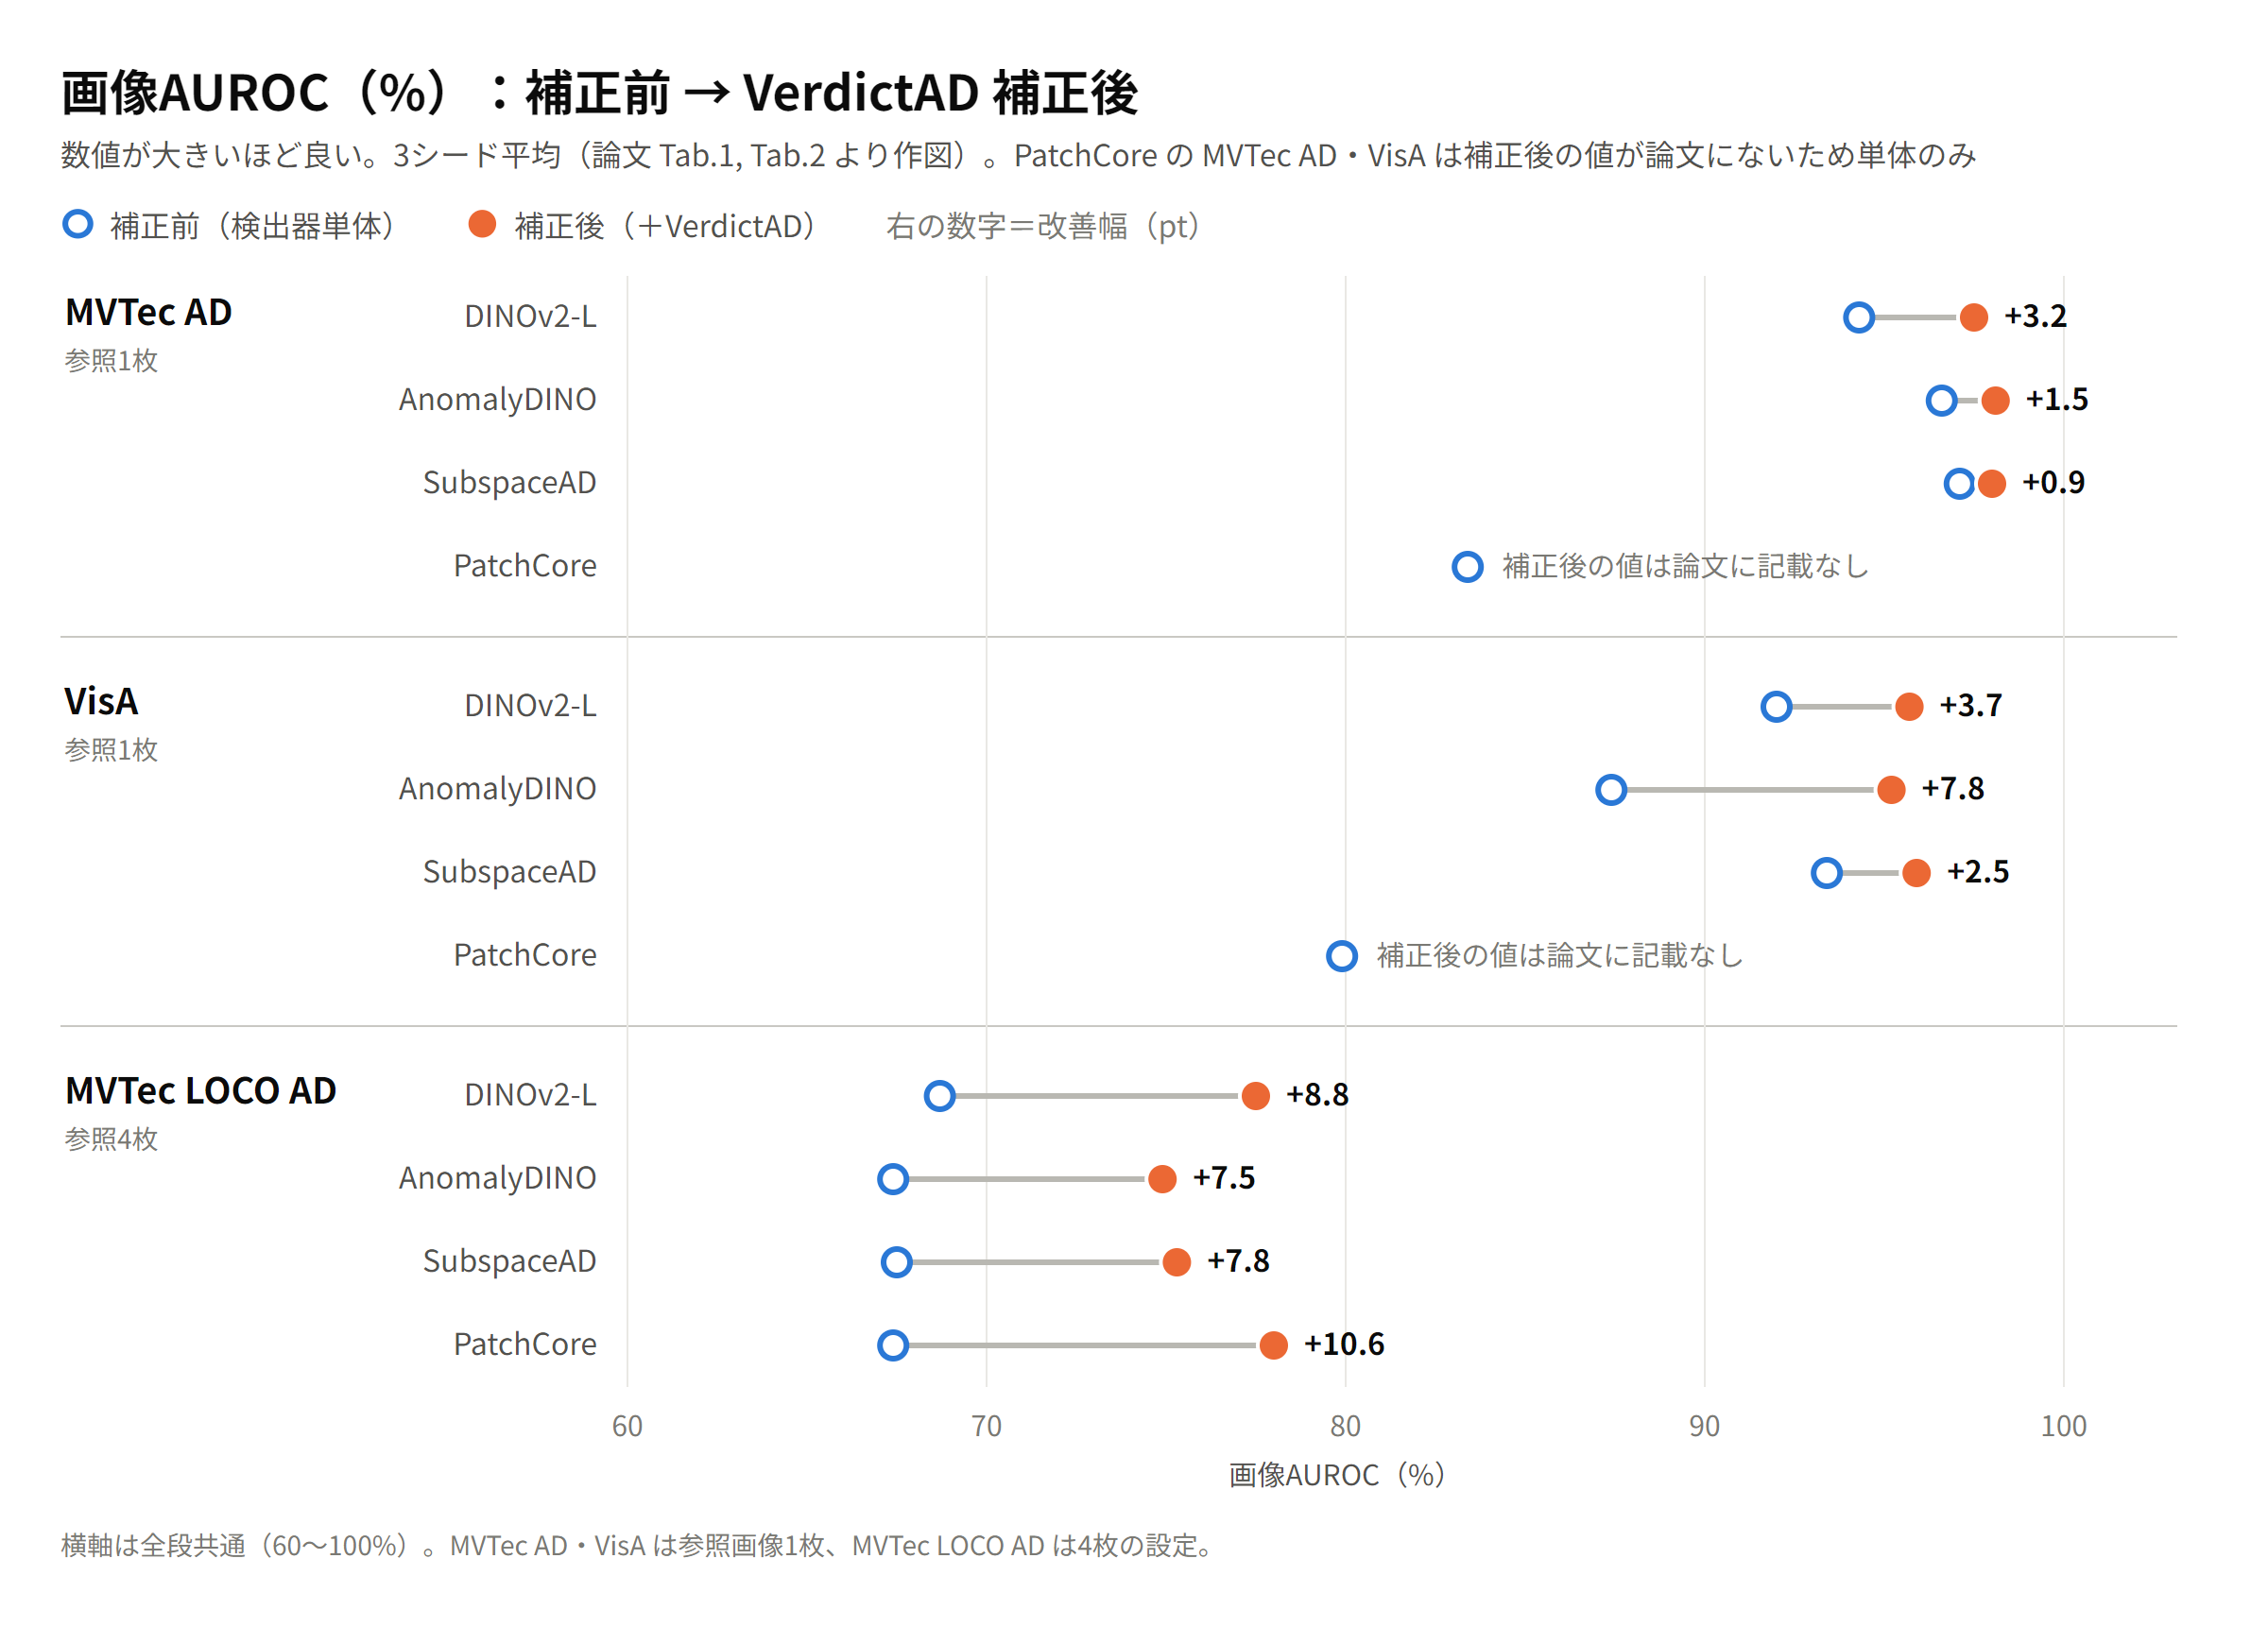
白丸が補正前、塗りが補正後、数字は改善幅。出典: Sun et al., arXiv:2611.02654 の値をもとに当社作成
読み方のポイントは3つです。
- 最大の改善は論理的異常を含むMVTec LOCO AD(4枚): PatchCoreが67.4→78.0%で+10.6ptでした
- MVTec AD(1枚)の伸びは小さい: 補正前から94〜97%台と高く、改善は+1〜3pt程度です。差が出やすいのはVisAとMVTec LOCO ADで、VisA(1枚)ではAnomalyDINOが+7.8ptでした
- 補正後の値が報告された組み合わせでは、すべて向上: PatchCoreのMVTec AD・VisAは補正後の値が論文に記載されていません
限界:現場に持ち込む前に確認したいこと
- 元の検出器が見逃した欠陥は救えない: 補正は掛け算なので、検出器が反応しなかった異常は作り出せません。MVTec LOCO ADの画像AUROCも改善後で約75〜78%です
- 推論コストは未報告: 計算コスト・推論時間は論文に記載がありません。設定から数えると1画像で判定を34回呼びます(当社解説チームの試算で、著者の報告値ではありません)。ライン速度への適合は未確認です
- 学習データの重なりは未言及: 判定モデルの学習データとベンチマーク画像の重なりに論文は触れていません。自社データへの当てはめには別途の確認が要ります
- 実ラインでの検証はない: 評価は公開3データセットのみです
まとめ
- 少数ショット異常検知では「違う」=「不良」ではなく、正常な個体差への誤反応や欠品の位置ずれが起こります
- VerdictADは検出器を作り直さず、凍結した判定モデルのYes/No確率でスコアを後から補正します
- 論文の報告では効果は論理的異常で最も大きい一方、見逃しは救えず、推論コストと実ラインへの適合は今後の確認事項です
外観検査AIを開発する立場から、TOMOMI RESEARCHは今後も現場に関わる最新研究を紹介していきます。
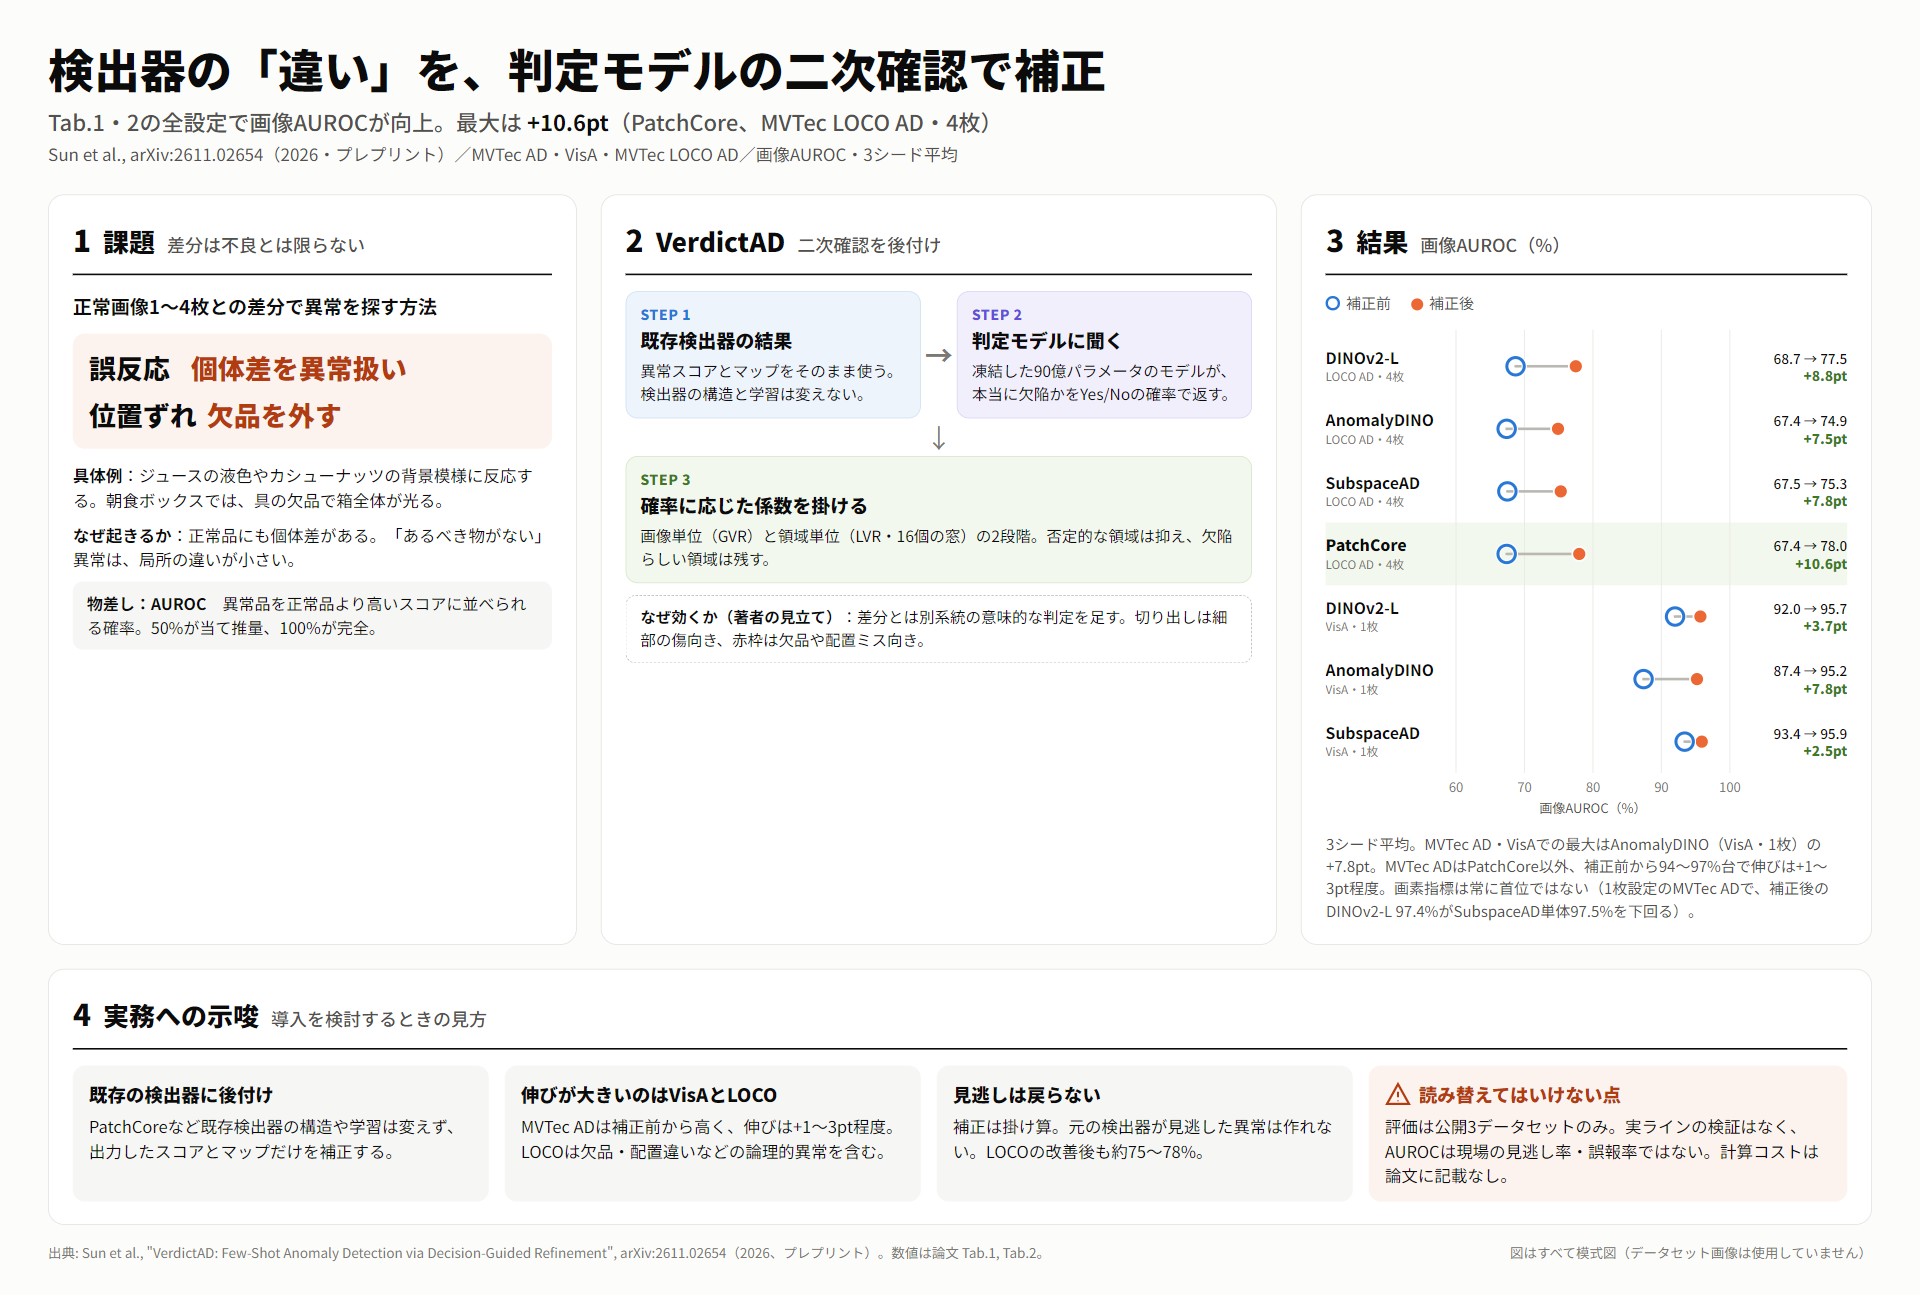
VerdictADの要点を1枚にまとめた図。出典: Sun et al., arXiv:2611.02654 の値をもとに当社作成
仕組みの図解とGVR・LVRの詳しい流れは、YouTubeの解説動画でご覧いただけます。
▶ YouTubeで解説動画を見る(チャンネル: TOMOMI RESEARCH, INC./@tomomi_research)
出典
- Sun et al., "VerdictAD: Few-Shot Anomaly Detection via Decision-Guided Refinement", arXiv:2611.02654(v1、プレプリント・査読前)
- GitHubリポジトリ(2026-11-09確認)