写っていないものは、検出できない ― 日本機械学会 年次大会 W252 でCTOが講演しました
 kotai2003
2026年9月7日(月)、東海大学 湘南キャンパス19号館で開催された一般社団法人 日本機械学会 2026年度年次大会のワークショップ W252『機械・インフラの保守・保全,信頼性強化における問題提起と事例紹介』(主査: 井上裕嗣・東京科学大学)において、株式会社TOMOMI RESEARCH 取締役CTO 崔成熏 が依頼講演を行いました。
演題は「"見逃さないAI"を現場に届ける ― 画像異常検知による保守・保全の信頼性強化」。伝えたかったことは一行に集約されます。写っていないものは、検出できない。だから私たちは、AIの前に光を設計しています。
この記事では、講演の内容そのもの ― なぜ光の設計が先なのか、なぜ良品だけを学習するのか、なぜラインを止めずに測るのか ― を、当日の図版と実測値とともに共有します。
なお、当日の講演資料(スライド全編)を公開しました。会場でお見せしたものと同じ内容です。記事と併せてご覧ください。
📄 講演資料ダウンロード(無料): https://www.tomomi-research.com/download/jsme2026-ws
講演資料の表紙。演題と開催情報
「AI」の枠で指名された ― W252という場
W252は、分野を超えた技術交流を趣旨としたワークショップで、プログラムは3つのテーマで構成されていました。
- テーマ1 モニタリング — 新幹線の営業車検測(東海旅客鉄道)、橋梁の自立型振動モニタリング(関西大学)、道路橋コンクリート床版の健全性評価(東芝)
- テーマ2 ロボティクス — インフラ点検用ヘビ型ロボットアーム(ハイボット)、原子力・オイル&ガス施設への保全ロボット適用(三菱重工業)、蠕動運動型管内検査ロボット(中央大学)
- テーマ3 AI — 当社講演(16:10〜16:40)、検査業界におけるAIへの期待(アミック)、AIへの挑戦(ジャスト)
鉄道・橋梁・原子力プラント・配管ロボットと並ぶ「AI」のテーマで、当社が唯一の依頼講演者として指名されました。工場の外観検査を手がける企業がインフラ保守・保全の場に呼ばれた理由は、記事後半の「コンクリート表面」の話につながります。
AIの前に、光を設計する
AI外観検査がうまくいかないとき、原因はモデルにあると考えられがちです。しかし実際には、その手前 ― どう撮るか ― にあることが少なくありません。
検査の流れは、照明・角度・レンズ・焦点/露光 → 画像 → AIモデル → 判定、と進みます。この最上流で失われた情報は、下流のどの工程でも取り戻せません。画素の値として差が出ていない傷は、どんなモデルでも検出できないからです。
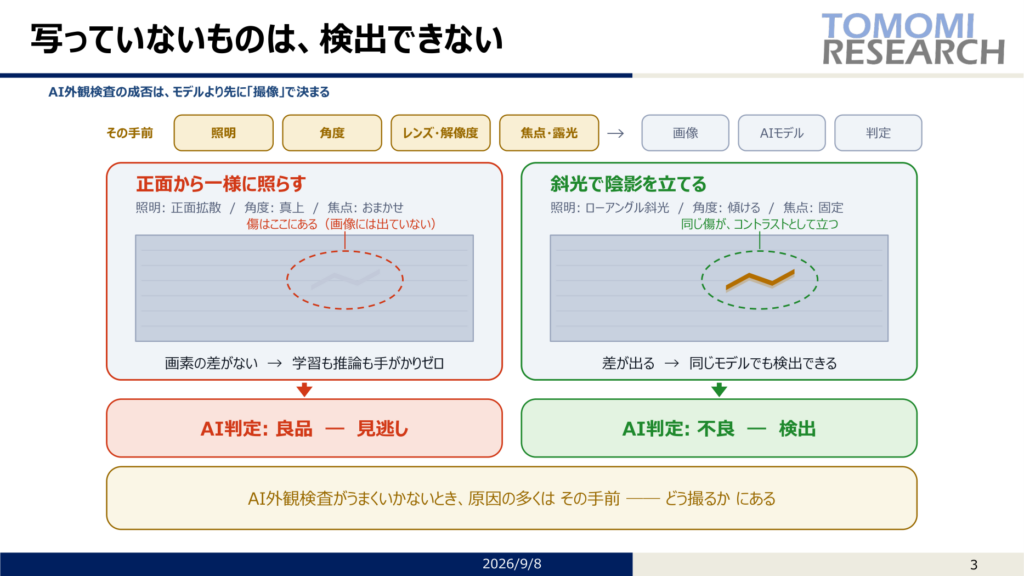
同じ傷が、正面拡散照明では画素差にならずAI判定「良品」(見逃し)。ローアングル斜光ではコントラストとして立ち上がり、同じモデルのまま「不良」と判定される
左右で変えたのは照明だけで、モデルは同じです。つまりモデルを差し替えずに、撮り方だけで検出できるようになる。AIの精度を上げる前に、確認すべきことがあります。
色ではなく、形を撮る ― FORESIGHT STEREO®
とはいえ、照明を1つ選ぶだけでは、あらゆる向きの傷には対応できません。そこで開発したのが FORESIGHT STEREO® です。フォトメトリックステレオの原理と自社の画像処理技術を組み合わせ、複数方向から順に照明を当てて撮影し、明るさの変化から画素ごとに「面の向き」を解きます。原理式は一行です。
I = ρ ( n・L )
Iは観測した明るさ(既知)、Lは光を当てた方向(既知)、nは求めたい面の向き、ρは反射率です。未知数はnの2つとρの1つで合計3つ。方程式が3本あれば解けるので、照明が3灯以上あれば面の向きが求まるという理屈です。
得られる出力は3種類あります。
- 法線マップ — 面の向きそのもの
- アルベド — 模様だけを取り出したもの(陰影なし)
- 高さ・曲率 — 凹凸だけを取り出したもの(模様なし)
重要なのは、傷や打痕は「高さ」に出るということです。色ムラ・油汚れ・印字といった模様はアルベド側に分離され、形状チャンネルには影響しません。1回の搬送で色と形を分けて取得できるため、工程もステーションも増えません。
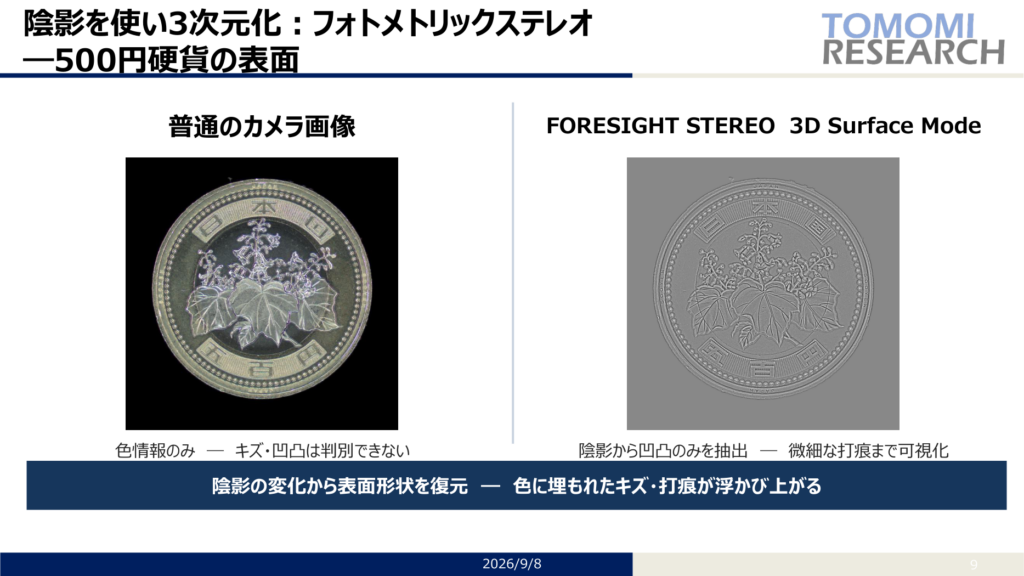
500円硬貨。通常画像(左)では色に埋もれる微細な打痕が、3D Surface(右)では形状として現れる
実測で何が変わったか ― 判定不能帯が約8割縮んだ
原理の話を、数字で確かめた結果もお見せしました。同一部品 128個体(良品35枚/不良品93枚)を対象に、入力チャンネル以外は完全に同一にした比較です。モデルのパラメータも学習条件もテストセットも同じで、入力を LIVE画像(反射光の強さ)から 3D Surface(表面形状)に入れ替えただけです。
| 指標 | 通常照明(LIVE) | FORESIGHT STEREO |
|---|---|---|
| ROC-AUC | 0.935 | 0.970 |
| 最適しきい値 | 0.336 | 0.227 |
| 判定不能帯(良品/不良品スコアの重なり幅) | 0.379(0.340–0.719) | 0.078(0.183–0.261) |
| 人手確認が必要な枚数(全128枚中) | 105枚 | 42枚 |
| 自動NG / 自動OK | 0枚 / 23枚 | 75枚 / 11枚 |
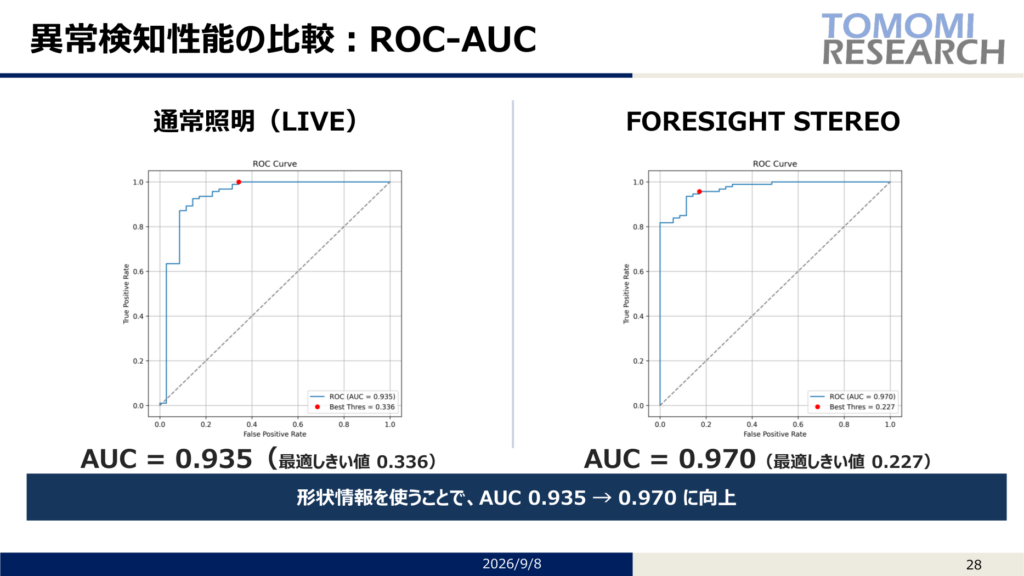
ROC曲線。通常照明 AUC=0.935/FORESIGHT STEREO 0.970
AUCの 0.935→0.970 も改善ですが、講演で主役に置いたのは判定不能帯のほうです。良品と不良品のスコア分布が重なる帯 ― どこにしきい値を引いても、どちらとも言い切れない領域 ― が 0.379 から 0.078 へ、約8割縮小しました。
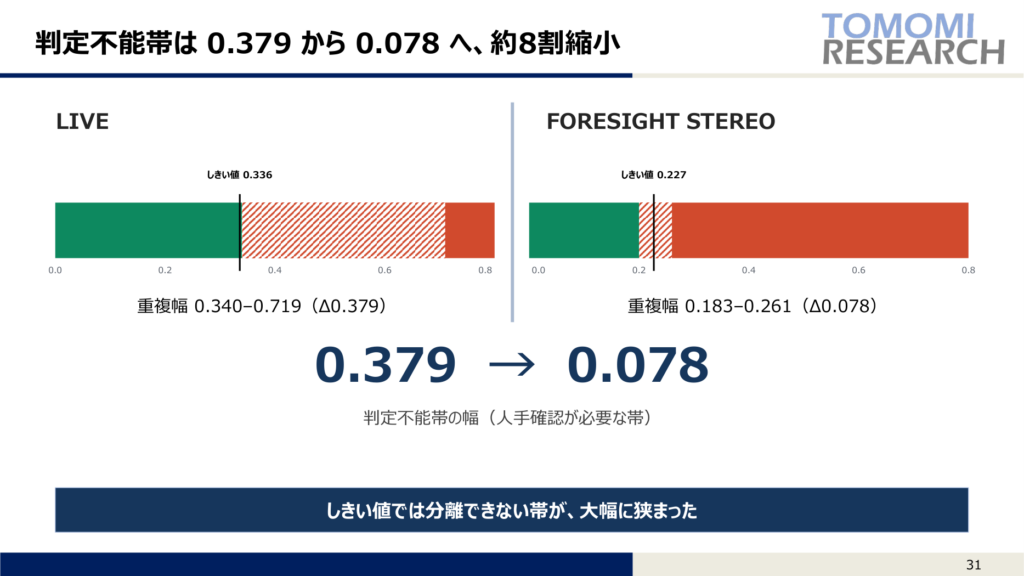
判定不能帯の幅。0.379 → 0.078 へ約8割縮小
この重なりは、しきい値をどう調整しても埋まりません。しきい値を動かせば見逃しと過検出のどちらかが増えるだけで、曖昧さの総量は変わらないからです。減らすには入力の情報量を増やすしかない ― それが「撮り方を変える」という選択でした。
実際、人手確認が必要な枚数は128枚中105枚から42枚に減り、通常照明では異常スコア0.37(誤警報)だった同一の良品が、3D Surfaceでは0.20で自動OKに入っています。
【注記】 このテストセットは不良品が73%を占めており、実ラインの良品/不良品比率とは異なります。105枚→42枚という数字はこの条件下での内訳であり、実ラインでの削減率を保証するものではありません。
良品だけを学習する ― E3 ENGINE®
もう1つの柱が、異常検知エンジン E3 ENGINE® です。
現場でよく起きるのは、「不良品の画像が集まらない」という事態です。不良は稀にしか出ず、出るたびに様相が違うため、教師あり学習で不良を教え込もうとすると、この時点で行き詰まります。
そこでE3 ENGINEは、良品の「ふつう」だけを学習し、そこからの外れを測ります。不良の教師データは不要で、スコアは正常データへの最近傍距離として算出されます。未知の不良にも反応できるのが、この方式の利点です。
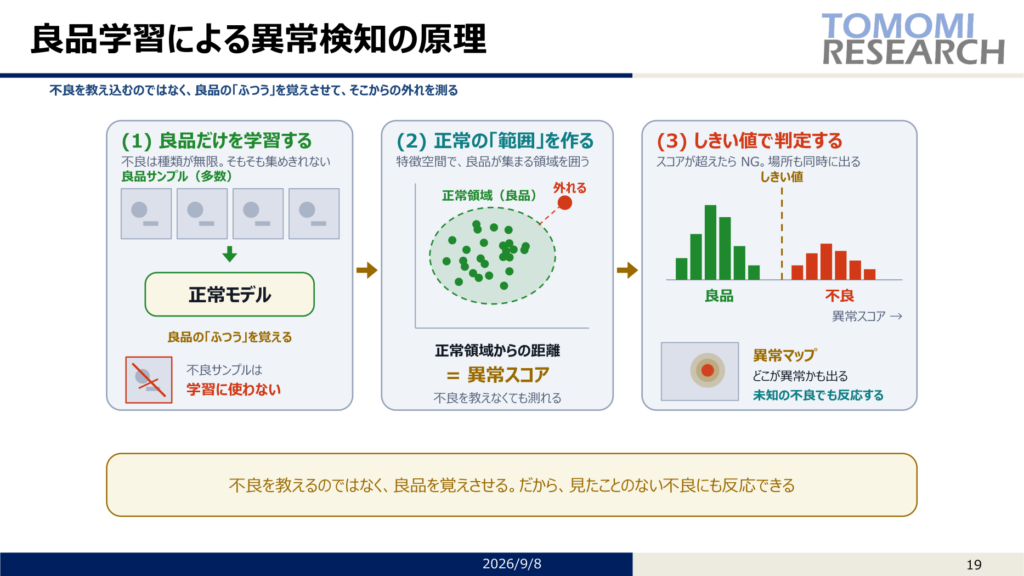
良品学習の3ステップ。(1)良品だけを学習 (2)正常の範囲を作る (3)判定と異常マップ出力
講演では、この考え方をトルストイ『アンナ・カレーニナ』(1878年)の冒頭で説明しました。
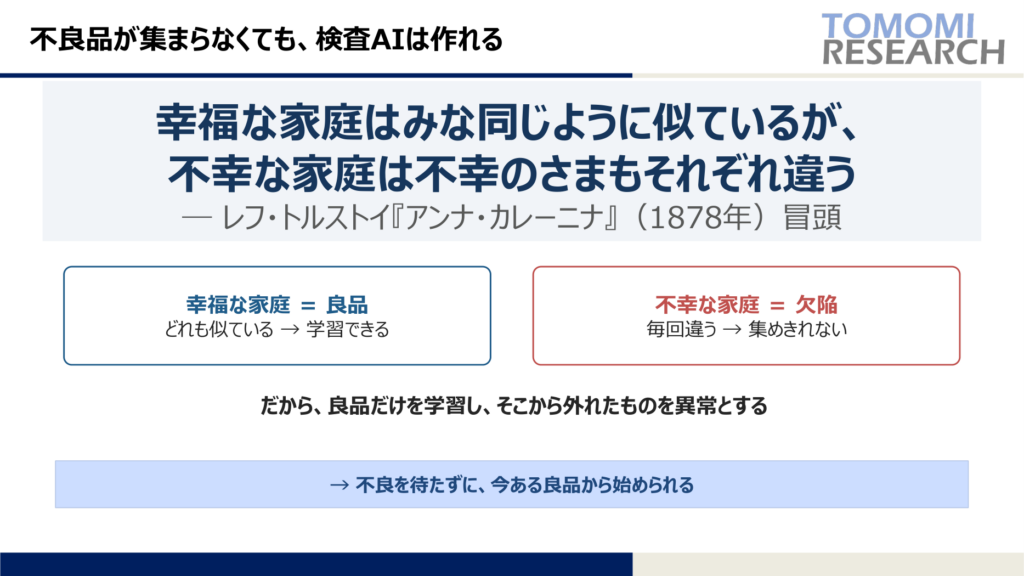
幸福な家庭はみな同じように似ているが、不幸な家庭は不幸のさまもそれぞれ違う。
幸福な家庭が良品で、不幸な家庭が欠陥です。良品はどれも似ているから学習できる。欠陥は毎回違うから、集めきれない。だから、似ているほうから学ぶ ― 異常検知の設計思想が、150年近く前の一文でそのまま説明できます。
出力は判定スコアだけではなく、異常度ヒートマップで「どこが」異常なのかまで示されます。
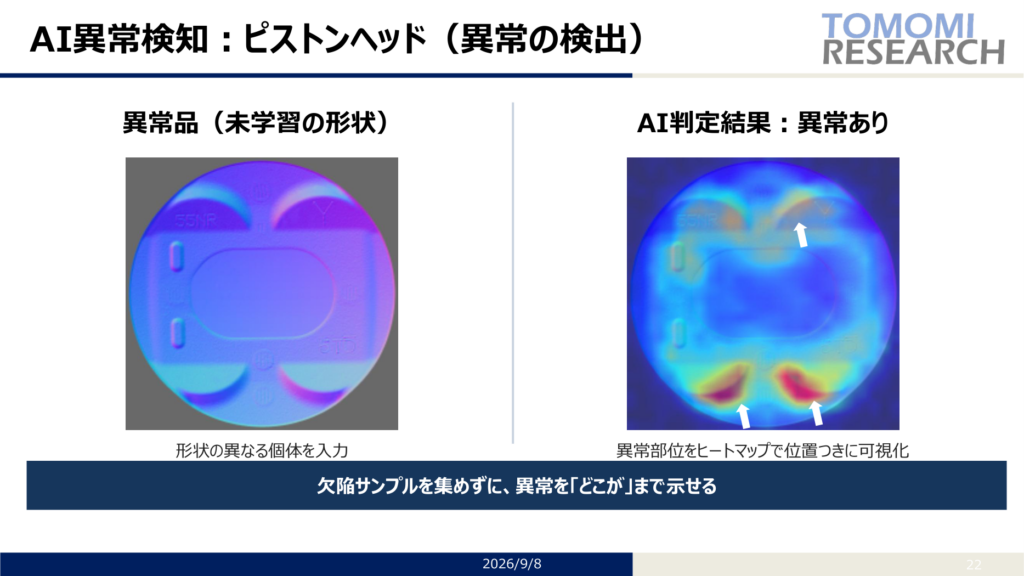
ピストンヘッド。加工痕と傷を区別し、異常部位をヒートマップで提示する
止めずに、見る ― TR-300
3本目の柱は、装置の話です。きっかけは、実際に伺った鋼板ラインでの光景でした。検査のたびに装置を止め、人がロットの先頭だけを目視していたのです。
TR-300 は、ラインを止めずに、流れたまま光沢表面の3D形状をリアルタイムで解析する装置です。4方向のLED照明とラインスキャンカメラを独自の光学同期制御で動かす「動体フォトメトリックステレオ」を実装しています。
- 照明切替周期: 約100μs(毎秒1万回以上)
- 同期精度: マイクロ秒オーダー
- 3D形状生成: 約30ms
- AI判定まで含めた処理: 60〜80ms
- 鋼板ラインで 40m/min で流れたまま検査
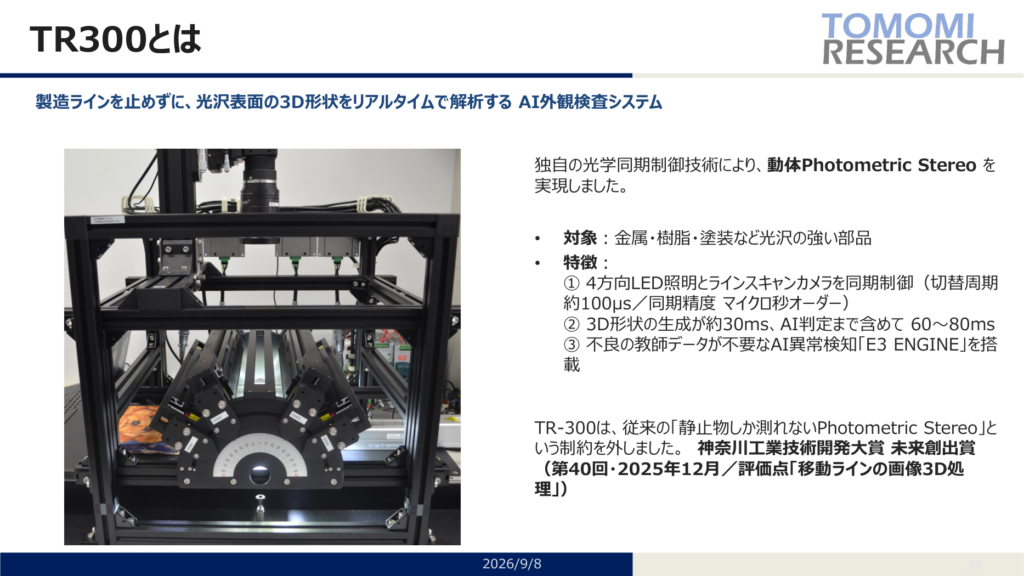
TR-300。4方向LED同期照明による動体フォトメトリックステレオ
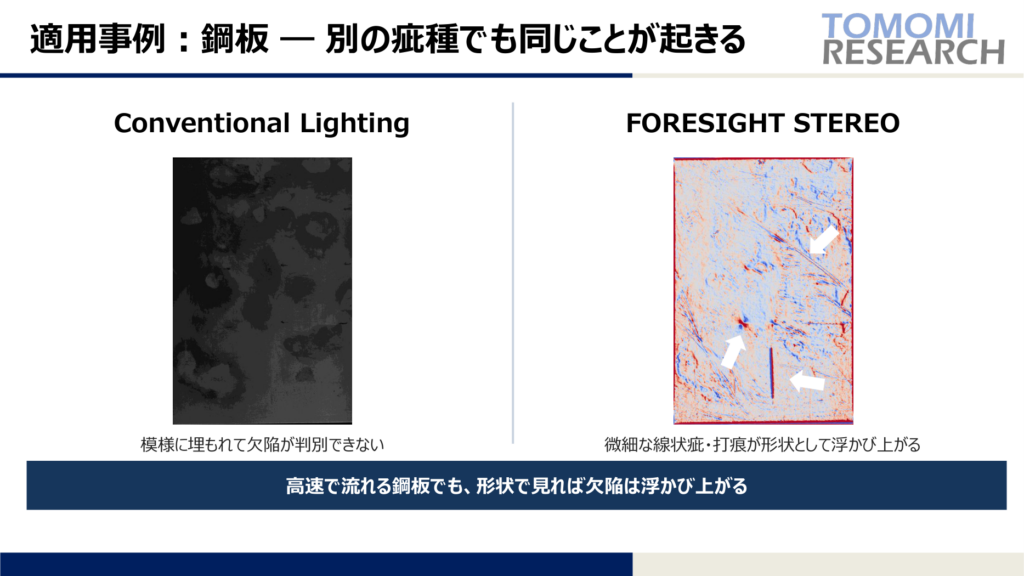
鋼板。模様に埋もれて判別できない線状疵・打痕が、形状として浮かび上がる
止めずに測れなければ、検査は全数になりません。
工場の検査技術は、そのままインフラ点検に効く
ここが、W252という場でお話しした理由でもあります。
コンクリート表面を通常のカメラで撮ると、色・模様と実際の凹凸が混ざって写ります。汚れなのか、影なのか、ひび割れなのか、画像だけでは切り分けにくい。目視点検が経験に依存しやすいのはこのためです。
FORESIGHT STEREOで撮ると、色と形が分離されます。法線マップの側には、ひび・欠け・骨材の凹凸が形状としてだけ現れます。汚れや変色は形状チャンネルに影響しないため、目視の主観に頼らず表面の状態を定量化できます。
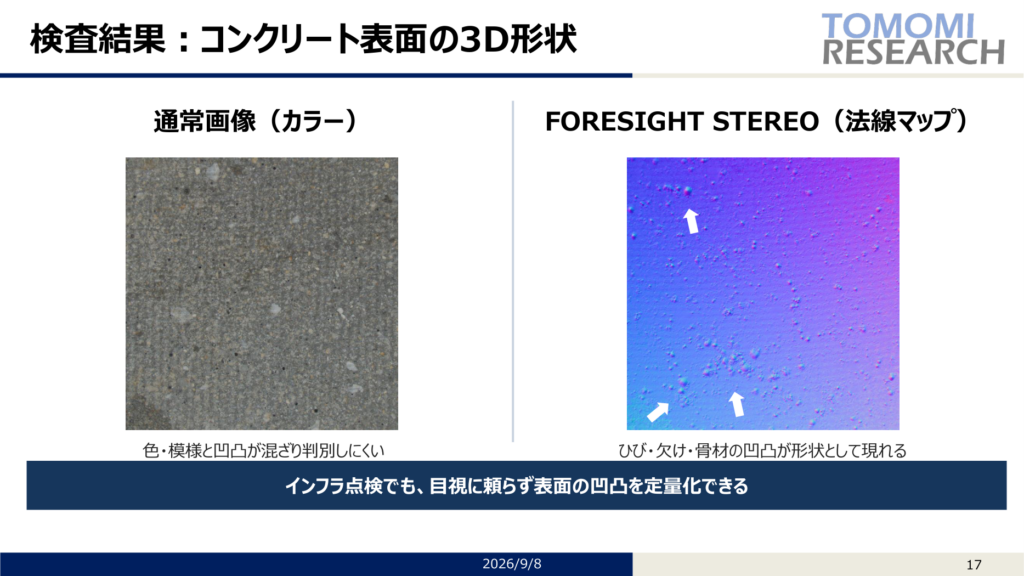
コンクリート表面。通常画像(左)は色・模様と凹凸が混ざるが、法線マップ(右)ではひび・欠け・骨材が形状として現れる
工場の部品を撮るために作った技術が、インフラ構造物の表面にもそのまま働く ― これが講演の着地点でした。
ほかに、500円硬貨、車載用エンブレム、6インチシリコンウェハ、EVバッテリセル、ピストンヘッド、鏡面ミラーの事例も紹介しました。なお鏡面については、完全な鏡面は原理的に対象外という留保があります。
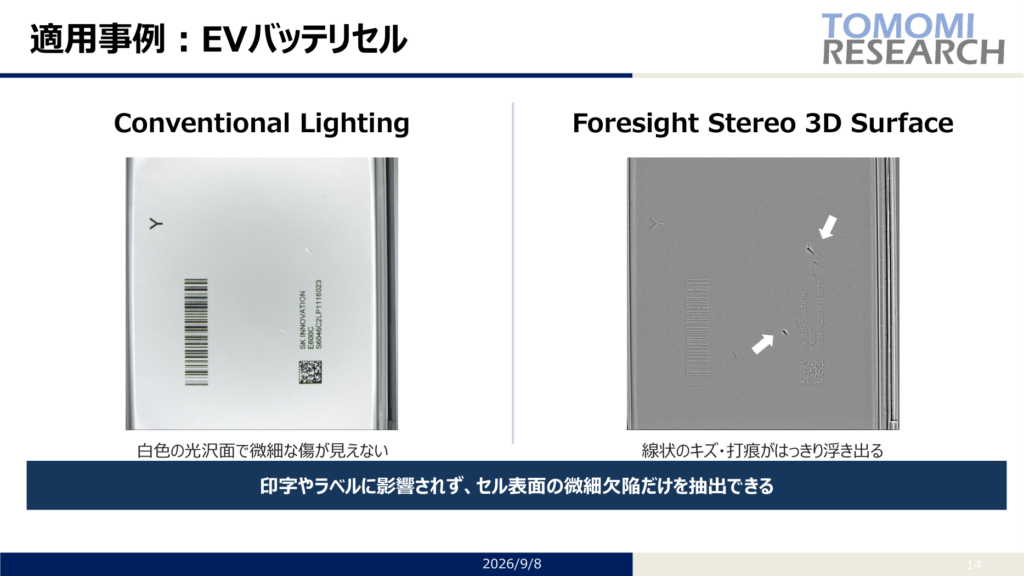
EVバッテリセル。白色光沢面で見えない傷が線状のキズとして現れる。印字やラベルの影響を受けない
講演を終えて
講演後の総合討論(17:10〜17:50)にも、依頼講演者として登壇しました。会場後方には技術紹介ポスター(A1)とパンフレットを展示しています。
当日ご来場になれなかった方、オンラインで一部しかご覧になれなかった方のために、講演資料を公開しました。
原理図、適用事例、ROC曲線や判定不能帯の実測値まで、当日と同じ資料をそのままご覧いただけます。
📄 講演資料ダウンロード(無料): https://www.tomomi-research.com/download/jsme2026-ws
なお前日の9月6日(日)には、同大会の特別企画「企業の日」(新横浜グレイスホテル)に代表取締役社長 佐藤友美 と CTO 崔成熏 が登壇し、2日連続の登壇となりました。
まとめ
講演は、次の3行で締めくくりました。
2D → 3D:観測する量を増やす
分類 → 良品学習:正常のほうから学ぶ
止まった対象 → 動くライン:止めずに、見る
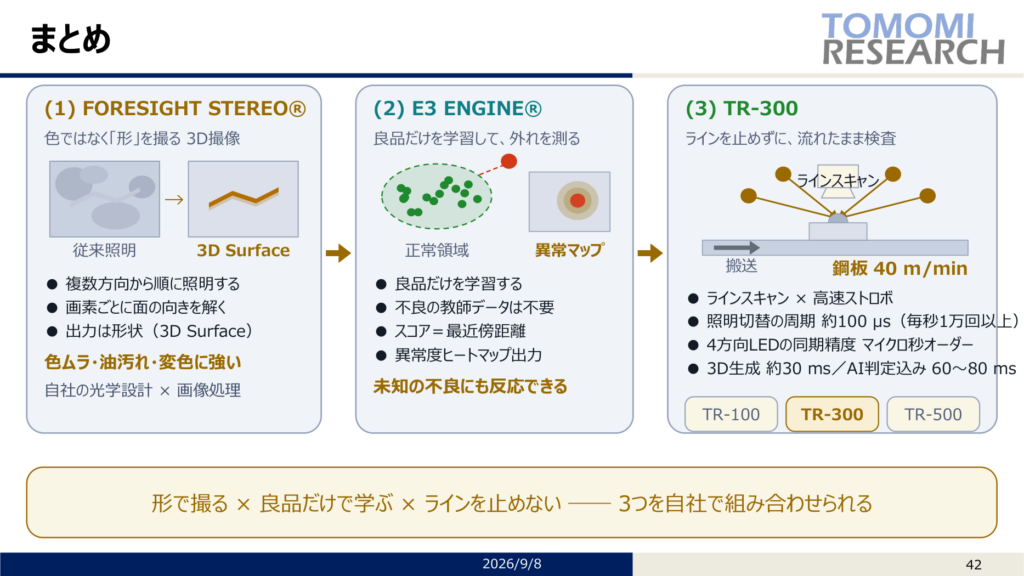
FORESIGHT STEREO / E3 ENGINE / TR-300 の3本柱
写っていないものは、検出できない ― だから私たちは、AIの前に、光を設計しています。
「AIを入れたのに見逃す」「誤警報が多くて人手確認が減らない」という課題をお持ちでしたら、まずは実際に撮ってみるところからご相談ください。 講演の会場でもお伝えしたとおり、対象をお持ちいただければ、一緒に撮って一緒に見ます。
- 講演資料(PDF・無料ダウンロード): https://www.tomomi-research.com/download/jsme2026-ws
- 技術ラボ: https://www.tomomi-research.com/lab
- TR-300 デモ動画: https://youtu.be/URBgXEO6MEs
- お問い合わせ: info@tomomi-research.com
株式会社TOMOMI RESEARCH(神奈川県藤沢市)は「人の"目"のかわりをつくる会社」として、AI画像処理の研究開発と光学設計・装置製造を自社で行っています。
